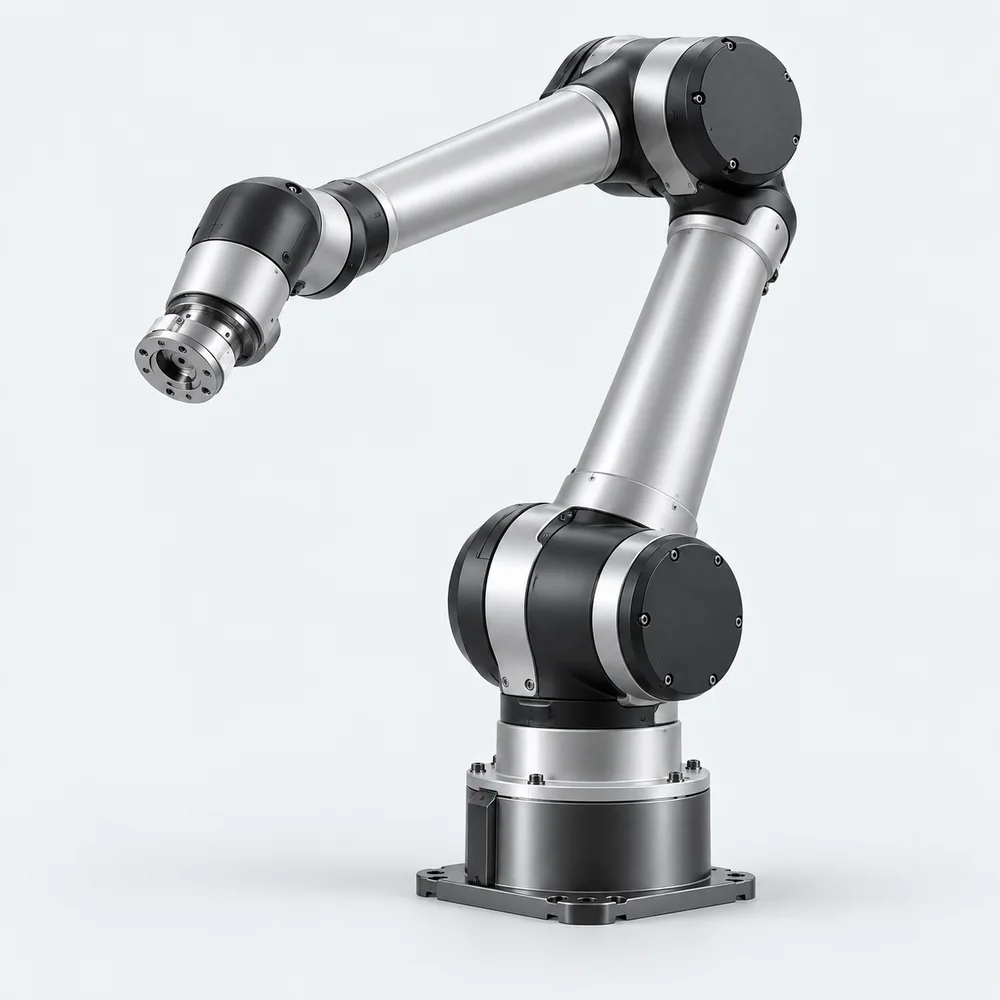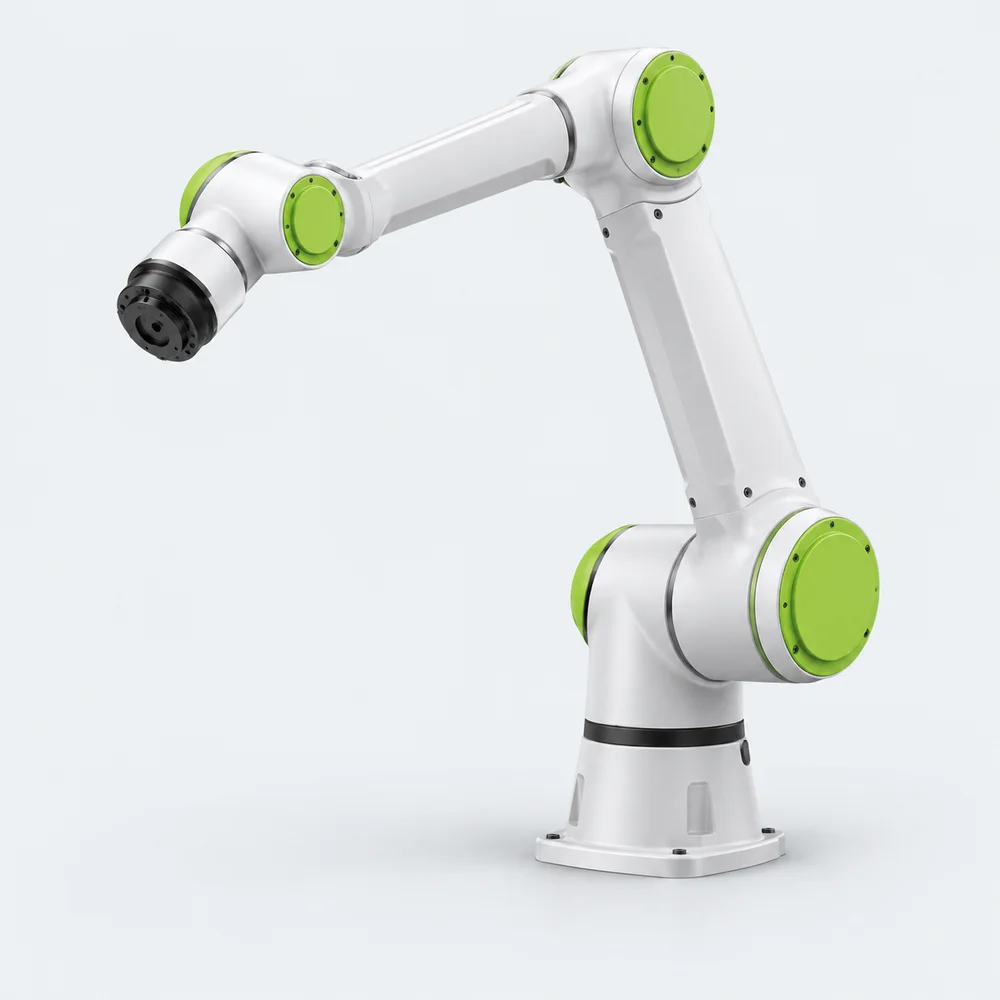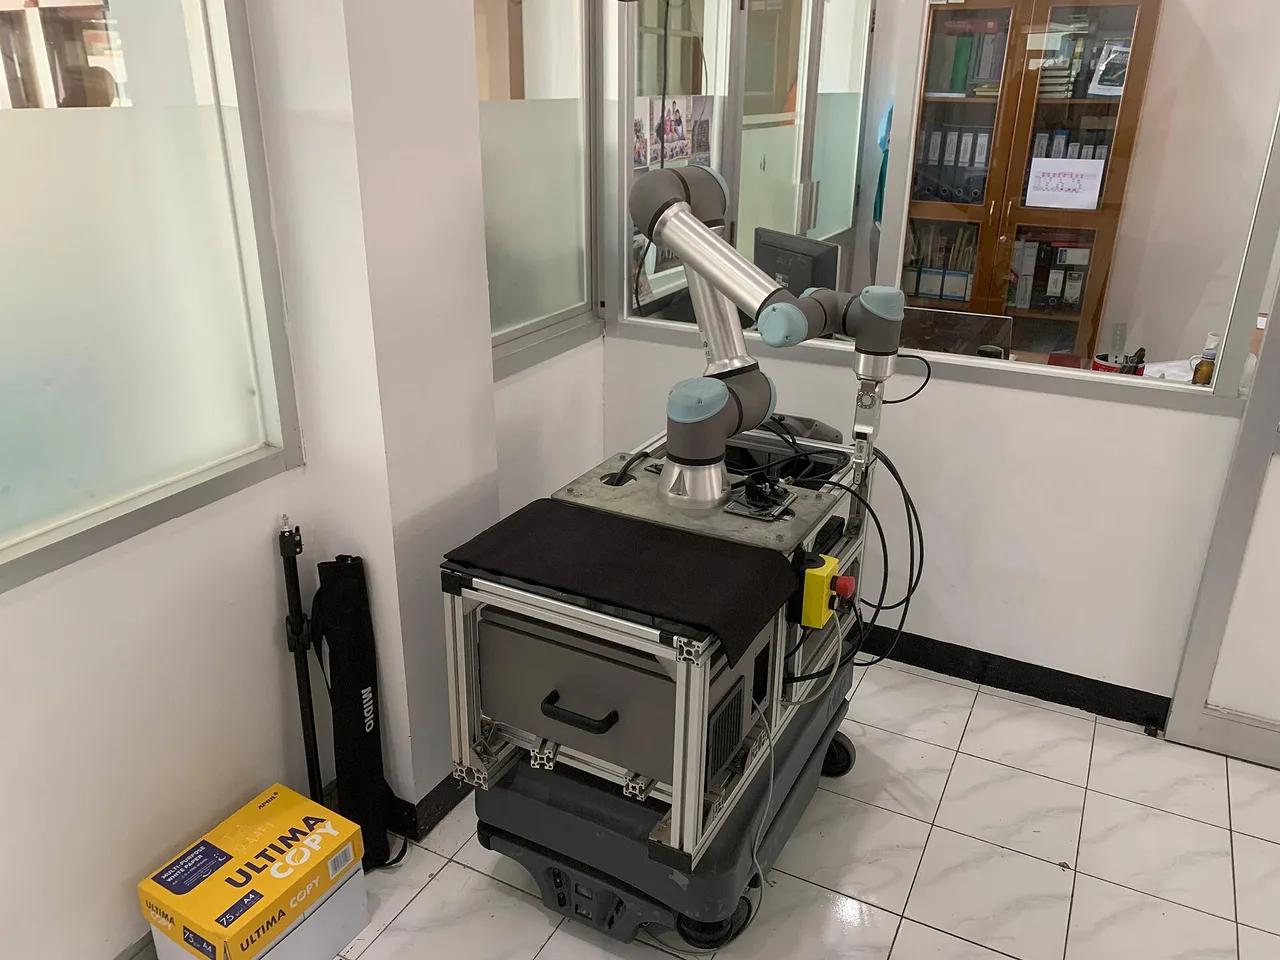
选择协作机器人时,人们往往从价格和品牌入手,最后却遇到问题:够不着、拿不动夹爪加工件,或者安全检查不过关。为避免这种情况,请先弄清六项参数——它们决定了某个型号是否适合您的任务。
1. 负载:要把夹爪算进去
额定负载是机器人在法兰处能够承受的质量,包括工件、夹爪、传感器和线缆。如果工件重 3 公斤、夹爪重 1.5 公斤,5 公斤的型号可能就不够:需要留有余量,尤其是在高速运行和最大臂展处,此时允许负载通常更低。
- 小型实验室和教学机械臂:从 250 克(Elephant myCobot 280 Pi)到 600 克(UFACTORY Lite 6);
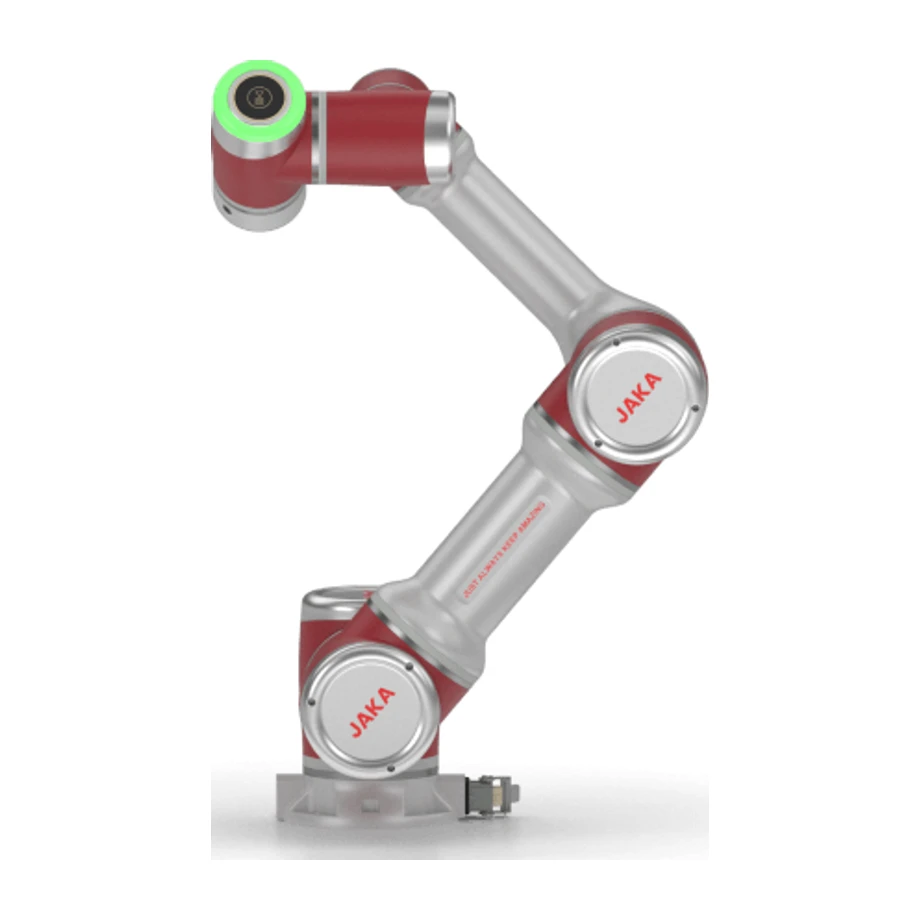
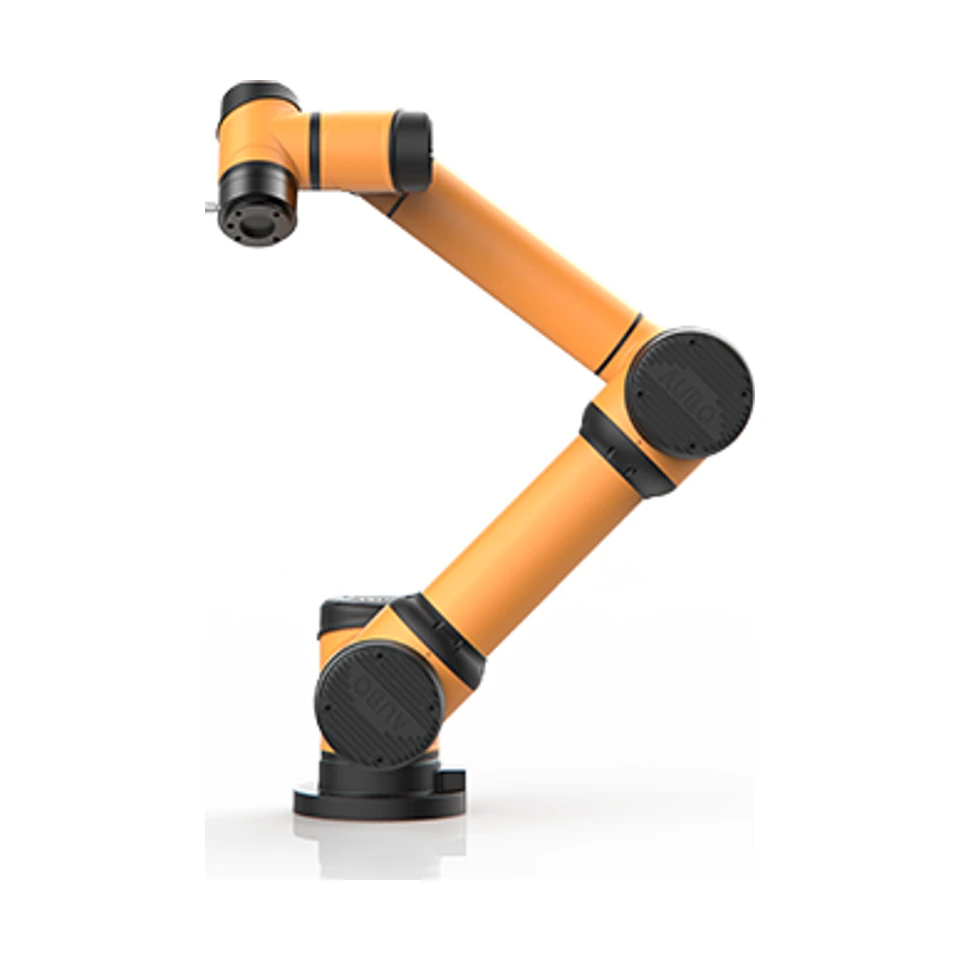
- 用于装配、咖啡店和零售的轻型协作机器人:5–7 公斤(Dobot Nova 5、AUBO i5、JAKA Zu 7);
- 工业级:10 公斤及以上(Dobot CR10A、FANUC CRX-10iA),个别系列可达 15 公斤(KUKA LBR iisy)。
2. 臂展:确认所有点位都够得着
臂展是从底座到工具所能到达的最远点的距离。但距离并不是全部:协作机器人在底座附近存在“盲区”,也有一些别扭的姿态。请按比例绘制工作单元,或在制造商的仿真软件中检查:确保每个取放点都能以所需的工具姿态到达。
在我们的目录中,轻型协作机器人的臂展为 800–900 毫米(Dobot Nova 5 为 850 毫米,JAKA Zu 7 为 819 毫米,AUBO i5 为 886.5 毫米),10 公斤级型号约为 1250–1300 毫米。
3. 重复定位精度与绝对精度不是一回事
重复定位精度表示机器人回到同一示教点的准确程度:目录中的型号为 ±0.02 毫米(AUBO i5、JAKA Zu 7)、±0.03 毫米(Dobot CR10A)、±0.05 毫米(Dobot Nova 5、FANUC CRX-10iA)。绝对精度是指到达由计算得出的坐标,通常更差。在固定点位之间搬运工件,重复定位精度就够了;若依据相机或图纸作业,则要关注绝对精度和标定。
4. 安全与环境条件
- 询问该型号是否符合 ISO 10218(Dobot CR10A 已注明),以及控制器支持哪些安全功能;
- 检查防护等级:FANUC CRX-10iA 标称 IP67,这在切削液和粉尘环境附近很重要;
- 评估工具:即使机械臂本身是协作型的,锋利附件或高温工件也需要设置围栏。
5. 编程与集成
弄清楚由谁来启动和修改程序。如果是没有机器人经验的工艺人员,就需要手持示教、拖拽示教和易懂的界面:Dobot Nova 5 支持拖拽编程,JAKA Zu 7 可用平板或手机编程。如果是工程师和研究人员,开放接口更重要:AUBO i5 支持开放 API 和 ROS,UFACTORY Lite 6 支持 Python、ROS 和 Blockly。
另外要弄清机器人如何与机床、传送带和相机连接:是否有现成的库、输入输出接口以及支持的夹爪。
6. 供货、服务与文件
通过 SHKARAN 订购时,交期、质保和服务至关重要:由谁负责调试、维修和培训人员,库存有哪些备件,设备故障时怎么办。对于西方品牌,目录中标注了供货状态(按订单定制、预订等);对于中国品牌,条件按订单确认。购买前请确认认证以及所在行业的准入要求。
选型清单
| 问题 | 检查要点 |
|---|---|
| 需要搬多重? | 工件 + 夹爪 + 传感器,再为速度和臂展预留 20–30% 余量 |
| 机械臂需要到达哪里? | 所有取放点位,按比例绘制或在仿真软件中检查 |
| 需要多高的精度? | 搬运看重复定位精度,相机引导作业看精度和标定 |
| 谁来编程,怎么编? | 工艺人员用手持示教和平板,工程师用 API 和 ROS |
| 安装在哪里? | 防护等级、围栏、锋利工具、与人员的距离 |
| 谁负责维护? | 质保、备件、培训、交期 |
延伸阅读
常见问题
如何按负载选择协作机器人?
把工件、夹爪和传感器的质量相加,再留出余量。额定负载指法兰处的负载;在大臂展和高速运行时,允许负载通常更低。
重复定位精度与绝对精度有何不同?
重复定位精度是机器人回到示教点的准确程度,绝对精度是到达计算坐标的准确程度。对大多数搬运任务来说,重复定位精度就够用。
小型工厂应该选哪种协作机器人?
轻型工件和装配可选 5–7 公斤型号:Dobot Nova 5、AUBO i5、JAKA Zu 7。机床上下料和码垛则选 10 公斤及以上,例如 Dobot CR10A 或 FANUC CRX-10iA。
可以按具体任务订购协作机器人吗?
可以。请描述工件、重量、节拍和工况,我们会为您选型并核算含运费的价格。您可以在网站上留下需求。