两个相同的机械手处理同一零件时,表现可能完全不同。原因往往在于末端工具:一个工具能牢固抓取物品,另一个则需要精确定位或可能留下痕迹。因此,夹持器的选择是项目中独立的一环,不能仅通过接口兼容性测试来完成。
下文将分析机械和真空两种方案,探讨工装质量的影响及测试流程。设备示例采用Robotiq公开资料。本指南旨在明确任务设定:最终夹持力、允许负载和工作模式需参考具体工具和机器人的文档进行验证。
首先描述物品及操作动作
仅了解零件质量不足以做出选择。还需掌握其形状、尺寸、材质、可接触区域、表面状态及抓取前的朝向。随后描述操作动作:搬运、翻转、插入、装配时保持或轻放。能够稳固提起物品的工具,未必适合将其精确放置到夹具内。
建议制作带照片的产品卡片,并标注不可抓取的区域,如装饰面、薄壁或装配后被遮挡的部位。如果项目涉及多种产品,分别制作卡片有助于判断是否确实需要一款通用工具,还是分开处理更为合理。
机械夹持器:指状夹持
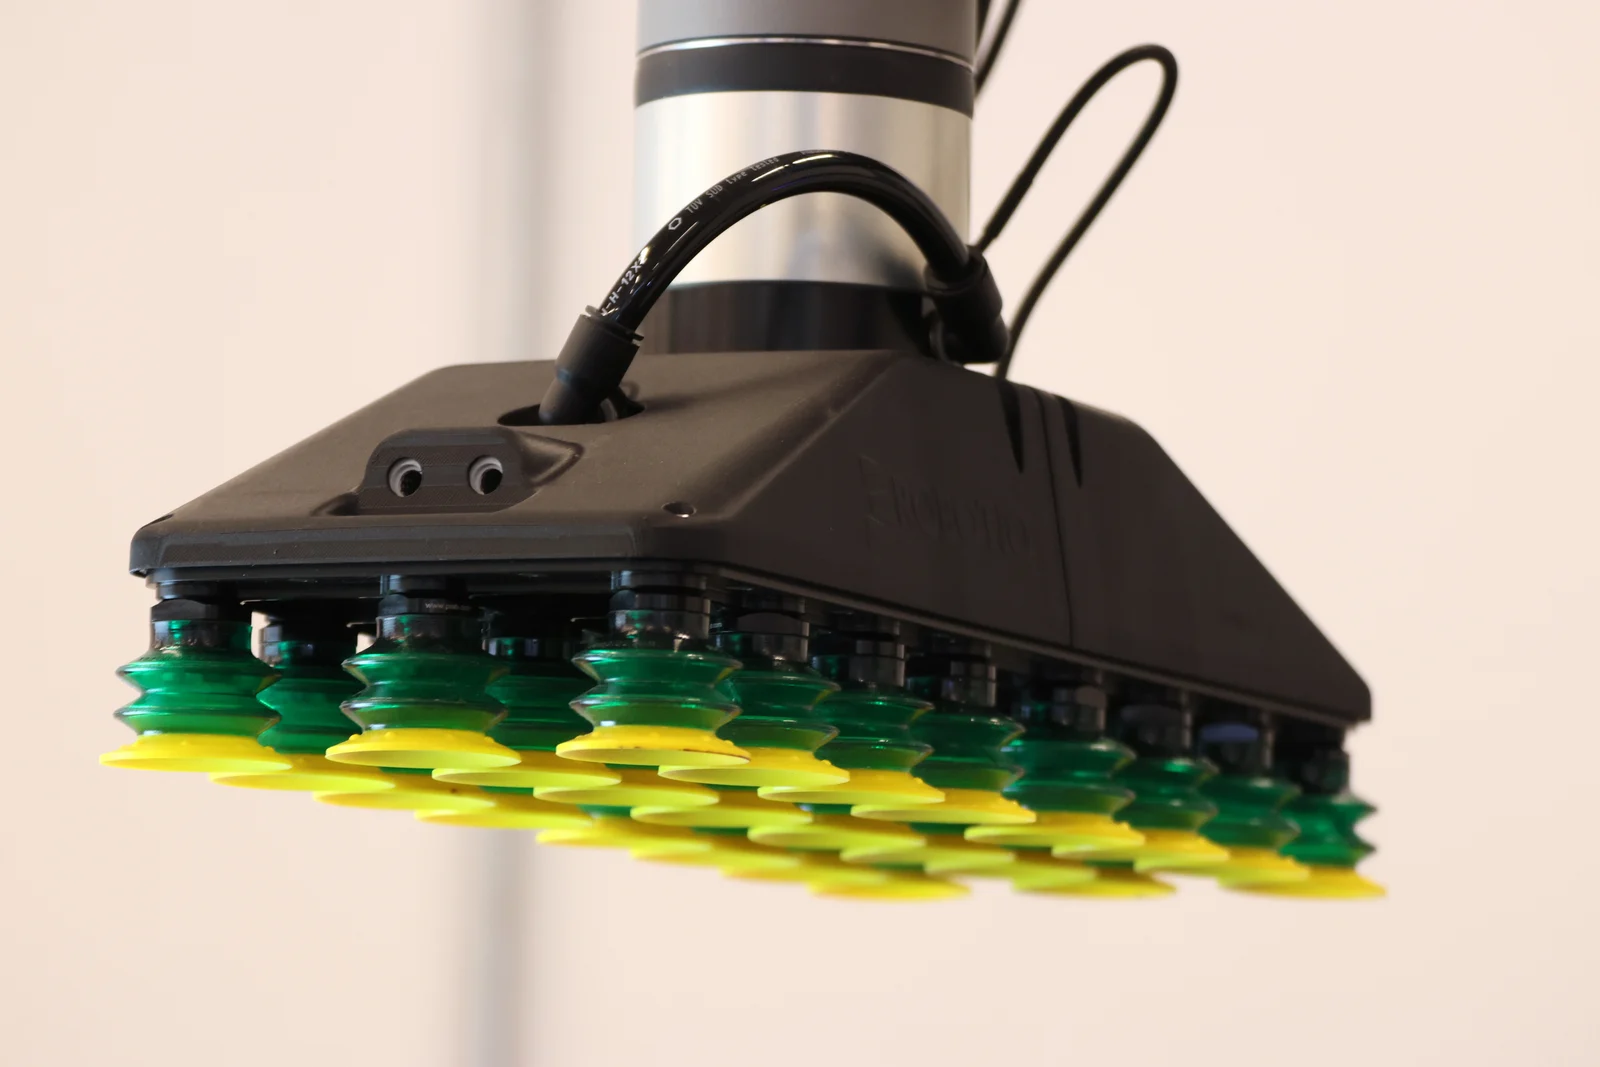
机械工具通过夹紧或利用合适的几何结构部位来固定物品。选择时需关注张开范围、指爪形状、零件可达性及所需夹持力。通用的平指爪未必能同样适用于圆柱体、薄板和复杂外壳。有时,结果正是由可更换的工装决定的。
需要检查夹持力过小或过大的情况。夹持力不足时,物品在移动中可能移位;夹持力过大则可能留下痕迹、导致变形或损坏。对于软包装和易碎零件,尤其要关注结果的重复性,而非偶尔一次的成功。极大的夹持力本身并非对所有产品都是优势。
真空夹持器:表面成为系统一部分
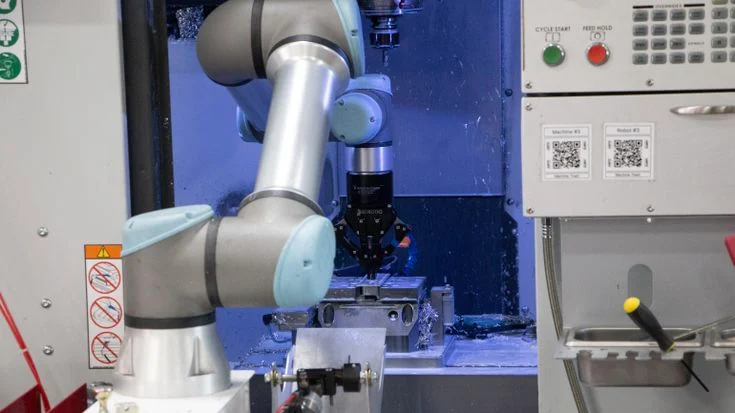
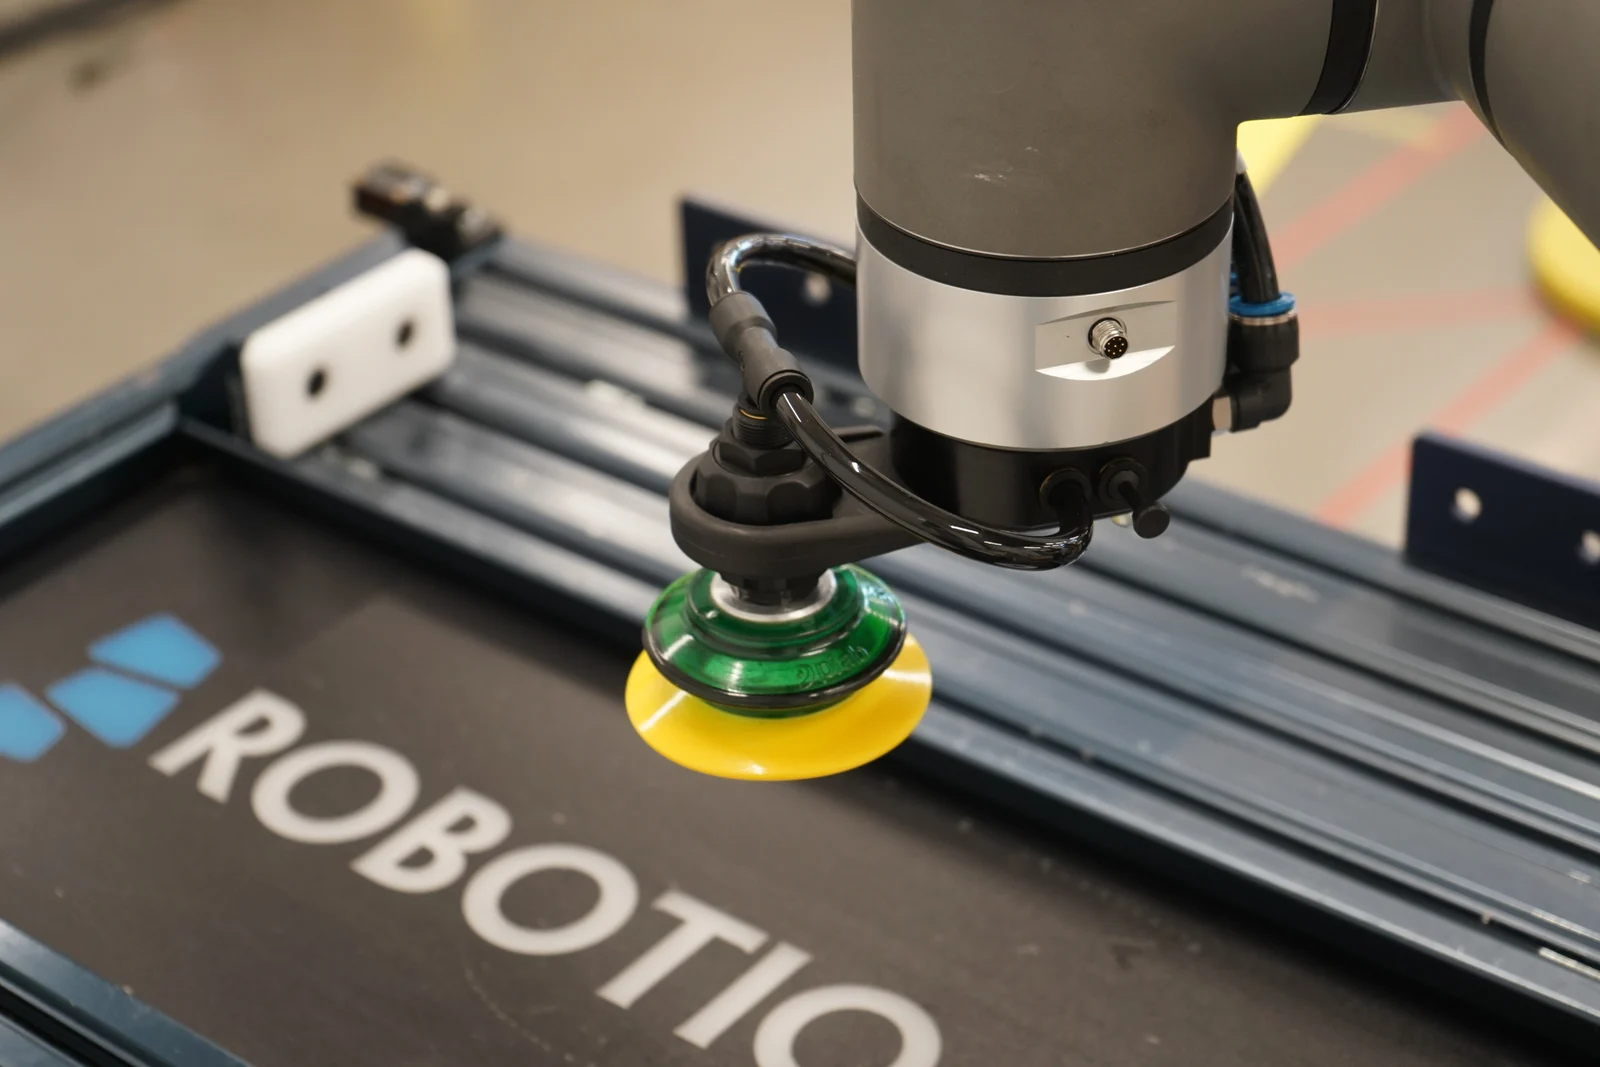
吸盘通过压力差来固定物品。实际上,这意味着表面状况和接触质量会影响整个系统的运行。光滑板材、多孔纸板和柔性包装袋需要不同的处理方式。即使物品重量相同,泄漏、变形和可用接触面积也可能有很大差异。
Robotiq的指南在选择标准中考虑了产品特性、气源和与机器人的集成。对于项目,还需进一步明确过滤要求、吸盘状态及成功抓取的检测方式。如果部分吸盘位于空隙上,系统行为应在真实物品上进行验证,而不能仅凭工具照片来假设。
| 条件 | 机械夹具需要检查的内容 | 真空夹具需要检查的内容 |
|---|---|---|
| 易碎表面 | 手指压力和接触痕迹 | 吸盘痕迹及允许的变形 |
| 多种尺寸 | 夹具的张开和更换 | 吸盘的布局和接触面积 |
| 被污染的零件 | 手指的滑动和清洁 | 密封、泄漏和过滤 |
| 空间受限 | 手指的可达性和外形尺寸 | 表面可达性和工具高度 |
| 重新调整 | 力度和位置的设置 | 吸盘和真空模式的更换 |
机械臂的承重能力不能全部分配给工件
机器人不仅搬运产品:末端还装有夹具、转接件及可能的附加元件。它们的重量也计入负载。同时还需考虑重心位置、夹具伸出长度和运动特性。配置的可行性需根据具体机械臂的限制进行核查,而不仅仅参考型号名称中的单一参数。
假设性示例:如果物品变轻了,但新工具比原来的更长、更重,工作模式未必就变得更简单。要比较两种方案,集成商需要实际的质量和装配几何参数。这样的计算有助于避免出现选定机械臂能接触到产品,但与所需工装不兼容的情况。
抓取确认与故障处理
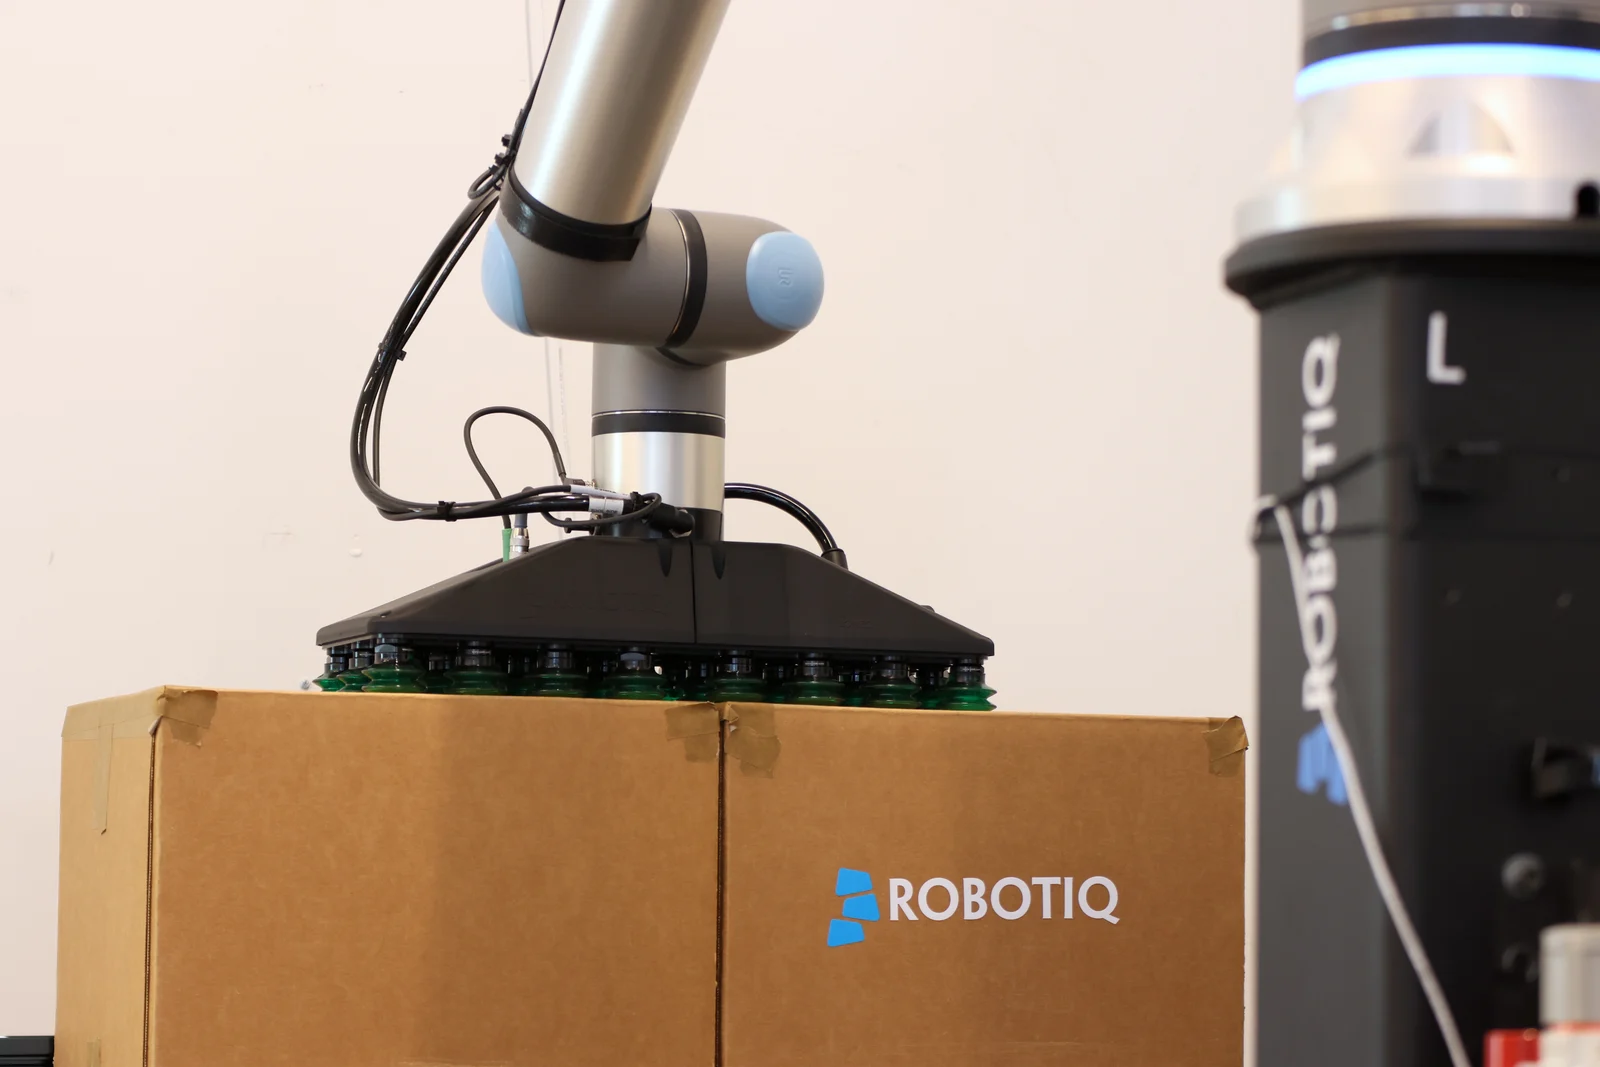
工作程序必须能够识别操作是否成功完成。对于机械工具和真空系统,确认方式可能不同;具体信号集取决于型号。重要的是要明确,如果物品未被抓取、抓取不正确或未在预期位置,设备应如何响应。
请提前协商重试逻辑及与操作员的交互方式。无限次重复失败的抓取通常并不比过早停止整个流程更有益。在试运行期间,观察失败原因是否不同,并通过日志判断发生了什么。便捷的恢复方式会影响整个单元的生产效率。
如何在自己的批次上比较工具
准备能反映实际条件的样本,并对每个候选工具保持相同的测试流程。包括最小和最大尺寸、允许的表面偏差及常见的供料位置。仅测试全新干净的零件可能会掩盖批量生产中会出现的问题。
不仅要记录掉落次数,还要标记偏移、损伤、重试、换型时间和维护时长。如果工具运行很快,但经常需要人工调整产品,说明书上的开合时间并不能反映其实际效用。验收结果应为操作完成且产品合格。
通用工具还是可更换工装
对于稳定的产品,专用手指或简单工装可能比复杂的通用方案更方便。当产品种类繁多时,另一个问题是切换任务需要多长时间?也许更换工具比让一个夹具勉强适应所有产品更有价值。
比较应在班次或批次层面进行。要考虑准备、位置校验、恢复工作所需时间,以及工装存放和安装错误等因素。只有当复杂设备能解决可量化的生产问题时才值得采用。设置数量本身并不会提升流程质量。
首次选型需向集成商提供哪些信息
请准备产品照片或模型、尺寸范围、质量和表面描述。补充供料方案、操作后所需的朝向及可用空间尺寸。注明机器人型号、环境条件和可用通讯方式。基础数据越清晰,采购前就能越具体地讨论方案。
- 项目包含哪些产品,哪些明确不在范围内?
- 哪些部位允许接触,哪些痕迹视为不合格?
- 什么信号确认抓取成功和安装正确?
- 更换产品和维护最多可用多长时间?
- 耗材由谁供应,出现故障时谁负责支持?
SHKARAN编辑结论:夹具选型始于产品和动作。机械手指和吸盘各有侧重,合适方案需通过完整操作测试确定。优秀的工具应能可靠抓取、搬运和释放产品,并且便于日常操作人员使用。