يمكن أن يتعامل مناوران متطابقان مع نفس القطعة بطرق مختلفة تماماً. غالباً ما يكون السبب في نهاية الذراع: أداة واحدة تمسك الشيء بثبات، بينما تتطلب الأخرى وضعاً دقيقاً أو تترك آثاراً. لذلك، اختيار أداة الالتقاط هو جزء مستقل من المشروع ولا يمكن الاكتفاء فقط بفحص توافق الموصل.
نناقش أدناه الخيارات الميكانيكية والفراغية، وتأثير وزن الأداة، وبرنامج الاختبارات. نستخدم مواد منشورة من Robotiq كمثال على المعدات. هذا دليل لوضع المهمة: يتم التحقق من القوى النهائية، والأحمال المسموح بها، وأنماط التشغيل وفقاً لوثائق الأداة والروبوت المحددين.
ابدأ بوصف القطعة والإجراء المطلوب
معرفة وزن القطعة وحده لا يكفي للاختيار. يجب معرفة الشكل، الأبعاد، المادة، أماكن التلامس المتاحة، حالة السطح، واتجاه القطعة قبل الالتقاط. ثم صف الإجراء: نقل، قلب، إدخال، تثبيت أثناء التجميع أو وضعها بلطف. الأداة التي ترفع القطعة بثبات قد لا تكون مناسبة لوضعها بدقة داخل أداة تثبيت.
من المفيد إعداد بطاقة للمنتج مع صور وتحديد المناطق التي لا يجب الإمساك بها. قد تكون هذه الأسطح الزخرفية، الجدران الرقيقة أو جزءاً يُغلق بعد التجميع. إذا كان المشروع يشمل عدة منتجات، ستساعد البطاقات المنفصلة في تحديد ما إذا كانت جميعها تحتاج أداة واحدة متعددة الاستخدامات أو من الأفضل تقسيم العملية.
أداة الالتقاط الميكانيكية: الإمساك بالأصابع
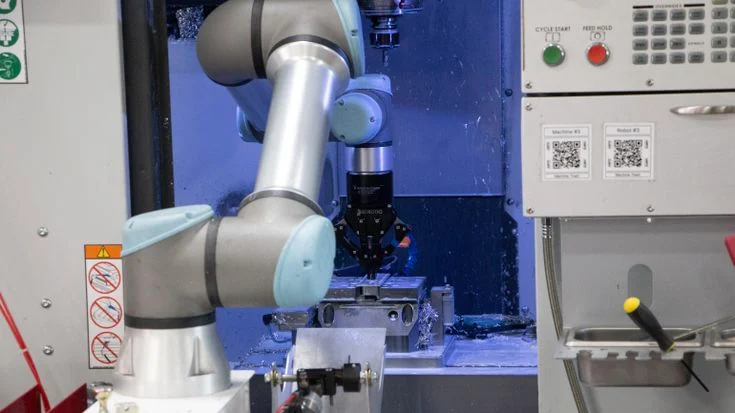
الأداة الميكانيكية تضغط على القطعة أو تمسكها عبر عناصر هندسية مناسبة. من المهم عند الاختيار معرفة مدى الفتح، شكل الأصابع، إمكانية الوصول للقطعة والقوة المطلوبة. الأصابع المسطحة العالمية قد لا تناسب الأسطوانة، الصفيحة الرقيقة والجسم المعقد بنفس الكفاءة. أحياناً تحدد الأداة القابلة للتبديل النتيجة النهائية.
يجب اختبار كل من الإمساك الضعيف والمفرط. في الحالة الأولى قد تتحرك القطعة أثناء النقل. في الثانية قد تظهر آثار أو تشوهات أو أضرار. بالنسبة للتغليف الناعم والقطع الهشة، من المهم بشكل خاص مراقبة تكرار النتيجة وليس فقط محاولة واحدة ناجحة. القوة القصوى ليست ميزة بحد ذاتها لأي منتج.
أداة الالتقاط الفراغية: السطح يصبح جزءاً من النظام
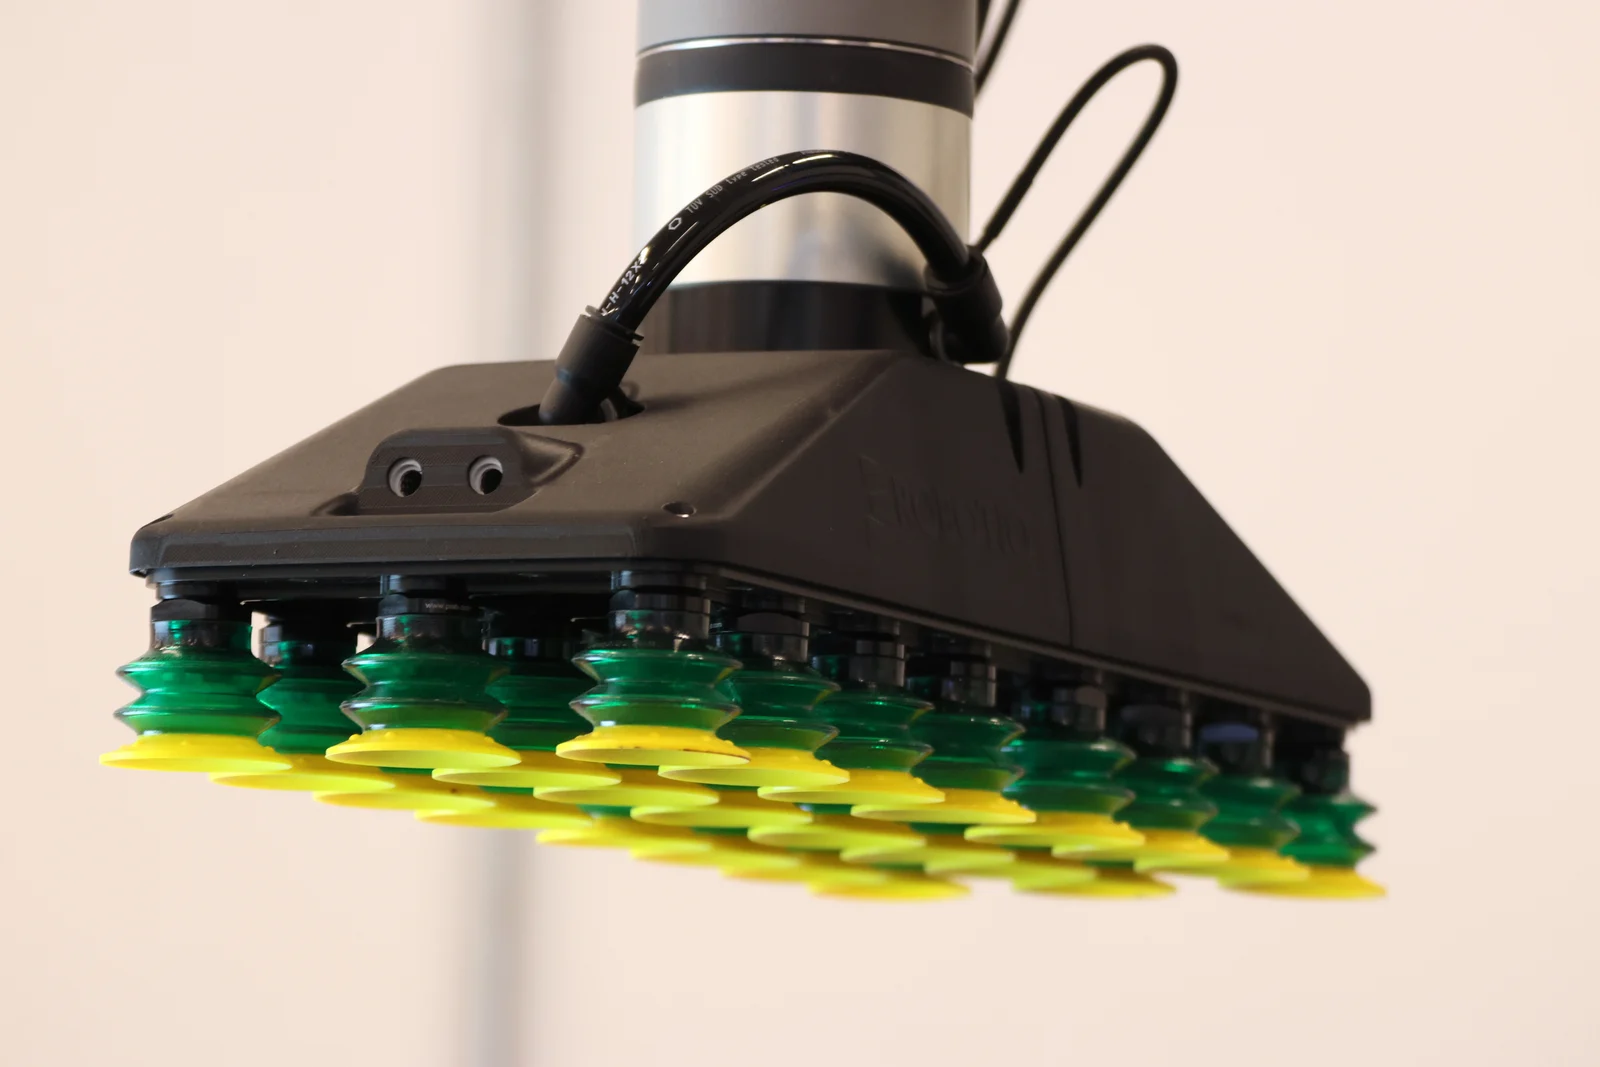
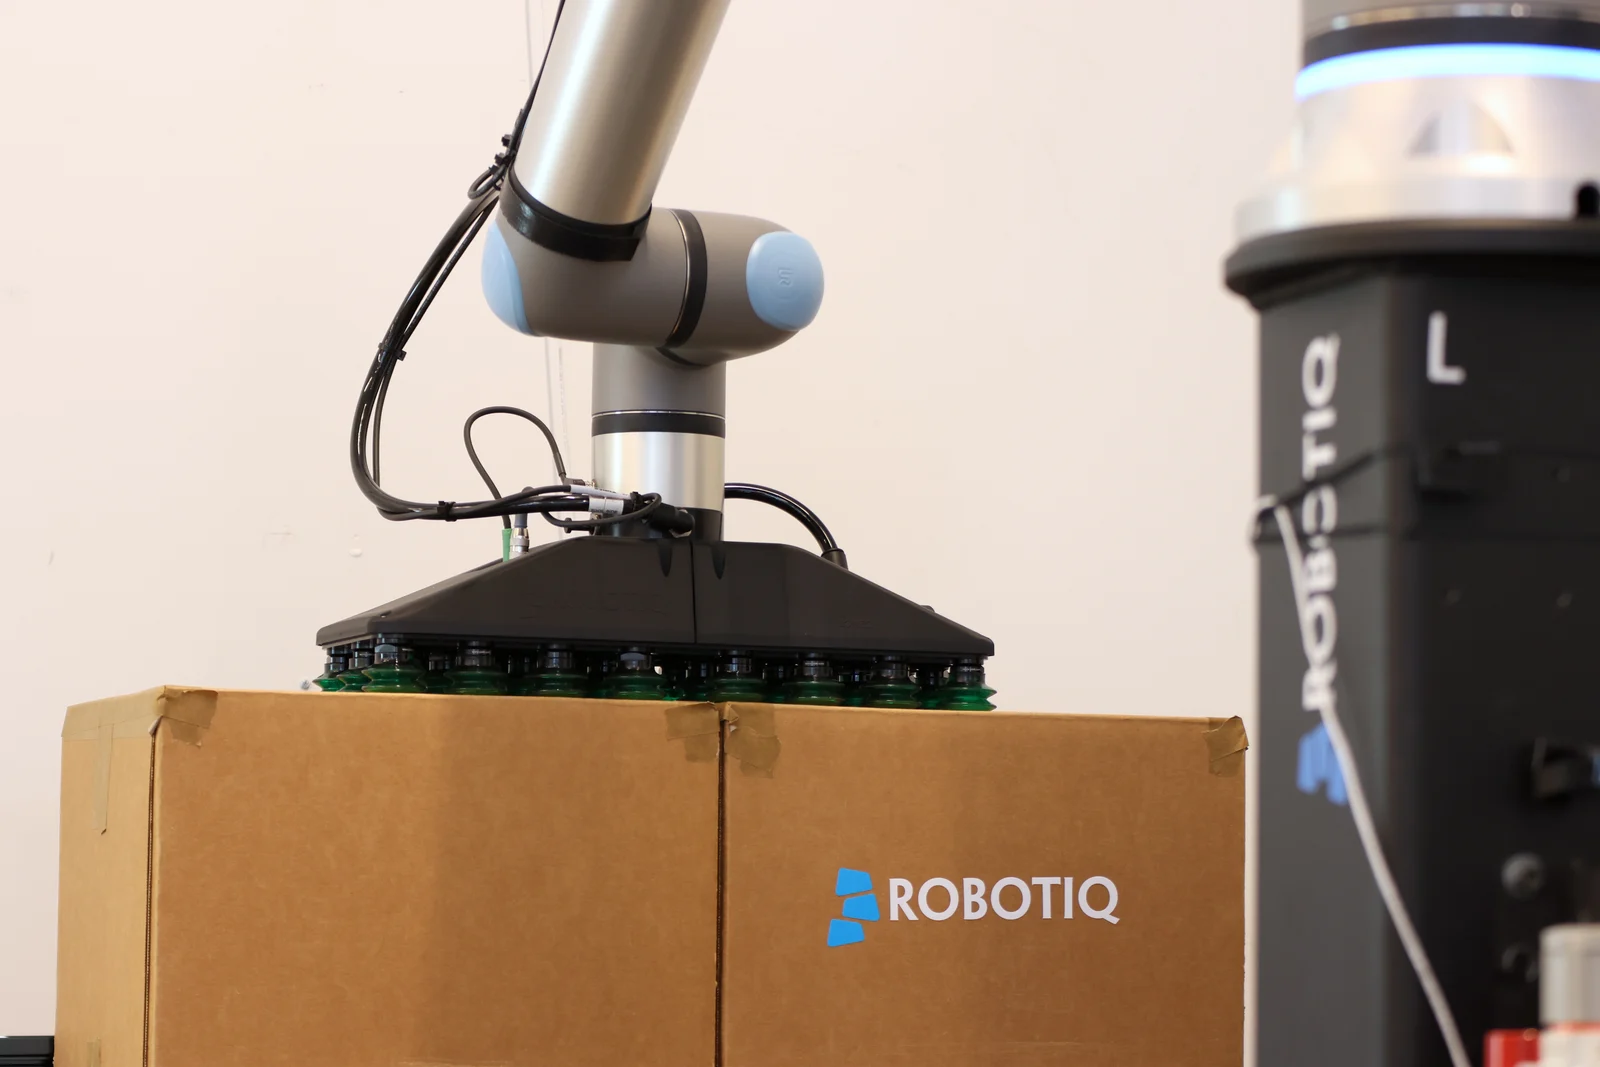
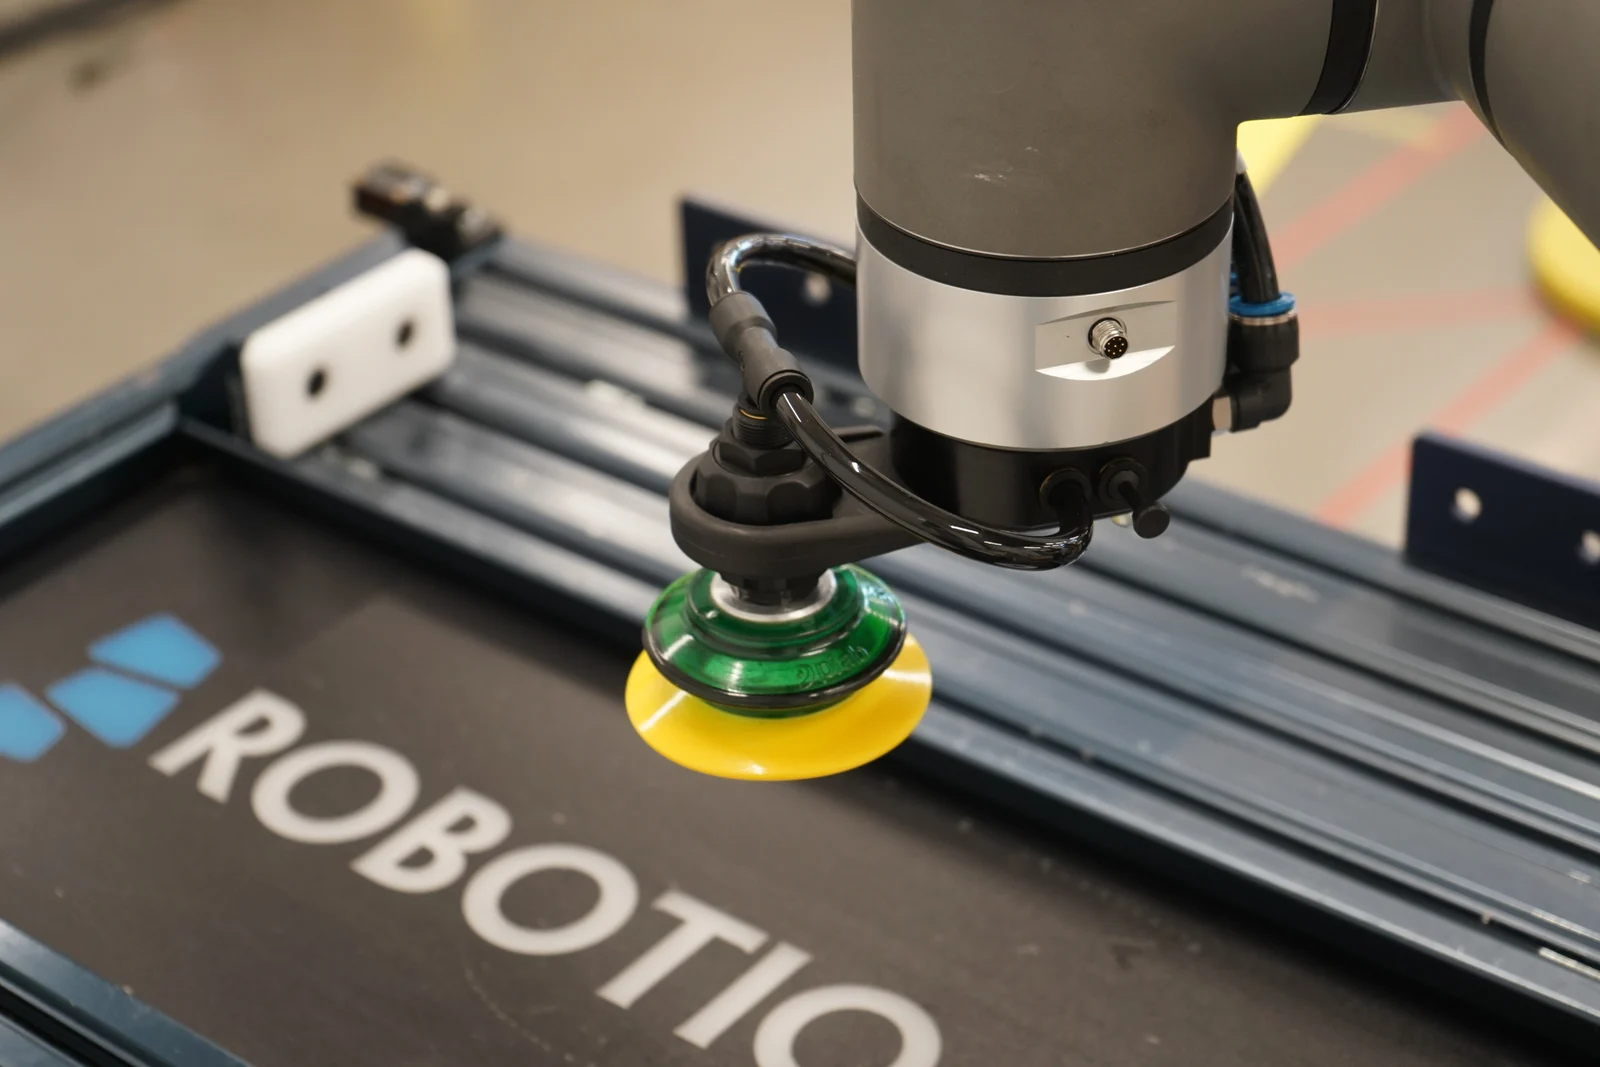
تثبت أداة الشفط القطعة عبر فرق الضغط. عملياً، هذا يعني أن السطح وجودة التلامس يؤثران على أداء النظام بأكمله. اللوح الأملس، الكرتون المسامي والكيس المرن يتطلبون طرقاً مختلفة. حتى لو كانت القطع متساوية الوزن، قد تختلف التسريبات، التشوه ومساحة التلامس المتاحة بشكل ملحوظ.
في أدلة Robotiq، تشمل معايير الاختيار خصائص المنتج، مصدر الهواء والتكامل مع الروبوت. من المفيد للمشروع أيضاً تحديد متطلبات التصفية، حالة الشفاطات وطريقة اكتشاف الالتقاط الناجح. إذا كانت بعض الشفاطات فوق فراغ، يجب اختبار سلوك النظام على القطعة الحقيقية وليس فقط افتراضه من صورة الأداة.
| الشرط | ما الذي يجب فحصه في القبضة الميكانيكية | ما الذي يجب فحصه في القبضة الفراغية |
|---|---|---|
| سطح هش | ضغط الأصابع وآثار التلامس | آثار المصاصات والتشوه المسموح به |
| عدة أحجام | فتح وتبديل الأدوات | موضع ومساحة تلامس المصاصات |
| قطعة متسخة | انزلاق وتنظيف الأصابع | الإحكام، التسرب والترشيح |
| مساحة محدودة | وصول الأصابع والأبعاد الكلية | الوصول إلى السطح وارتفاع الأداة |
| إعادة الضبط | ضبط القوة والوضعية | تبديل المصاصات وأنماط الفراغ |
لا يمكن تخصيص حمولة الذراع بالكامل للقطعة
الروبوت لا ينقل المنتج فقط: في نهايته توجد القبضة، محول وربما عناصر إضافية. تدخل كتلتها ضمن الحمولة. كما أن موضع مركز الثقل، بروز الأداة وطبيعة الحركة عوامل مهمة. يجب التحقق من ملاءمة التكوين وفقاً لقيود المناور المحدد، وليس فقط بناءً على رقم واحد في اسم الطراز.
مثال افتراضي: إذا أصبح العنصر أخف وزناً، لكن الأداة الجديدة أطول وأثقل من السابقة، فإن نظام العمل قد لا يصبح بالضرورة أبسط. لمقارنة خيارين، يحتاج интегратор الأنظمة إلى معرفة الكتل الفعلية والهندسة التجميعية. هذا الحساب يساعد على تجنب المواقف التي يكون فيها الذراع المختار مناسباً للمنتج، لكنه غير متوافق مع المعدات المطلوبة.
تأكيد الإمساك ومعالجة الفشل
يجب أن يفهم البرنامج التشغيلي أن العملية اكتملت بنجاح. بالنسبة للأداة الميكانيكية ونظام التفريغ، قد تختلف طرق التأكيد؛ وتعتمد مجموعة الإشارات المحددة على الطراز. من المهم تحديد ما تفعله المنظومة إذا لم يتم الإمساك بالعنصر، أو تم التقاطه بشكل غير صحيح، أو لم يكن في المكان المتوقع.
اتفق مسبقاً على منطق إعادة المحاولة وآلية التواصل مع المشغل. التكرار اللامتناهي لمحاولة الإمساك الفاشلة غالباً لا يكون أكثر فائدة من إيقاف العملية مبكراً جداً. أثناء التشغيل التجريبي، راقب ما إذا كانت أسباب الفشل تختلف، وهل يمكن فهم ما حدث من خلال السجلات. سهولة الاستعادة تؤثر على إنتاجية الخلية بأكملها.
كيفية مقارنة الأدوات على دفعتك الخاصة
جهز عينة تعكس الظروف الواقعية واحتفظ بإجراء موحد لكل مرشح. ضمّن الحد الأدنى والأقصى للأحجام، والانحرافات السطحية المسموح بها، وأوضاع التغذية المعتادة. اختبار قطعة جديدة ونظيفة فقط قد يخفي مشاكل ستظهر في العمل التسلسلي.
سجل ليس فقط عدد السقوط. لاحظ الانحرافات، الأضرار، المحاولات المتكررة، وقت إعادة الضبط ومدة الصيانة. إذا كانت الأداة تعمل بسرعة لكنها تتطلب تعديلاً يدوياً متكرراً للمنتج، فإن الوقت الاسمي للفتح لا يعكس فائدتها الفعلية. النتيجة المقبولة هي عملية مكتملة بمنتج صالح.
أداة واحدة متعددة الاستخدامات أم معدات قابلة للتبديل
بالنسبة للمنتج المستقر، قد يكون الشكل الخاص للأصابع أو المعدات البسيطة أكثر ملاءمة من الحلول العالمية المعقدة. مع تنوع كبير في المنتجات، يظهر سؤال آخر: كم يستغرق الانتقال بين المهام؟ قد يكون من المفيد استخدام أداة قابلة للتبديل بدلاً من محاولة جعل ملقط واحد يعمل مع جميع الأصناف مع تقديم تنازلات.
ينبغي إجراء المقارنة على مستوى الوردية أو الدفعة. ضع في الاعتبار وقت التحضير، التحقق من الوضع، العودة للعمل، بالإضافة إلى تخزين المعدات والأخطاء أثناء التركيب. المعدات الأكثر تعقيداً مبررة إذا كانت تحل مشكلة إنتاجية قابلة للقياس. عدد الإعدادات وحده لا يجعل العملية أفضل.
ما الذي يجب إرساله إلى المدمج لاختيار أولي
جهز صوراً أو نموذجاً للمنتج، نطاق الأحجام، الكتلة ووصف السطح. أضف مخطط التغذية، الاتجاه المطلوب بعد العملية، وأبعاد المساحة المتاحة. حدد طراز الروبوت، ظروف البيئة ووسائل الاتصال المتاحة. كلما كانت البيانات الأولية أوضح، كان من الممكن مناقشة الخيارات بشكل أكثر تحديداً قبل الشراء.
- ما هي المنتجات التي يشملها المشروع وأيها تبقى خارجه بشكل مؤكد؟
- أين يُسمح بالتماس وأي آثار تعتبر عيوباً؟
- ما الذي يؤكد الإمساك الناجح والتركيب الصحيح؟
- كم من الوقت مسموح لتبديل المنتج والصيانة؟
- من يزود العناصر الاستهلاكية ويساعد في حال حدوث عطل؟
خلاصة تحريرية من SHKARAN: يبدأ اختيار الملقط من المنتج والعمل المطلوب. الأصابع الميكانيكية والشفاطات تحل مشاكل مختلفة، والخيار المناسب يتحدد باختبار العملية الكاملة. يجب أن تكون الأداة الجيدة قادرة على الإمساك، النقل، والإفلات من المنتج بشكل متوقع، وأن تبقى مريحة للموظفين الذين سيتعاملون معها يومياً.