Два одинаковых манипулятора могут совершенно по-разному справляться с одной деталью. Причина нередко находится на конце руки: один инструмент удерживает предмет уверенно, другой требует точного положения или оставляет следы. Поэтому выбор захвата — самостоятельная часть проекта, которую нельзя завершить только проверкой совместимости разъёма.
Ниже разбираем механические и вакуумные варианты, влияние массы оснастки и программу испытаний. В качестве примеров оборудования используем опубликованные материалы Robotiq. Это руководство по постановке задачи: окончательные усилия, допустимые нагрузки и рабочие режимы проверяются по документации конкретного инструмента и робота.
Сначала опишите предмет и действие
Для выбора недостаточно знать массу детали. Нужны форма, размеры, материал, доступные места контакта, состояние поверхности и ориентация до захвата. Затем опишите действие: перенести, перевернуть, вставить, удерживать при сборке или аккуратно уложить. Инструмент, который уверенно поднимает предмет, не обязательно подходит для точного размещения внутри приспособления.
Полезно составить карточку изделия с фотографиями и отметить зоны, за которые брать нельзя. Это могут быть декоративные поверхности, тонкие стенки или участок, закрывающийся после сборки. Если в проекте несколько изделий, отдельные карточки помогут увидеть, действительно ли им нужен один универсальный инструмент или разумнее разделить процесс.
Механический захват: удержание пальцами
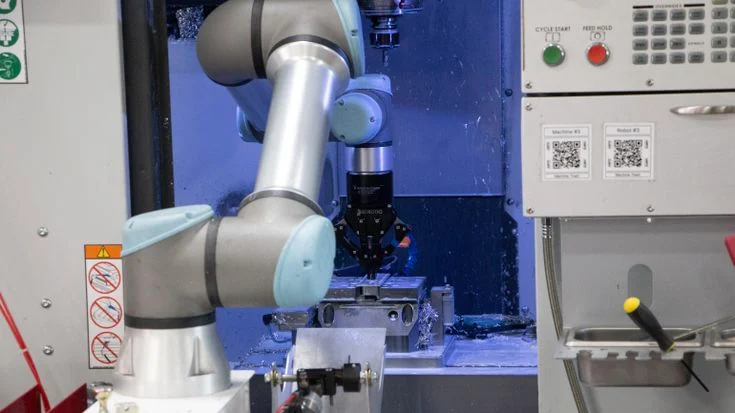
Механический инструмент сжимает предмет или удерживает его за подходящие элементы геометрии. Для выбора важны раскрытие, форма пальцев, доступ к детали и требуемое усилие. Плоские универсальные пальцы не обязаны подходить к цилиндру, тонкой пластине и сложному корпусу одинаково хорошо. Иногда результат определяет именно сменная оснастка.
Проверять нужно и слишком слабое, и чрезмерное удержание. В первом случае предмет может сместиться при движении. Во втором — появиться след, деформация или повреждение. Для мягкой упаковки и хрупких деталей особенно важно смотреть на повторяемость результата, а не на единственную удачную попытку. Предельное усилие само по себе не является преимуществом для любого изделия.
Вакуумный захват: поверхность становится частью системы
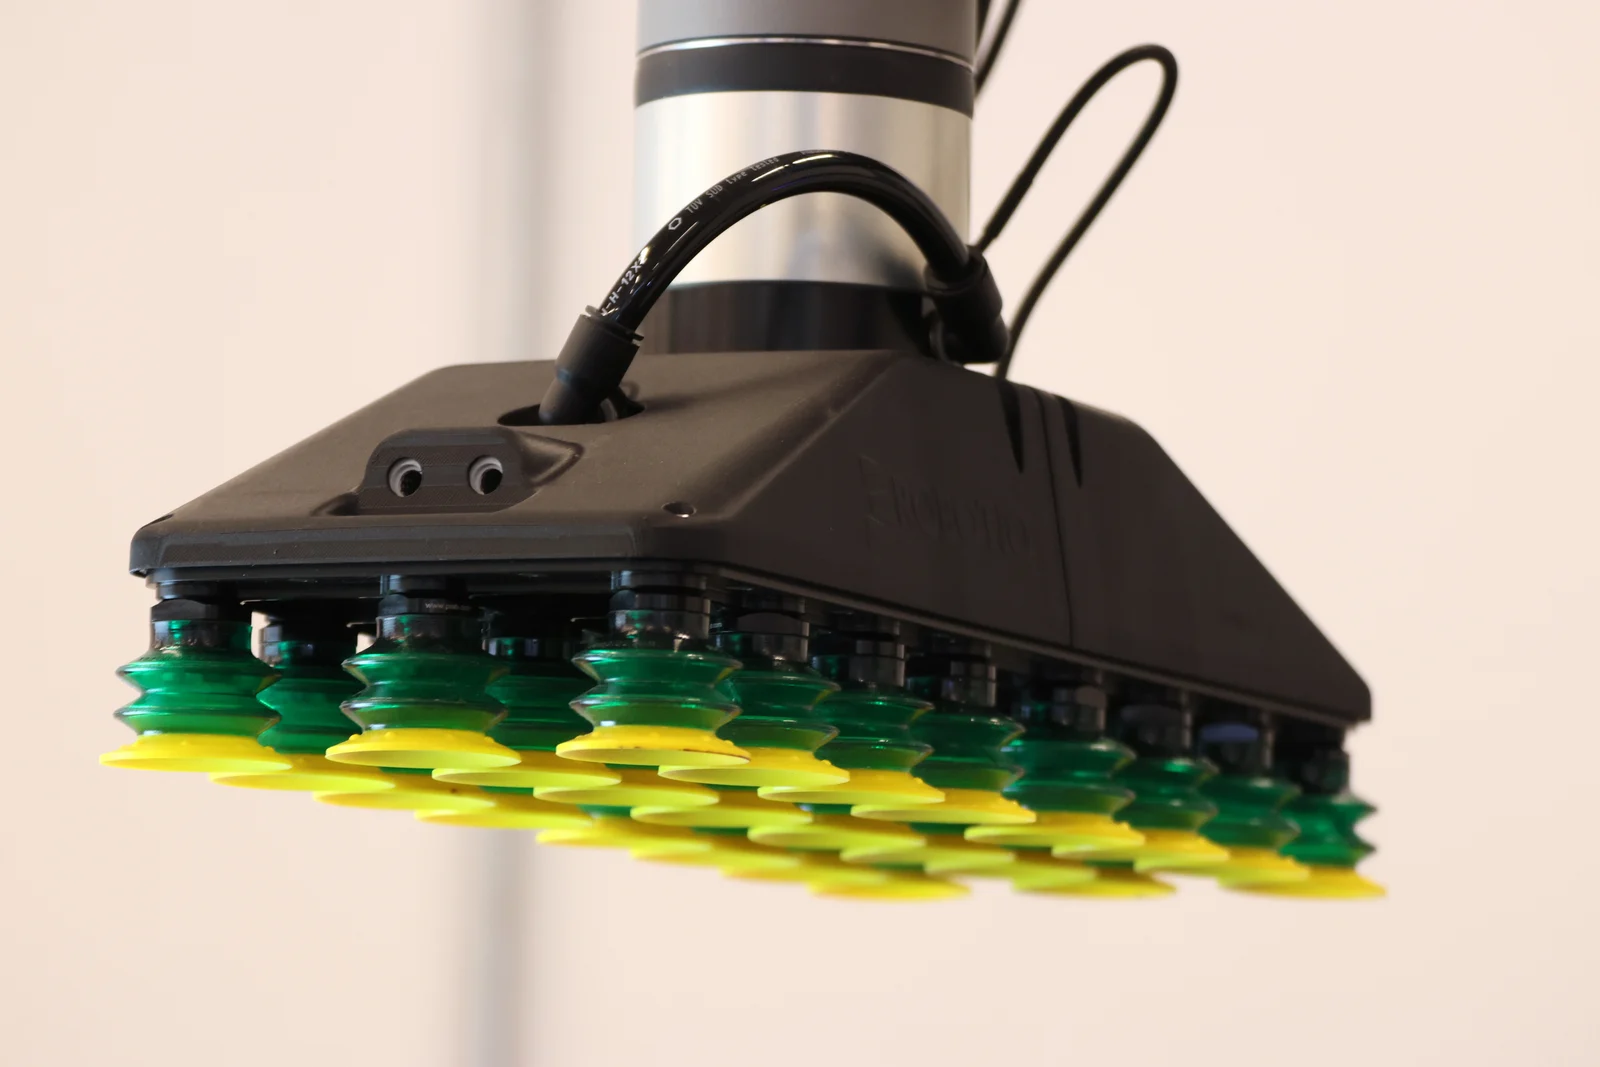
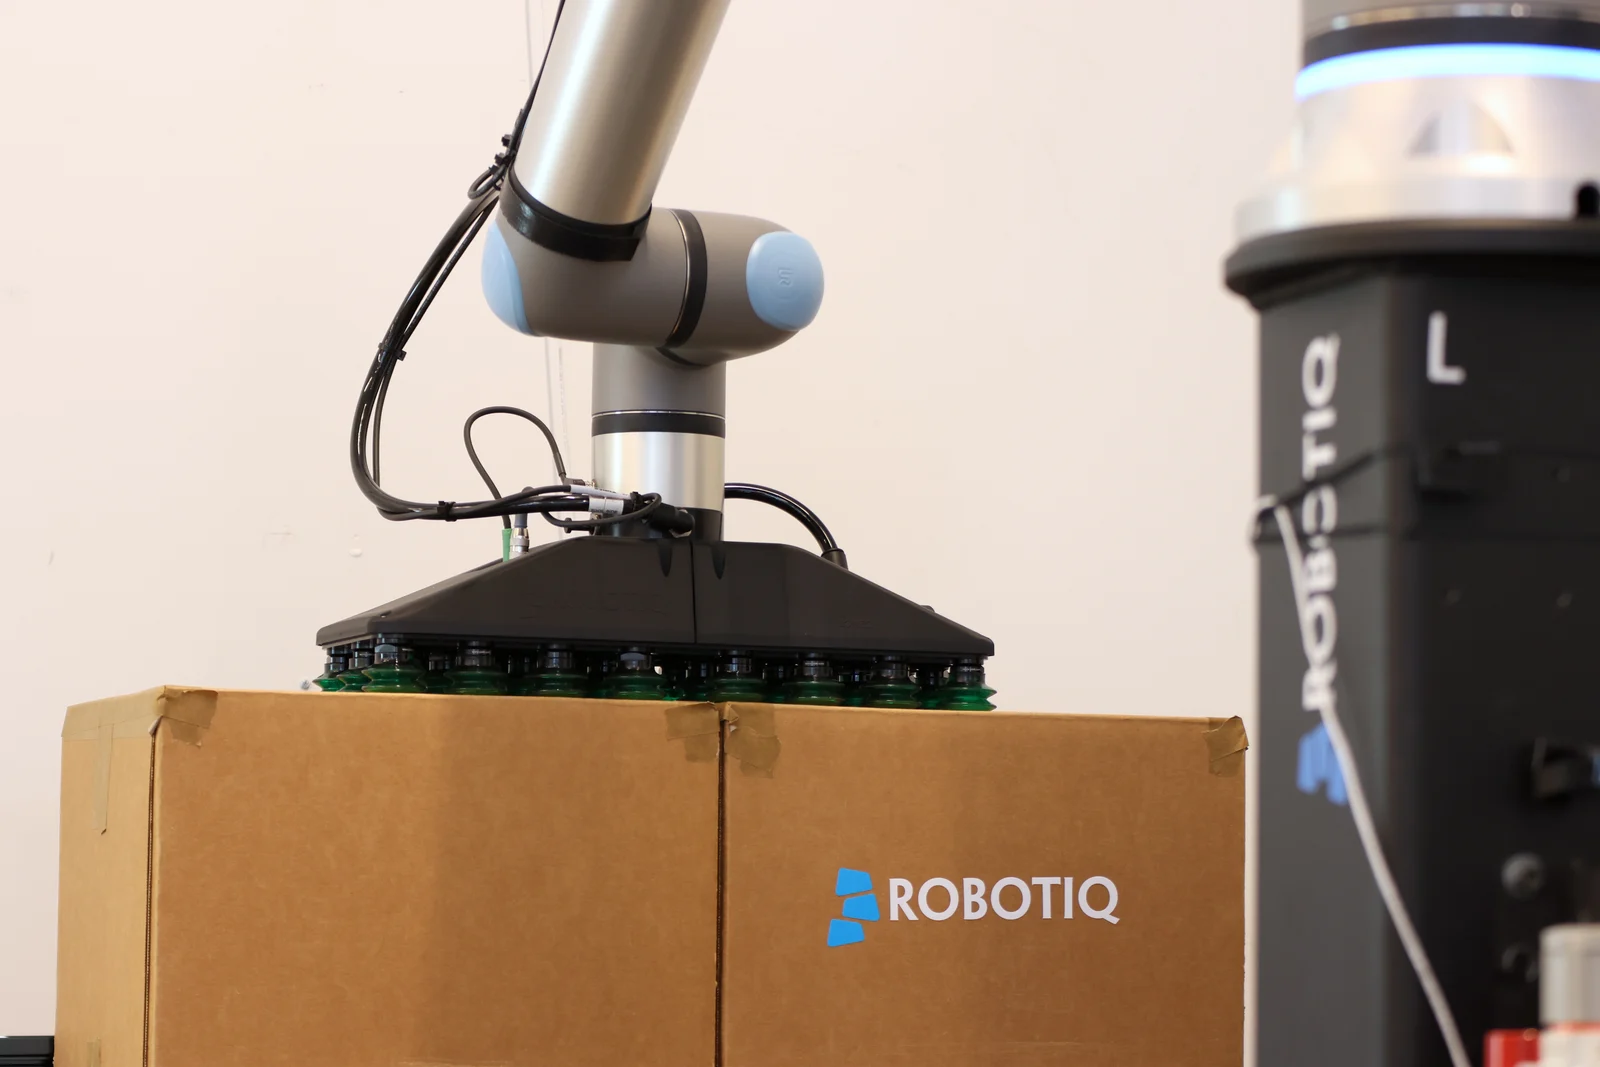
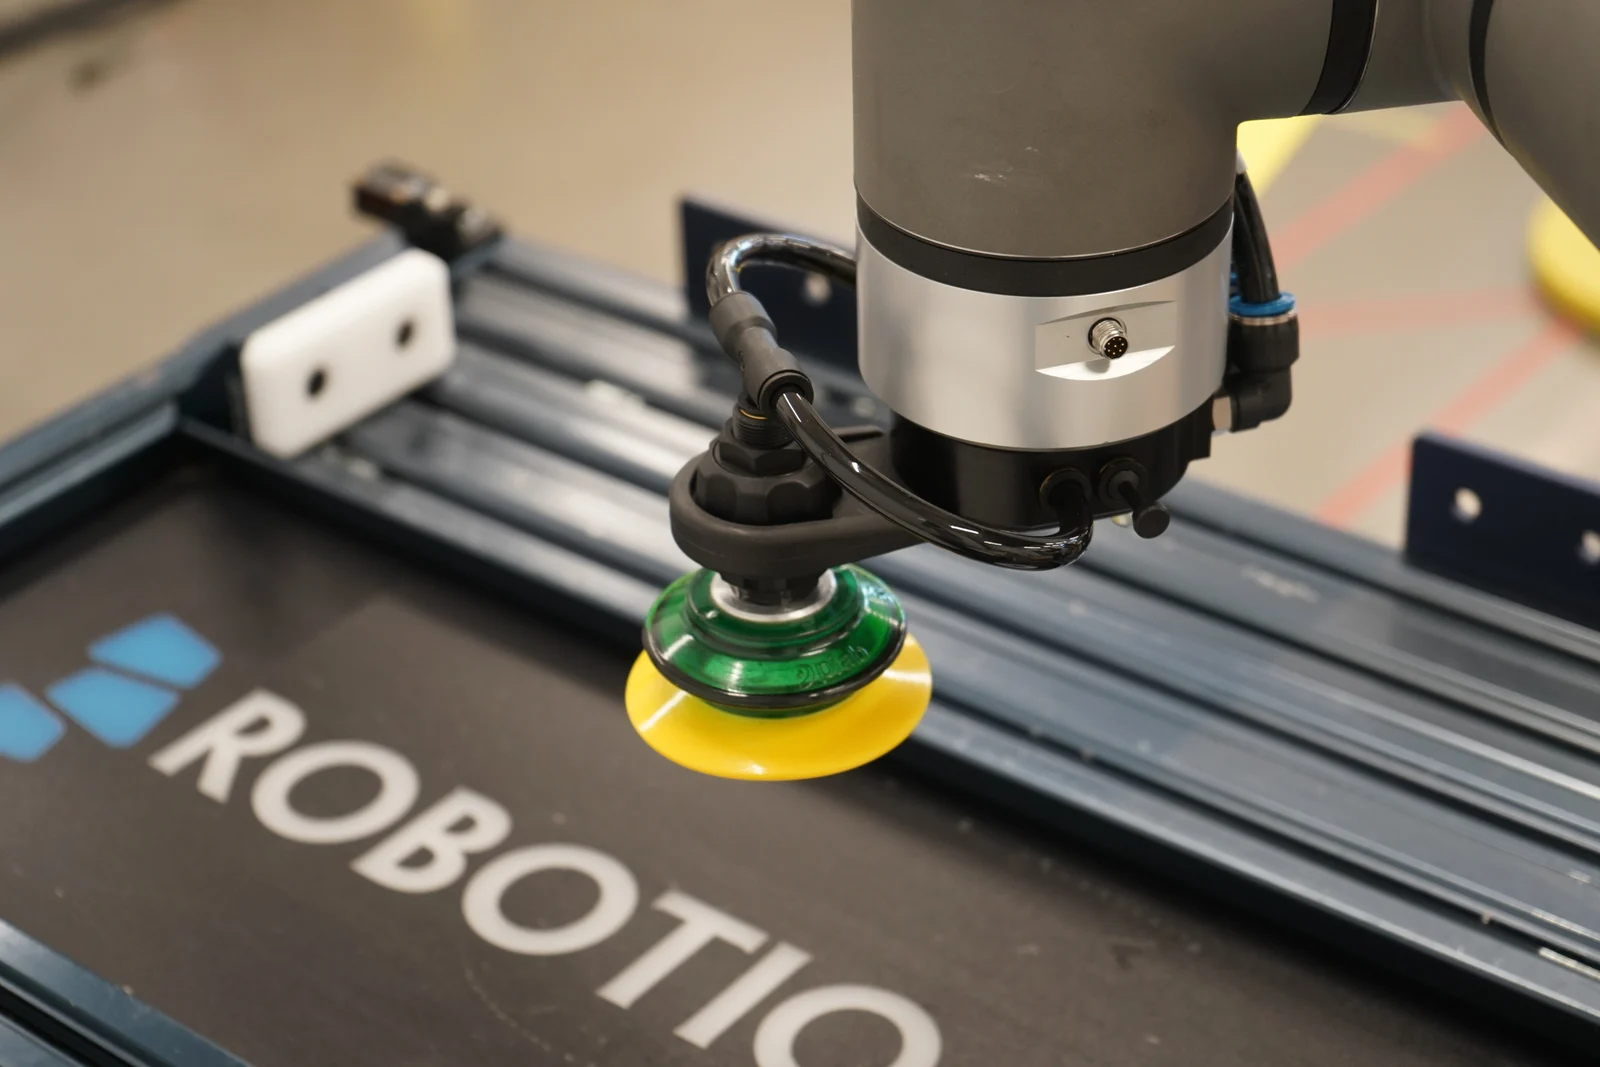
Присоска удерживает предмет за счёт разницы давлений. Практически это означает, что поверхность и качество контакта влияют на работу всей установки. Гладкая пластина, пористый картон и гибкий пакет требуют разного подхода. Даже если предметы одинаково весят, утечки, деформация и доступная площадь контакта могут заметно различаться.
В руководствах Robotiq среди критериев выбора рассматриваются свойства изделия, источник воздуха и интеграция с роботом. Для проекта дополнительно полезно уточнить требования к фильтрации, состояние присосок и способ обнаружения успешного захвата. Если часть присосок оказывается над пустотой, поведение системы проверяется на реальном предмете, а не предполагается по фотографии инструмента.
| Условие | Что проверять у механического захвата | Что проверять у вакуумного захвата |
|---|---|---|
| Хрупкая поверхность | Давление пальцев и следы контакта | Следы присосок и допустимую деформацию |
| Несколько размеров | Раскрытие и смену оснастки | Расположение и площадь контакта присосок |
| Загрязнённая деталь | Скольжение и очистку пальцев | Уплотнение, утечки и фильтрацию |
| Ограниченное пространство | Доступ пальцев и габариты | Доступ к поверхности и высоту инструмента |
| Переналадка | Настройку усилия и положения | Смену присосок и режимов вакуума |
Грузоподъёмность руки нельзя целиком отдать детали
Робот перемещает не только изделие: на его конце находятся захват, переходник и возможные дополнительные элементы. Их масса входит в нагрузку. Также важны положение центра тяжести, вылет оснастки и характер движения. Допустимость конфигурации нужно проверять по ограничениям конкретного манипулятора, а не только по одному числу в названии модели.
Условный пример: если предмет стал легче, но новый инструмент оказался длиннее и тяжелее прежнего, режим работы не обязательно упростился. Для сравнения двух вариантов интегратору нужны реальные массы и геометрия сборки. Такой расчёт помогает избежать ситуации, когда выбранная рука подходит к изделию, но плохо сочетается с необходимой оснасткой.
Подтверждение захвата и обработка отказа
Рабочая программа должна понимать, что действие завершилось успешно. Для механического инструмента и вакуумной системы способы подтверждения могут различаться; конкретный набор сигналов зависит от модели. Важно определить, что делает установка, если предмет не удерживается, взят неправильно или отсутствует на ожидаемом месте.
Заранее согласуйте логику повторной попытки и обращения к оператору. Бесконечно повторять неудачный захват обычно не полезнее, чем слишком рано останавливать весь процесс. Во время пилота посмотрите, различаются ли причины неудач и можно ли по журналу понять, что произошло. Удобное восстановление влияет на производительность всей ячейки.
Как сравнить инструменты на своей партии
Подготовьте выборку, отражающую реальные условия, и сохраняйте одинаковую процедуру для каждого кандидата. Включите минимальный и максимальный размеры, допустимые отклонения поверхности и обычные положения подачи. Испытание только новой чистой детали может скрыть проблемы, которые возникнут в серийной работе.
Фиксируйте не только количество падений. Отмечайте смещения, повреждения, повторные попытки, время переналадки и длительность обслуживания. Если инструмент работает быстро, но часто требует поправлять изделие вручную, паспортное время открытия не описывает его реальную полезность. Приёмочный результат — завершённая операция с годным изделием.
Один универсальный инструмент или сменная оснастка
Для стабильной детали специальная форма пальцев или простая оснастка может быть удобнее сложного универсального решения. При большом разнообразии изделий появляется другой вопрос: сколько времени занимает переход между задачами? Возможно, полезнее сменный инструмент, чем попытка заставить один захват работать на всём ассортименте с компромиссами.
Сравнение стоит проводить на уровне смены или партии. Учитывайте время подготовки, проверки положения и возврата к работе, а также хранение оснастки и ошибки при установке. Более сложное оборудование оправданно, если оно решает измеримую производственную задачу. Само количество настроек не делает процесс лучше.
Что отправить интегратору для первого подбора
Подготовьте фотографии или модель изделия, диапазон размеров, массу и описание поверхности. Добавьте схему подачи, требуемую ориентацию после операции и габариты доступного пространства. Укажите модель робота, условия среды и доступные коммуникации. Чем яснее исходные данные, тем предметнее можно обсудить варианты до закупки.
- Какие изделия входят в проект и какие точно остаются за его пределами?
- Где допустим контакт и какие следы считаются браком?
- Что подтверждает успешный захват и правильную установку?
- Сколько времени допустимо на смену изделия и обслуживание?
- Кто поставляет расходные элементы и помогает при неисправности?
Редакционный вывод SHKARAN: выбор захвата начинается с предмета и действия. Механические пальцы и присоски решают разные задачи, а подходящий вариант определяется испытанием всей операции. Хороший инструмент должен удерживать, переносить и отпускать изделие предсказуемо, а также оставаться удобным для сотрудников, которым предстоит работать с ним каждый день.