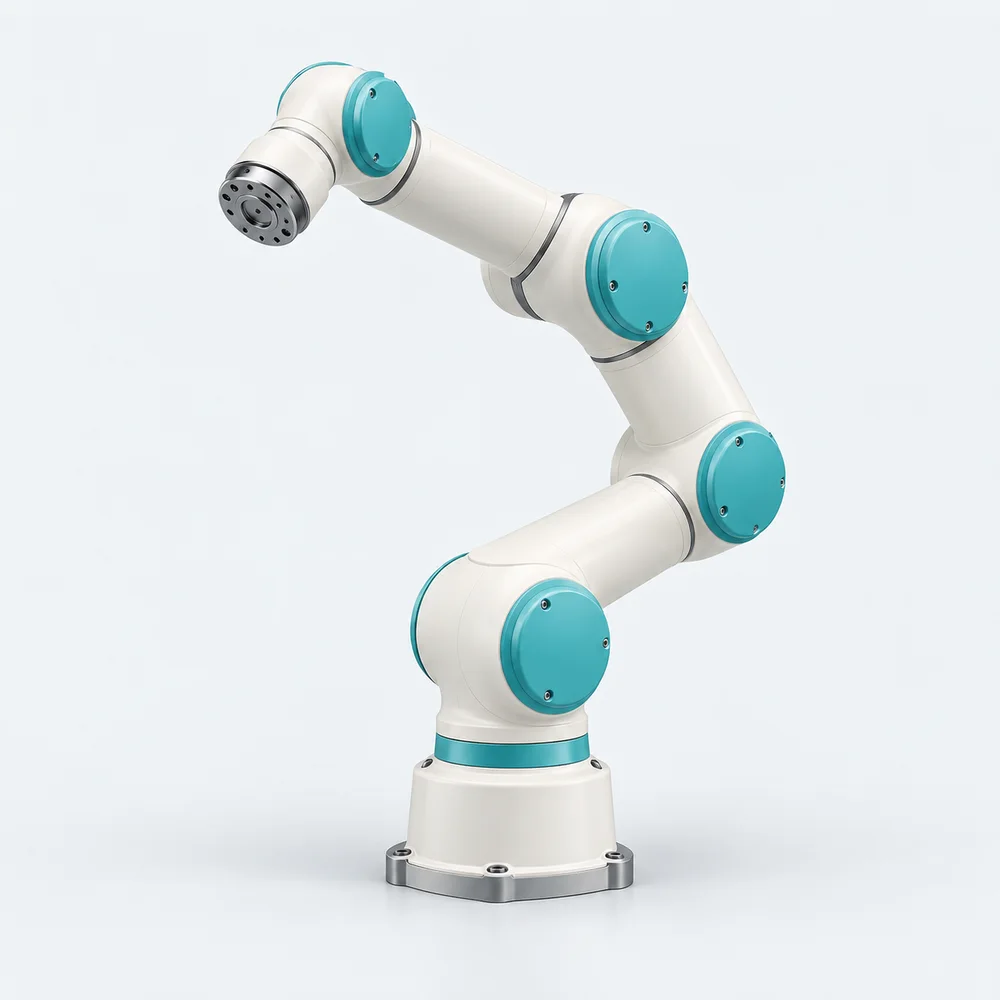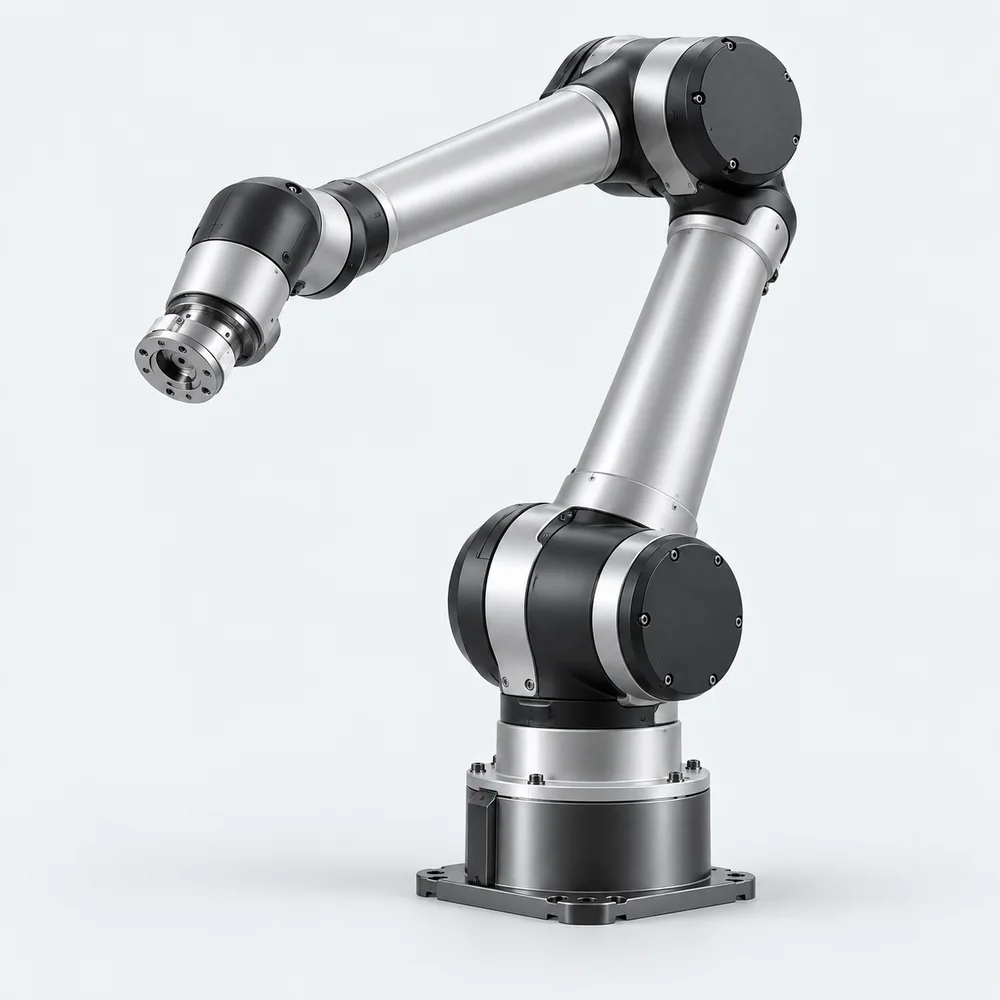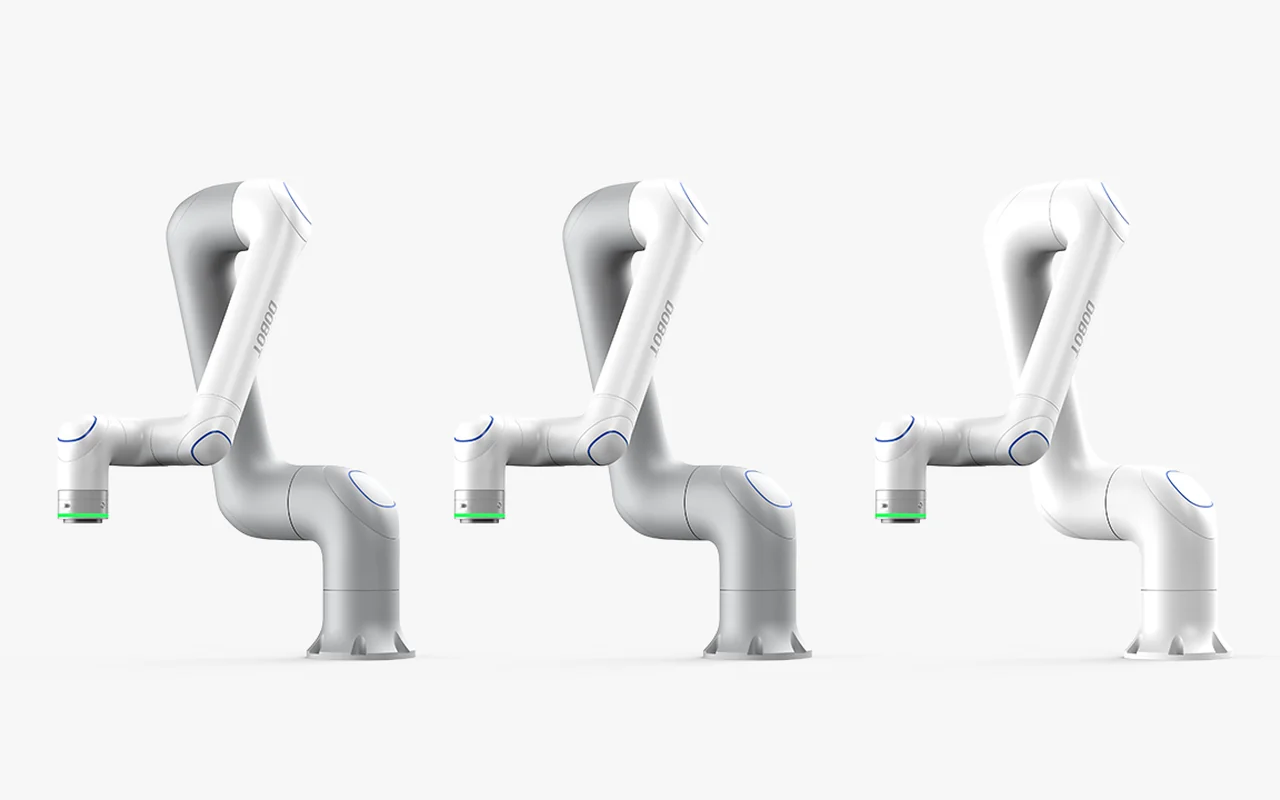
“Cobot”是“协作机器人”的简称:如果针对具体工作单元的风险评估允许,这种机械臂可以在不设完整围栏的情况下放在人员身旁。这一前提最为关键:安全的不是机械臂本身,而是整个工位——包括工具、工件,以及人员在其旁边的工作方式。
下文将介绍协作机器人在结构上有何不同、标准对其有何规定、它在哪些方面真正优于传统工业机器人,又在哪些方面不及后者。
协作机器人的结构
传统工业机器人为高速和大负载而设计,通常在围栏内作业;而协作机器人的设计目标是让与人的碰撞危害尽可能小。为此采用关节力矩或电流传感器、力和速度限制,以及无尖锐边缘的轻量化结构。
第二个区别在于编程方式。SHKARAN 目录中的大多数协作机器人支持手持示教或拖拽示教,部分型号可通过平板或手机编程(JAKA Zu 7),还有一些提供 Python 和 ROS 的开放接口(AUBO i5、UFACTORY Lite 6、Elephant myCobot)。这样无需专门的机器人专家即可启动任务。
标准怎么说
工业机器人的安全由 ISO 10218-1(机器人本体)和 ISO 10218-2(集成与工作单元)规定。人机协作另由技术规范 ISO/TS 15066 说明,其中描述了四种协作模式:
- 受监控的安全停止:人员进入区域时机器人停止,人员离开后继续工作;
- 手动引导:操作员用手移动机器人手臂,例如示教轨迹;
- 速度与间距监控:人越近,机器人越慢,直至停止;
- 功率与力限制:允许接触,但力和压强不得超过人体各部位的允许值。
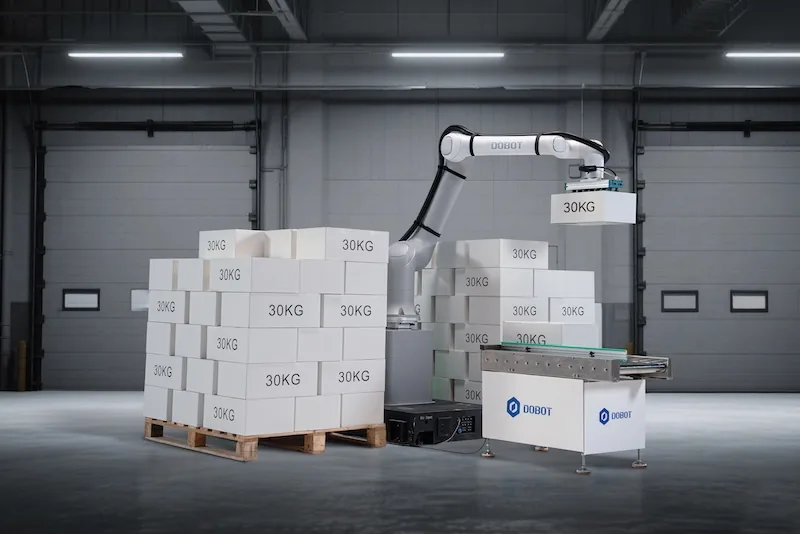
实际结论是:即使是最“温和”的协作机器人,一旦装有锐利工具、高温工件、焊枪或重载,也会变得危险。因此风险评估针对的是整个应用,而非单独的机械臂,在某些任务中仍然需要围栏。
协作机器人与传统机器人对比
| 参数 | 协作机器人 | 传统工业机器人 |
|---|---|---|
| 与人协作 | 风险评估通过后可行 | 通常在围栏内或带传感器的区域内 |
| 承重 | SHKARAN 目录中为 250 克至 15 公斤 | 可达数百公斤 |
| 节拍速度 | 出于安全考虑受限 | 更高,主要受机械结构限制 |
| 编程 | 手持示教、平板、图形化环境、Python/ROS | 控制器语言、离线编程,需要专业人员 |
| 切换到其他产品 | 快速,适合小批量 | 较慢,适合大批量才划算 |
| 典型任务 | 机床上下料、包装、装配、实验室、咖啡店 | 焊接、铸造、重载码垛、高速生产线 |
协作机器人的优势场景
- 产品种类多、批量小,需要频繁重新配置机器人;
- 场地有限,根本放不下围栏;
- 首次自动化:需要无需复杂集成的快速启动;
- 人机共同作业的工位:人负责送料或检验,协作机器人完成重复动作。
传统机器人更适合的场景
- 零件和工具过重,超出协作机器人的负载;
- 节拍很高,协作机器人因安全限制无法达到;
- 大批量生产,机器人在围栏内连续数月重复同一动作;
- 危险作业——焊接、搬运高温和锋利工件——任务本身就要求设置围栏。
SHKARAN 编辑部结论:如果任务是在人员身旁为机床上下料、包装、装配或搬运轻型工件,请先考虑协作机器人;如果速度和质量更重要,则应考虑传统机器人。为避免选错具体型号,请重点关注负载、臂展和重复定位精度——这些参数我们在另一篇文章中单独讲解。
延伸阅读
常见问题
协作机器人是安全的机器人吗?
并非天然安全。协作机器人的设计降低了接触风险,但安全取决于整个工作单元:工具、工件、速度以及周围人员的作业方式。因此需要依据 ISO 10218 和 ISO/TS 15066 进行风险评估。
协作机器人需要围栏吗?
不一定。如果风险评估表明不需要围栏,协作机器人即可无围栏工作。若涉及锋利工具、高温工件和危险作业,通常仍需设置围栏。
协作机器人与普通工业机器人有何区别?
负载和速度较低,关节带力传感器,支持手持示教,切换快速。传统机器人更快更强,但通常在围栏内工作。
通过 SHKARAN 可以订购哪些协作机器人?
目录中有 Dobot、AUBO、JAKA、UFACTORY、Elephant Robotics、AgileX,以及可订购的西方品牌。型号和参数见“协作机器人与机械臂”栏目。