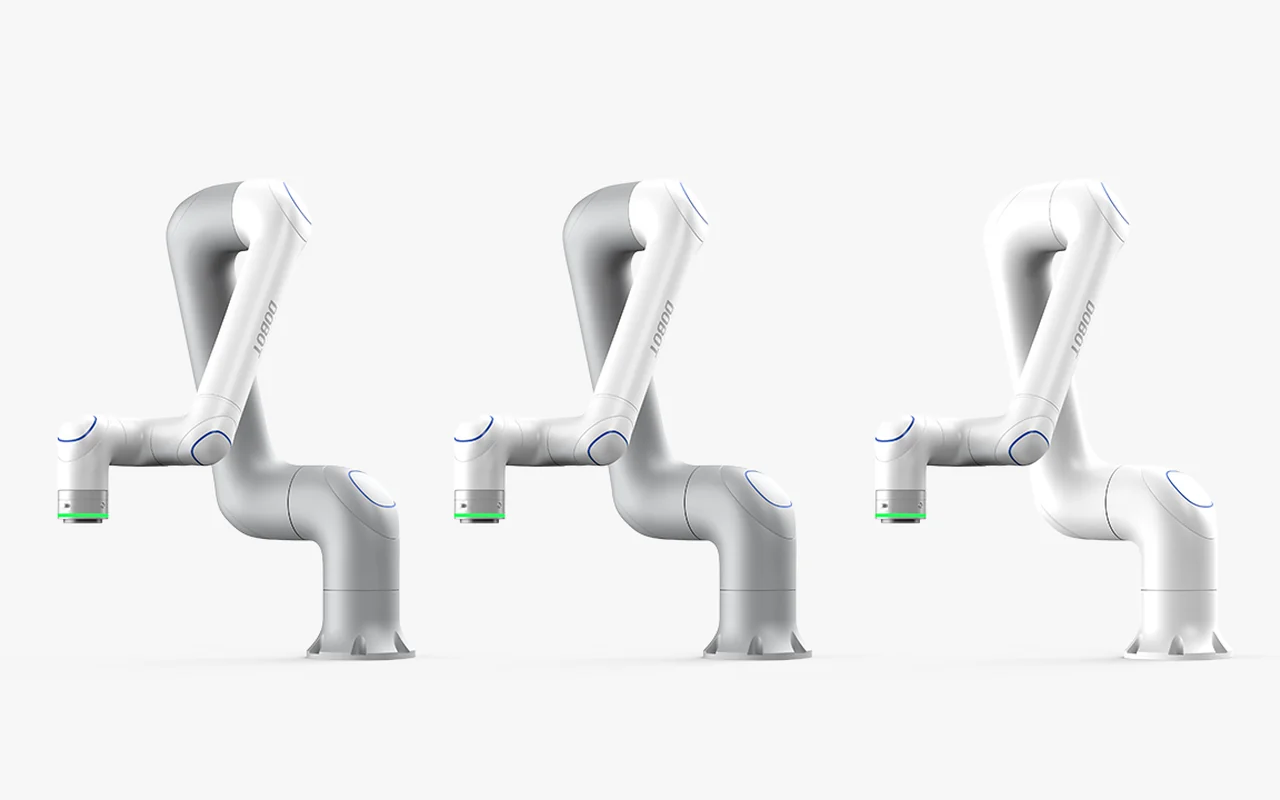
«كوبوت» اختصار لعبارة «روبوت تعاوني»: ذراع آلية يمكن وضعها بجوار العاملين دون سياج كامل إذا سمح بذلك تقييم المخاطر للخلية المعنية. وهذا الشرط هو الأهم: فالآمن ليس الذراع وحدها، بل محطة العمل كاملة بما فيها الأداة والقطعة وطريقة عمل الناس بجوارها.
نشرح فيما يلي كيف يختلف تصميم الكوبوت، وماذا تقول المعايير عنه، وأين يتفوّق فعلًا على الروبوت الصناعي التقليدي وأين يتراجع.
كيف يُصمَّم الكوبوت
على عكس الروبوت الصناعي التقليدي المصمَّم للسرعات العالية والأحمال الثقيلة والذي يعمل خلف سياج، يُصمَّم الكوبوت بحيث يكون الاصطدام بالإنسان أقل خطرًا قدر الإمكان. ويتحقق ذلك بمستشعرات العزم أو التيار في المفاصل، وتحديد القوة والسرعة، وهيكل خفيف بلا حواف حادة.
الفرق الثاني في البرمجة. فمعظم الكوبوتات في كتالوج SHKARAN تدعم التعليم بتحريك الذراع باليد أو بالسحب، وبعض الطرازات يمكن برمجتها من لوح أو هاتف (JAKA Zu 7)، وبعضها يوفّر واجهات مفتوحة لـ Python وROS (AUBO i5 وUFACTORY Lite 6 وElephant myCobot). وهذا يتيح تشغيل المهمة دون أخصائي روبوتات متفرغ.
ماذا تقول المعايير
تصف المعيارُ ISO 10218-1 (الروبوت نفسه) وISO 10218-2 (التكامل والخلية) سلامةَ الروبوتات الصناعية. ويتناول التعاون بين الإنسان والروبوت أيضًا المواصفة الفنية ISO/TS 15066، وهي تصف أربعة أنماط للتعاون:
- التوقف الآمن المراقَب: يتوقف الروبوت عند دخول شخص إلى المنطقة ويستأنف العمل بعد مغادرته؛
- التوجيه اليدوي: يحرّك المشغّل ذراع الروبوت بيده، مثلًا لتعليمه مسارًا؛
- مراقبة السرعة والمسافة: كلما اقترب الشخص أبطأ الروبوت حتى يتوقف؛
- تحديد القدرة والقوة: يُسمح بالتلامس، لكن يجب ألا تتجاوز القوة والضغط الحدود المسموح بها لأجزاء الجسم.
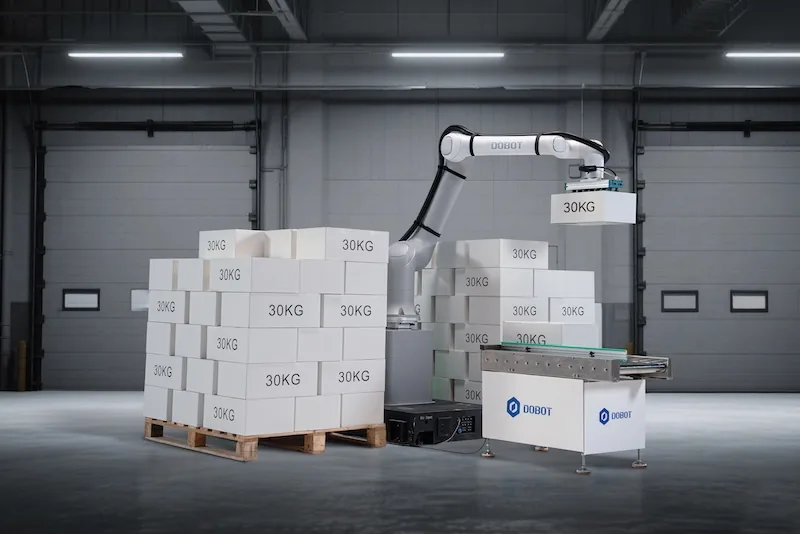
الخلاصة العملية: حتى أكثر الكوبوتات «ليونة» تصبح خطرة إذا حملت أداة حادة أو قطعة ساخنة أو شعلة لحام أو حملًا ثقيلًا. لذلك يُجرى تقييم المخاطر للتطبيق كله لا للذراع وحدها، ولا يزال السياج مطلوبًا في بعض المهام.
الكوبوت مقابل الروبوت التقليدي: مقارنة
| المعيار | الكوبوت | الروبوت الصناعي التقليدي |
|---|---|---|
| العمل بجانب البشر | ممكن إذا كان تقييم مخاطر الخلية إيجابيًا | عادةً خلف سياج أو في منطقة مزوَّدة بمستشعرات |
| الحمولة | في كتالوج SHKARAN — من 250 غ إلى 15 كغ | قد يصل إلى مئات الكيلوغرامات |
| سرعة الدورة | محدودة لأسباب تتعلق بالسلامة | أعلى، ويحدّها الجانب الميكانيكي في المقام الأول |
| البرمجة | التوجيه اليدوي، لوح، بيئات رسومية، Python/ROS | لغات وحدة التحكم، برمجة غير متصلة، ويلزم أخصائي |
| التبديل إلى منتج آخر | سريع ومناسب للدفعات الصغيرة | أبطأ، ويُجدي مع الدفعات الكبيرة |
| المهام النموذجية | تغذية الآلات، التعبئة، التجميع، المختبرات، المقاهي | اللحام، الصب، التكديس الثقيل، الخطوط عالية السرعة |
أين يتفوّق الكوبوت
- منتجات كثيرة ودفعات صغيرة يلزم فيها إعادة ضبط الروبوت كثيرًا؛
- مساحة محدودة لا يتّسع فيها السياج أصلًا؛
- أول أتمتة: تحتاج إلى بدء سريع دون تكامل معقّد؛
- محطات يتشارك فيها الإنسان والروبوت العمل: الإنسان يغذّي أو يفحص، والكوبوت ينفّذ الحركة المتكررة.
أين يكون الروبوت التقليدي أفضل
- قطع وأدوات ثقيلة تتجاوز حِمل الكوبوت؛
- سرعات دورة عالية لا يستطيع الكوبوت تحقيقها بسبب قيود السلامة؛
- إنتاج بكميات كبيرة يكرّر فيه الروبوت إجراءً واحدًا لأشهر داخل سياج؛
- عمليات خطرة — اللحام والتعامل مع القطع الساخنة والحادة — حيث تفرض طبيعة المهمة وجود سياج.
خلاصة هيئة تحرير SHKARAN: إذا كانت المهمة تغذية آلة أو تعبئة أو تجميع أو نقل قطعة خفيفة بجوار العاملين، فابدؤوا بالكوبوت. وإذا كانت السرعة والكتلة هما الأهم، ففكّروا في روبوت تقليدي. ولتجنّب الخطأ في اختيار طراز بعينه، ركّزوا على الحِمل ومدى الوصول وقابلية التكرار — وقد جمعنا هذه المعايير في مقال مستقل.
اقرأ أيضاً
- كيف تختار كوبوتًا: الحِمل ومدى الوصول والدقة والسلامة
- كوبوت عند الماكينة: كيف تؤتمت عملية تحميل القطع
الأسئلة الشائعة
هل الكوبوت روبوت آمن؟
ليس بحد ذاته. فتصميم الكوبوت يقلّل خطر التلامس، لكن السلامة تتحدّد بالخلية كلها: الأداة والقطعة والسرعة وطريقة عمل الناس بالقرب منها. ولهذا يُجرى تقييم المخاطر وفق ISO 10218 وISO/TS 15066.
هل يحتاج الكوبوت إلى سياج؟
ليس دائمًا. إذا أظهر تقييم المخاطر أن السياج غير لازم، يعمل الكوبوت بدونه. أما مع الأدوات الحادة والقطع الساخنة والعمليات الخطرة فيبقى السياج في الغالب.
ما الفرق بين الكوبوت والروبوت الصناعي العادي؟
حِمل وسرعة أقل، ومستشعرات قوة في المفاصل، وتعليم بتحريك الذراع باليد، وتبديل سريع. أما الروبوت التقليدي فأسرع وأقوى لكنه يعمل عادةً خلف سياج.
أي كوبوتات يمكنني طلبها عبر SHKARAN؟
يضم الكتالوج Dobot وAUBO وJAKA وUFACTORY وElephant Robotics وAgileX، إضافةً إلى علامات غربية حسب الطلب. وتجدون الطرازات والمواصفات في قسم «الكوبوتات والأذرع الآلية».