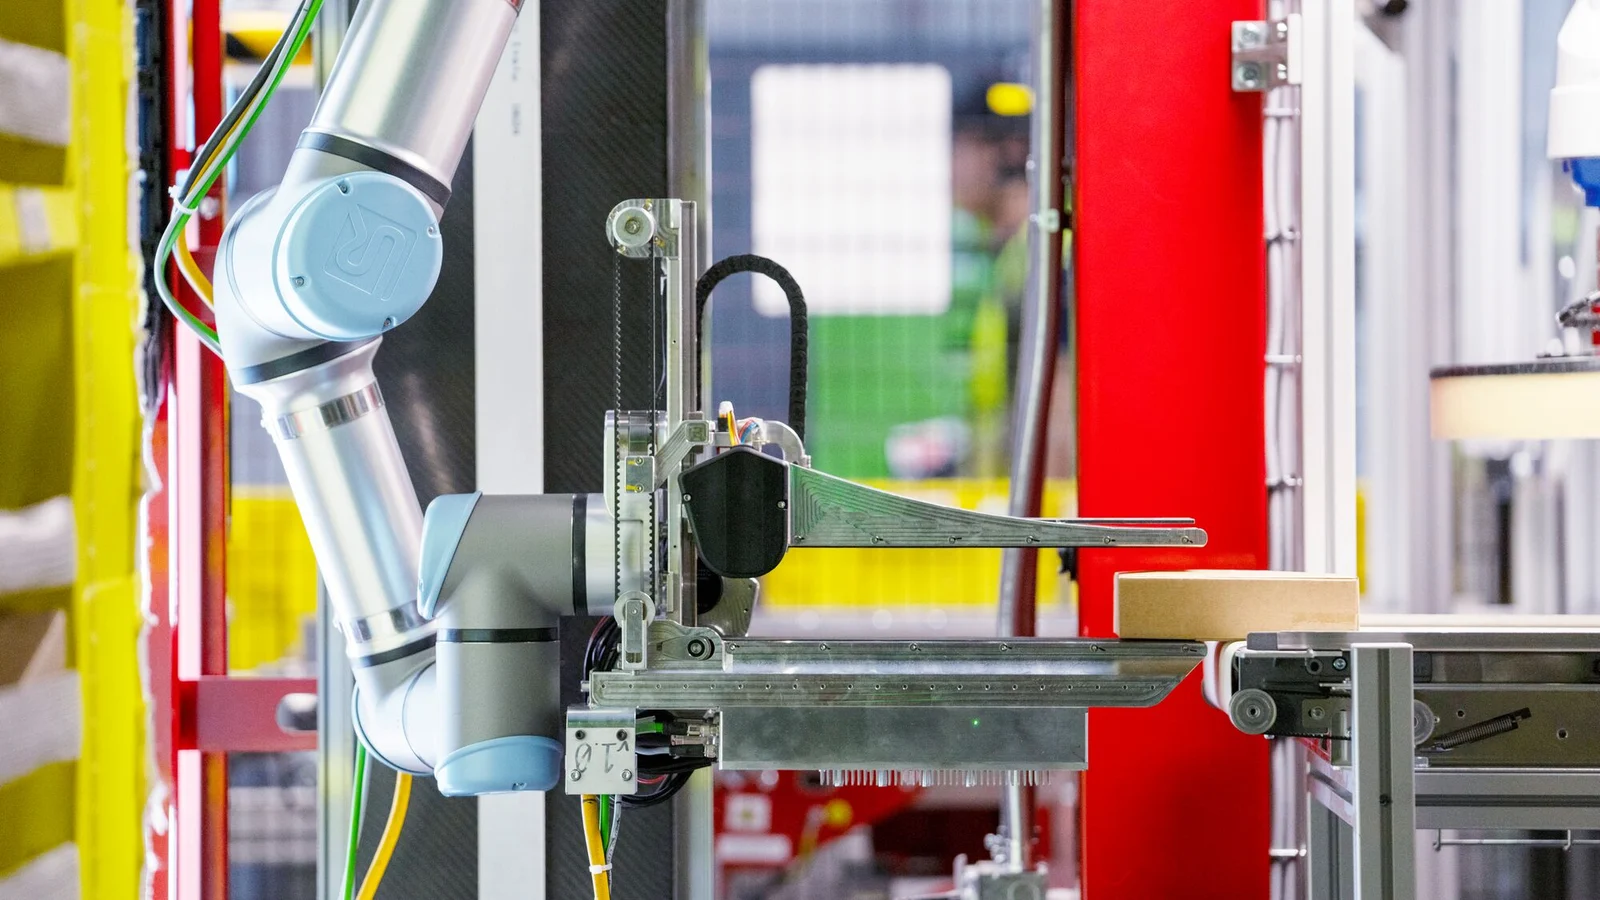
当机器人从已知位置搬运相同的箱子时,任务描述可以非常明确。而在满载的仓库货架上,包装形状各异,物品相互接触,几乎没有空余空间。摄像头能帮助观察环境,但与物品的互动从首次接触就已开始。
Vulcan——亚马逊于2025年首次发布的系统。公司称其为首款具备“触觉感知”的机器人。我们将解析这一说法背后的技术原理、能力边界,以及这一案例对普通仓库管理者提出的实际问题。本篇为技术解析,并非2026年10月新产品发布报道。
触觉感知即为接触信息
人的手部动作会不断根据触觉进行调整。为了从狭小的抽屉中取出物品,我们会感受到阻力,调整用力大小,并在必要时重新摆放手指。在机器人技术中,对接触力度的反馈有助于解决类似问题:如果条件发生变化,动作不必始终如一地继续。
重要的是,不要把触觉想象成唯一的传感器,认为它能立刻让任何机械手变得万能。还需要协调的机械结构、感知、控制以及异常情况的处理。即使系统检测到阻力,它还需要判断允许的操作。对于不同的包装,同样的接触可能意味着完全不同的情况。
亚马逊具体展示了什么
在Vulcan的官方描述中,使用带有力度反馈的工具来放置商品,并用带有摄像头和吸盘的机械手进行取出。公司还描述了如何控制避免在取出目标物品时一同夹取到邻近物品。这是一个在特定仓储操作中,将视觉、触觉和专用工具结合的案例。
据亚马逊称,该系统可处理其履约中心约75%的商品类型,并能将复杂情况转交给人工处理。这个数字指的是商品类型的覆盖率。它并不意味着75%的仓库已经完全自动化,也不代表机器人能在无需帮助的情况下处理每四个随机问题中的一个。
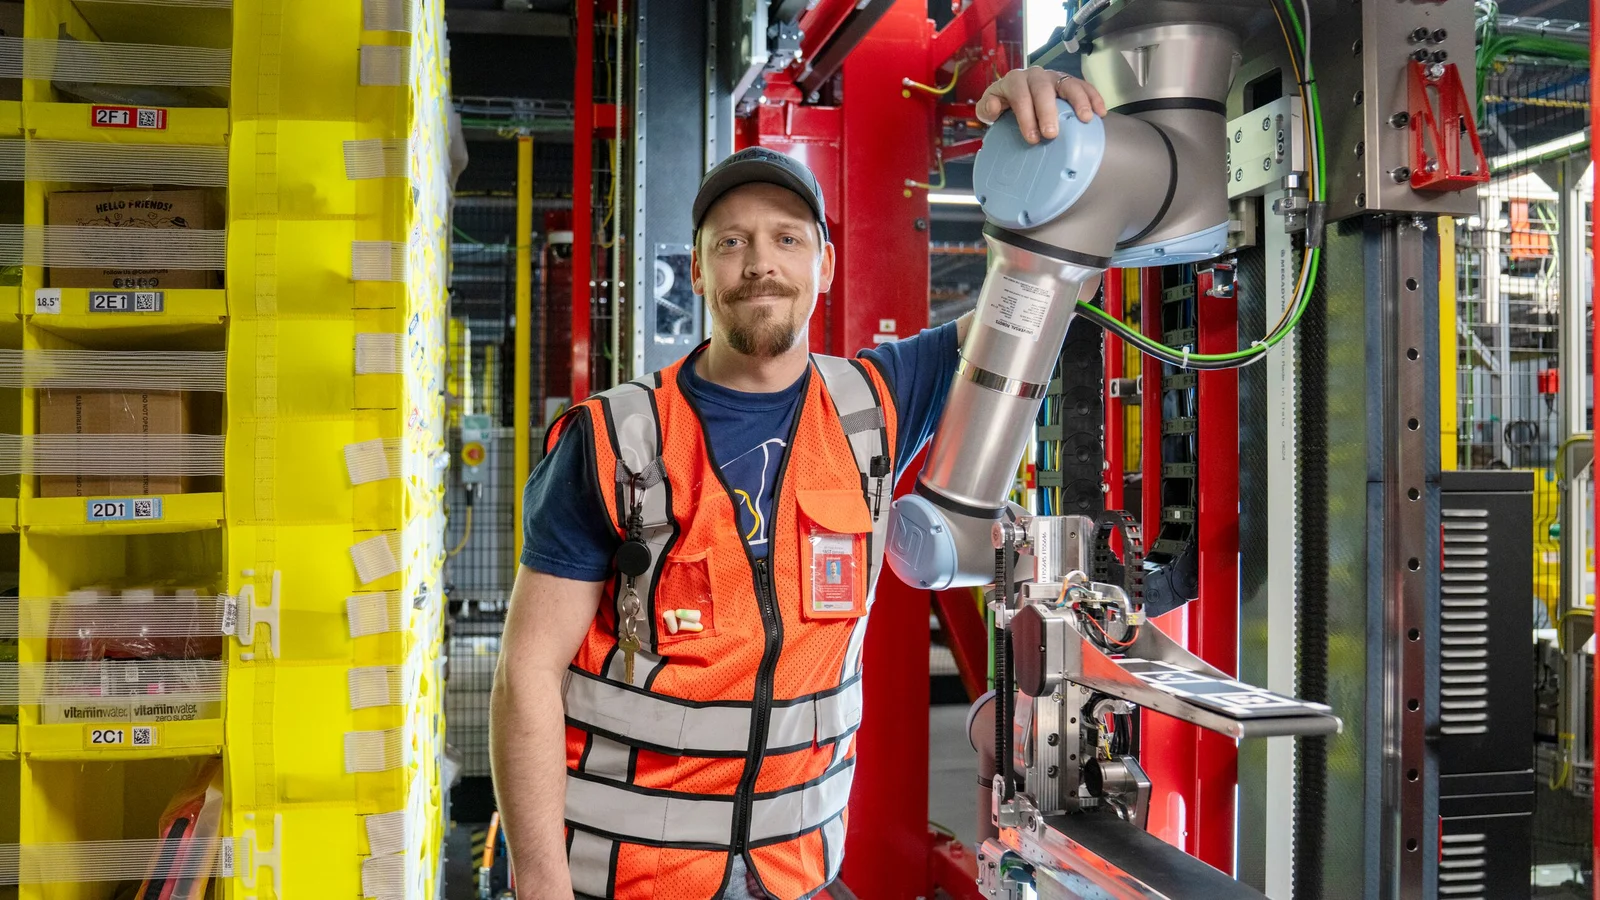
为什么满货架比单独的箱子更难处理
想象一个储物格,里面有软包装、小盒子和平整的袋子。图片上目标物品可能可见,但取出的路径部分被遮挡。当机械手开始动作时,邻近物品可能会移动。因此,识别物品和取出物品是两个独立的检测环节。
对于这样的任务,仅仅展示在空桌子上的漂亮抓取还远远不够。需要在不同填充密度、朝向和包装状态下进行多次尝试。这是仓储机器人化的普遍工程结论,并不是说任何带摄像头和力度传感器的机器人都能复制Vulcan的能力。
何时专用工具比通用机械手更有用
工作工具的选择取决于具体操作。是需要夹紧物品、抬起、拉动、与邻近物品分离,还是要在有限空间内精确放置?这些操作对工具有不同要求。有时,针对特定场景的简单工具,比试图完全模仿人手更能快速获得明确结果。
评估设备时,除了关心自由度数量,还应关注作业流程的描述。操作前物品在哪里?如何确认抓取成功?什么被视为操作完成?这些答案能反映系统实际独立完成了哪些流程,以及还有多少准备工作需要人工介入。
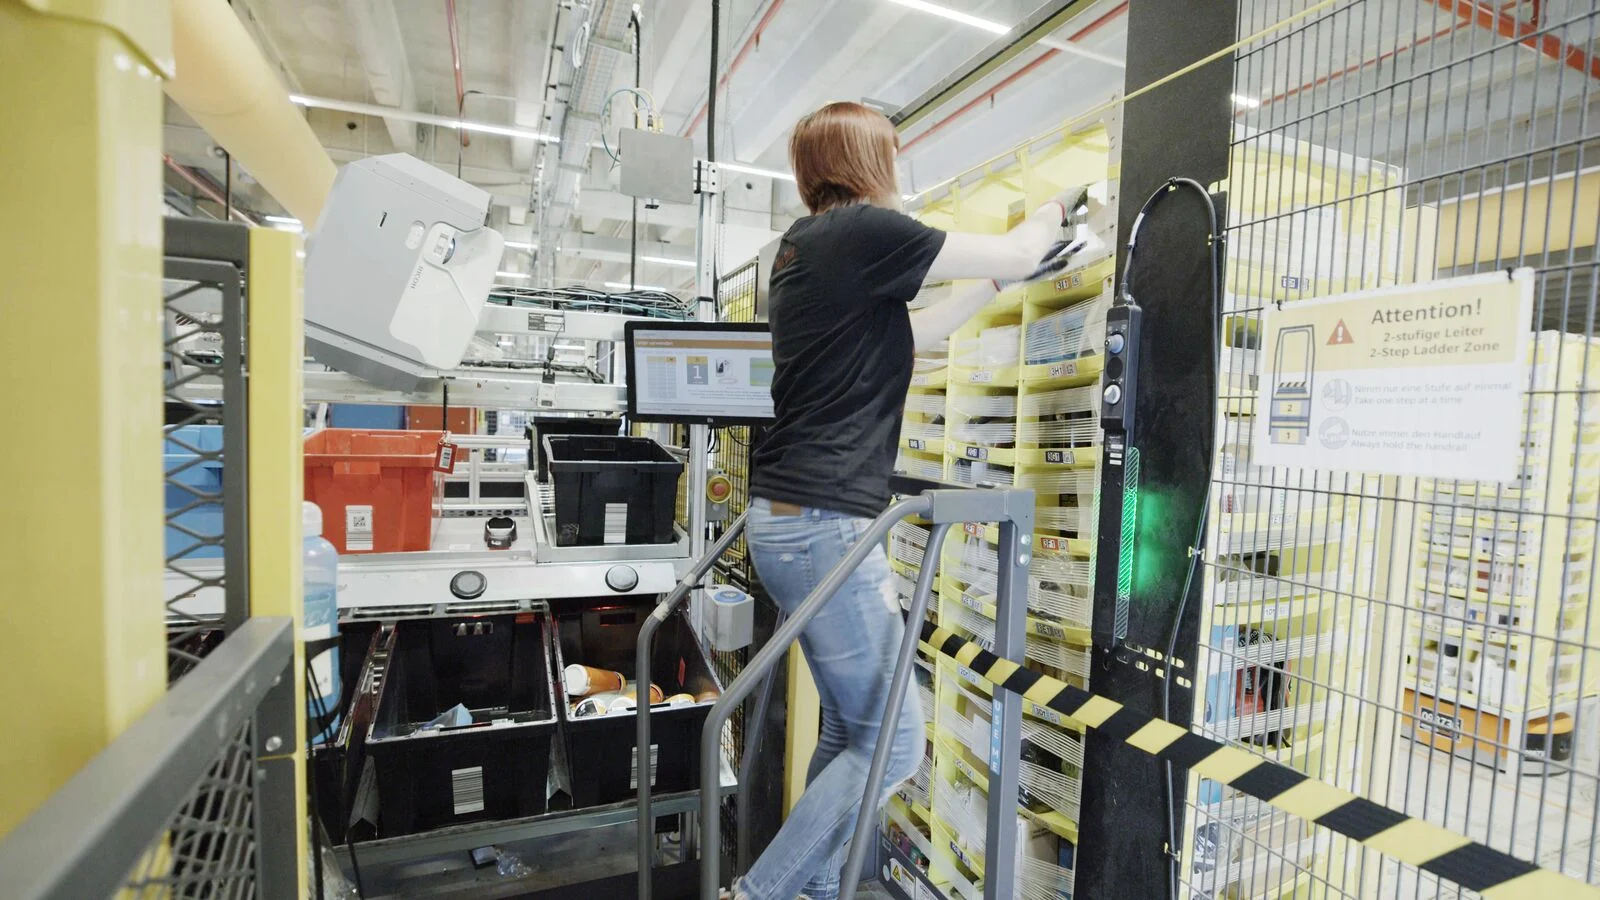
异常情况是系统的一部分,而不是不便的附加项
机器人在大多数任务上可能表现良好,但如果员工经常为剩余问题而停线,整体效果就会大打折扣。因此,必须提前设计异常处理流程:物品如何转交、如何通知操作员、如何恢复作业、哪些信息需保留以便后续分析。请求帮助本身可能就是系统的正确决策。
试点时应关注此类请求的频率及每次所需时间。举例来说,两套设备每分钟完成同样数量的成功抓取,但其中一套在故障后恢复时间较长。短视频看起来类似,但一整班下来结果可能差异很大。评估时应关注已完成的有效操作数。
普通仓库需要哪些指标
在讨论具体机器人前,先收集自身数据。通过该区域的包装类型有多少?哪些物品更容易卡住或损坏?补充品类时作业有何变化?这些信息有助于区分常规任务和偶发异常,并确定首个项目的边界。
| 指标 | 为何要测量该指标 |
|---|---|
| 成功处理物品的比例 | 了解您商品种类的实际覆盖率 |
| 全流程用时 | 考虑查找、搬运和结果确认的时间 |
| 人工干预次数 | 评估操作员的实际工作负荷 |
| 损坏和误抓情况 | 检查操作质量 |
| 恢复时间 | 了解停机对作业区的影响 |
| 处理新商品 | 评估扩充商品种类的复杂度 |
如何组织一次有说服力的试点演示
选择一个有限区域并组建测试商品样本。样本中不仅要有便于操作的箱子,还应包含您仓库常见的复杂包装。请协商初始条件:照明、货位填充、允许偏差和商品投递方式。否则,演示结果将难以复现。
单独进行几项预设的故障测试:缺少所需物品、货位填充异常、抓取未确认。测试应按照与集成商协商的安全流程进行。评估时,关键不是看到炫目的故障,而是设备清晰的反应和恢复正常工作的方式。
Vulcan案例中可借鉴的内容
亚马逊在自有物流环境中使用其系统;不能自动将其视为适用于所有企业的现成产品。但其任务设定方法具有更广泛的参考价值:明确具体操作,收集真实案例,选择合适工具,并提前确定异常处理方式。
SHKARAN编辑结论:触觉的重要性不仅是宣传上的比喻,更是运动控制的补充信息。对于机器人采购方,最实际的问题是:系统能否可靠完成针对您物品的操作?答案应通过实际流程测量来验证,而不仅仅是人工智能的泛泛描述。