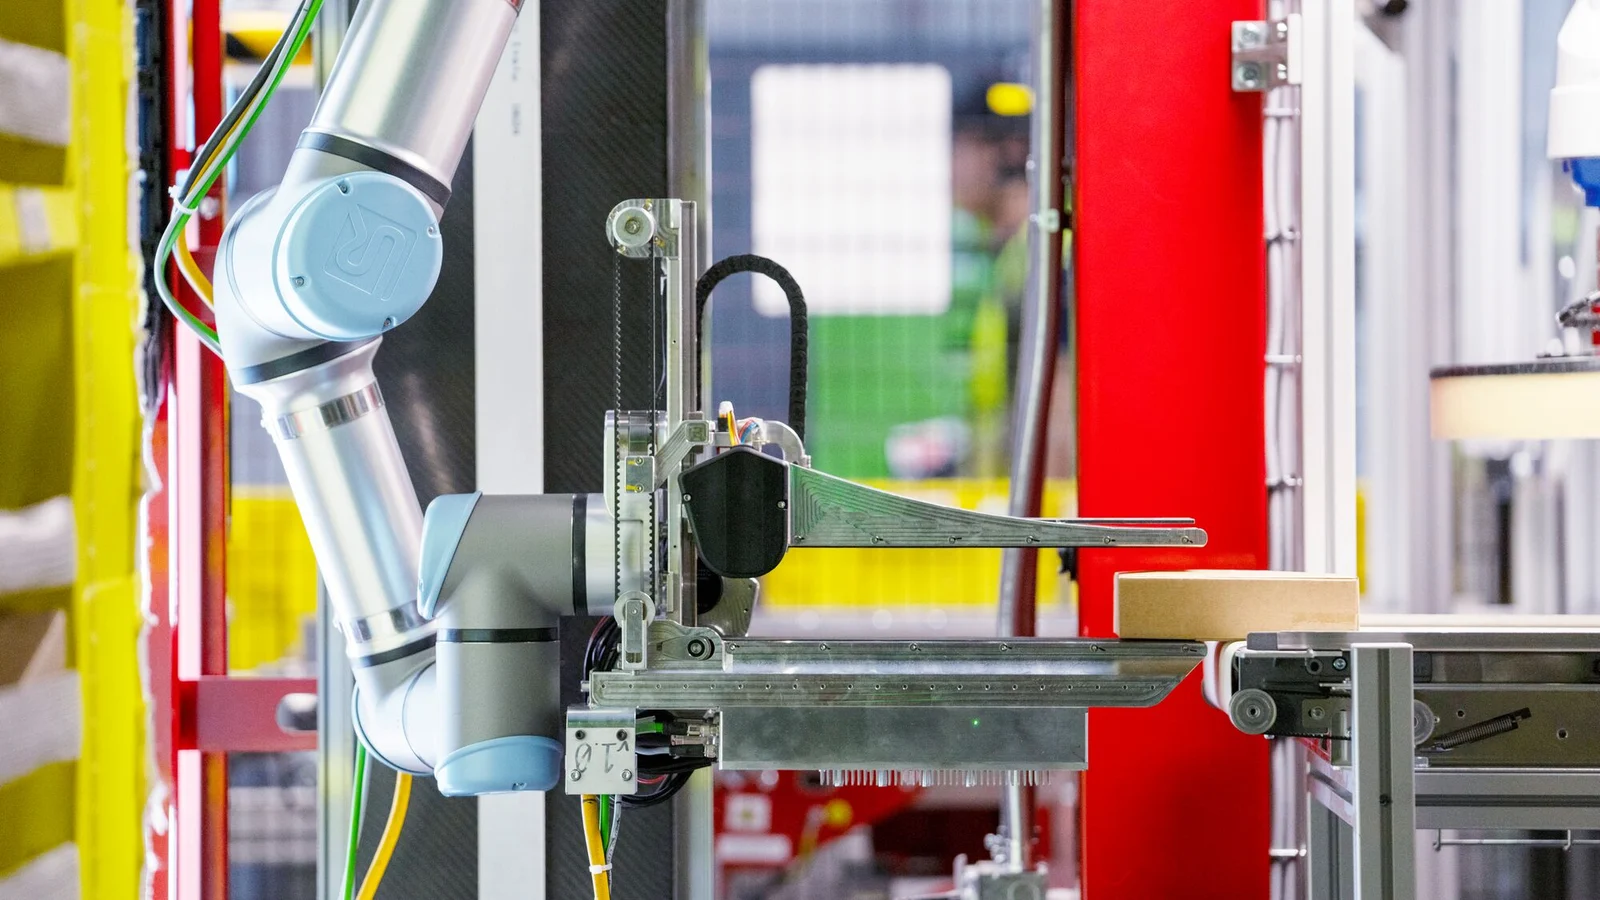
Когда робот переносит одинаковые коробки из заранее известных точек, задачу можно описать достаточно жёстко. На заполненной складской полке всё сложнее: упаковки отличаются по форме, предметы соприкасаются, а свободного места почти нет. Камера помогает увидеть ситуацию, но взаимодействие с вещью начинается уже после первого контакта.
Vulcan — система Amazon, впервые представленная в 2025 году. Компания называет её своим первым роботом с чувством осязания. Разбираем, что стоит за этим выражением, где проходит граница возможностей и какие практические вопросы этот пример ставит перед владельцем обычного склада. Это объяснение технологии, а не сообщение о новом запуске в октябре 2026 года.
Осязание — это информация о контакте
У человека движение руки постоянно корректируется ощущениями. Чтобы вынуть предмет из тесного ящика, мы замечаем сопротивление, меняем усилие и при необходимости переставляем пальцы. В робототехнике обратная связь о силе контакта помогает решать похожую задачу: движение не обязано продолжаться одинаково, если условия изменились.
Важно не представлять осязание как единственный датчик, который сразу делает любую руку универсальной. Нужны согласованные механика, восприятие, управление и обработка нештатных ситуаций. Даже если система замечает сопротивление, ей ещё требуется определить допустимое действие. Для разных упаковок один и тот же контакт может означать совершенно разное.
Что именно показывает Amazon
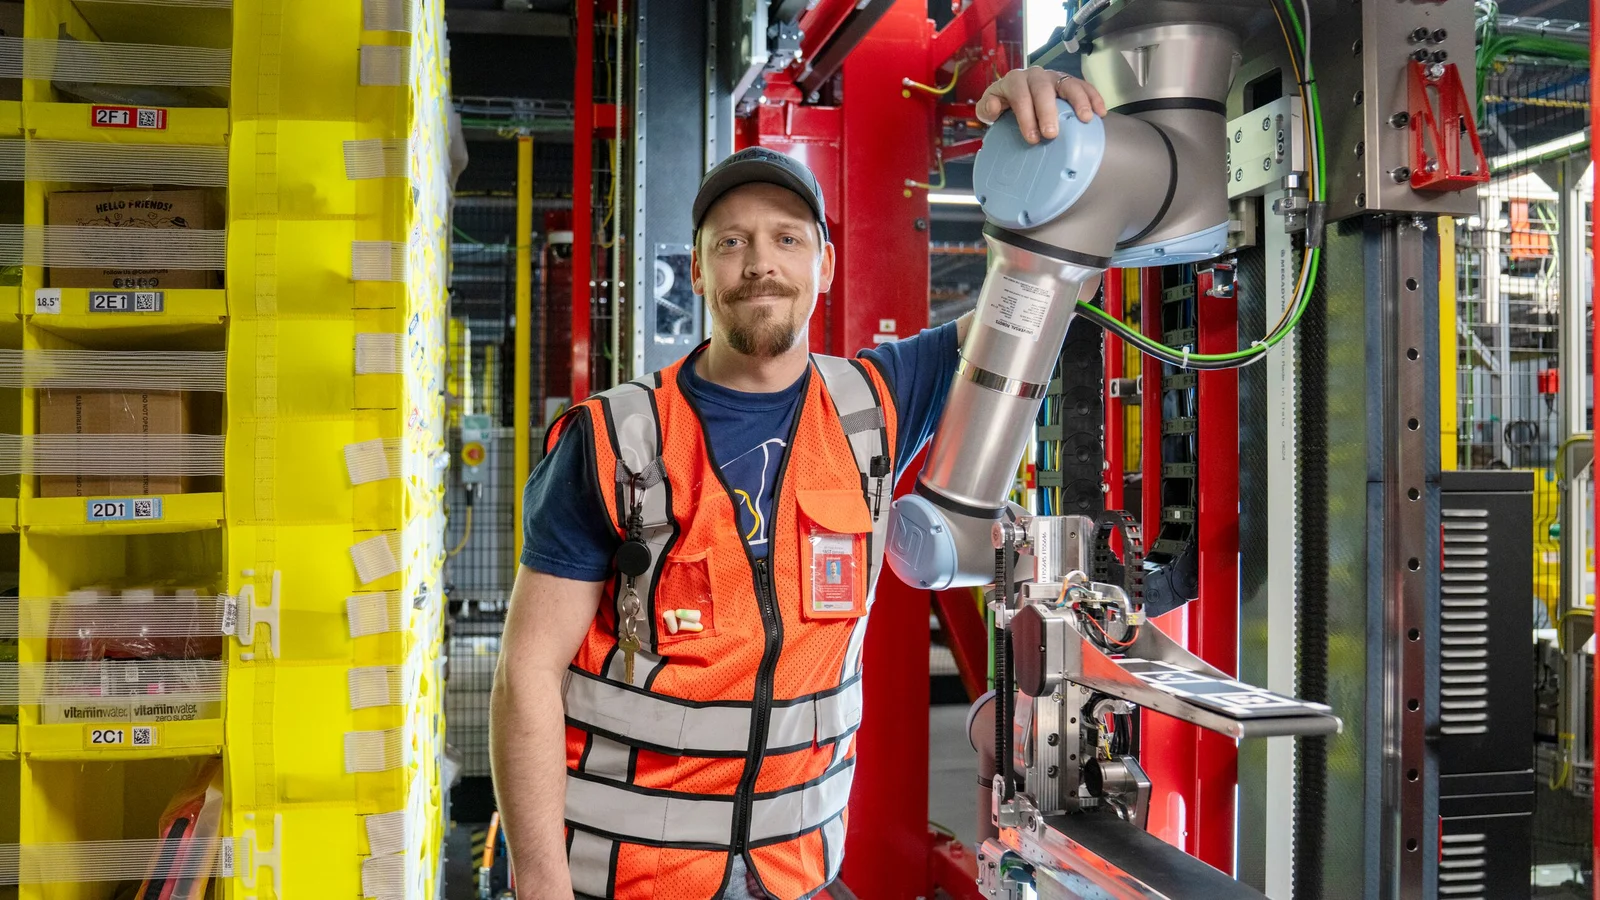
В официальном описании Vulcan используются инструменты с обратной связью по усилию для размещения товаров и рука с камерой и присоской для извлечения. Компания также описывает контроль того, что вместе с нужным предметом не захвачен соседний. Это пример объединения зрения, контакта и специализированной оснастки внутри конкретной складской операции.
По заявлению Amazon, система работает примерно с 75% типов товаров в её центрах выполнения заказов и может передавать сложный случай человеку. Цифра относится к охвату типов предметов. Она не означает, что 75% складов полностью автоматизированы или что робот способен обработать любую четвёртую случайно выбранную проблему без помощи.
Почему заполненная полка сложнее отдельной коробки
Представьте условную ячейку, в которой лежат мягкая упаковка, небольшая коробка и плоский пакет. На изображении нужный предмет может быть виден, но траектория извлечения частично перекрыта. Когда захват начинает движение, соседние вещи могут сместиться. Поэтому распознать объект и достать его — два отдельных этапа проверки.
Для такой задачи мало показать красивый захват с пустого стола. Нужна серия попыток с разной плотностью заполнения, ориентацией и состоянием упаковки. Это общий инженерный вывод для складской роботизации, а не утверждение, что любой робот с камерой и датчиком усилия уже способен повторить возможности Vulcan.
Когда специализированный инструмент полезнее универсальной руки
Выбор рабочего инструмента определяется действием. Нужно ли зажать предмет, приподнять его, подтянуть, отделить от соседнего или аккуратно разместить в ограниченном пространстве? Эти операции предъявляют разные требования. Иногда более простая оснастка для узкого сценария даёт понятный результат быстрее, чем попытка скопировать человеческую кисть целиком.
При оценке оборудования полезно просить не только перечень степеней свободы, но и описание рабочего цикла. Где находится предмет перед операцией? Как подтверждается успешный захват? Что считается завершением? Ответы показывают, какую часть процесса система действительно выполняет самостоятельно и сколько подготовительной работы остаётся человеку.
Исключения — часть системы, а не неудобное дополнение
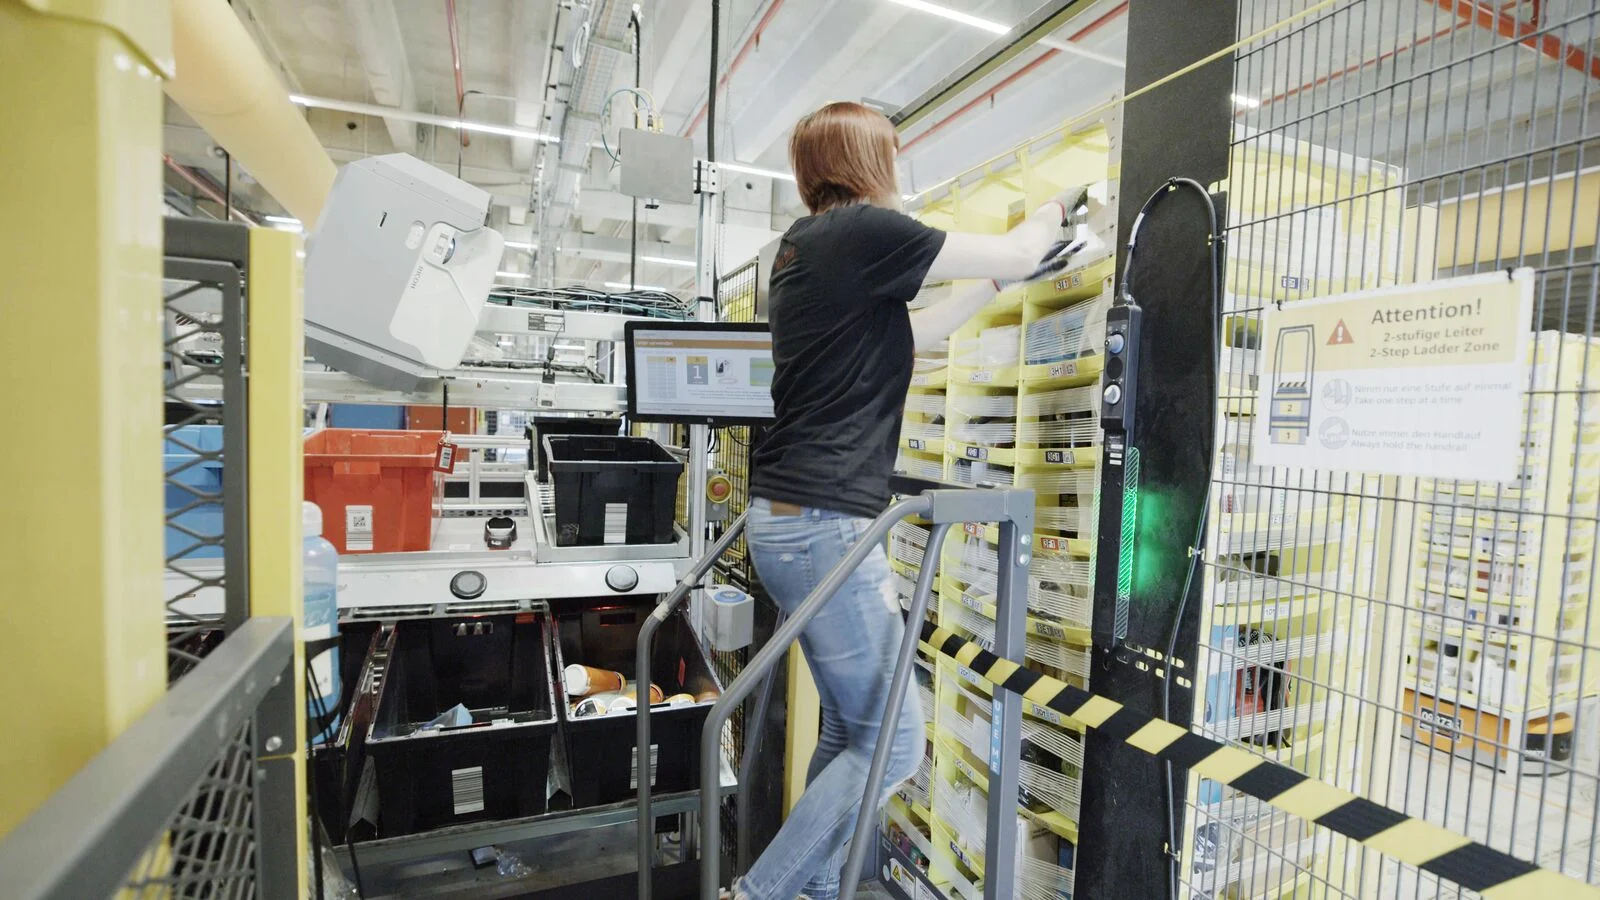
Робот может хорошо работать на большинстве задач, но общий результат будет слабым, если сотрудники постоянно останавливают линию ради оставшихся случаев. Поэтому заранее нужен маршрут исключения: куда передать предмет, как сообщить оператору, как возобновить работу и что сохранить для последующего разбора. Сам факт обращения за помощью может быть правильным решением системы.
При пилоте стоит учитывать частоту таких обращений и затраты времени на каждое. Условный пример: две установки выполняют одинаковое число успешных захватов в минуту, но одна требует долгого восстановления после сбоя. По короткому ролику они похожи, а по результату смены могут существенно различаться. Оценивать нужно завершённые полезные операции.
Какие показатели нужны обычному складу
До разговора о конкретном роботе соберите собственные данные. Сколько разных типов упаковки проходит через участок? Какие предметы чаще застревают или повреждаются? Как меняется работа при пополнении ассортимента? Такие сведения помогают отличить постоянную задачу от редкого исключения и выбрать границы первого проекта.
| Показатель | Зачем его измерять |
|---|---|
| Доля успешно обработанных предметов | Понять реальный охват вашего ассортимента |
| Время полного цикла | Учесть поиск, перенос и подтверждение результата |
| Число ручных вмешательств | Оценить фактическую нагрузку на оператора |
| Повреждения и ошибочные захваты | Проверить качество выполнения операции |
| Время восстановления | Понять последствия остановок для участка |
| Работа с новыми позициями | Оценить сложность расширения ассортимента |
Как устроить показательный пилот
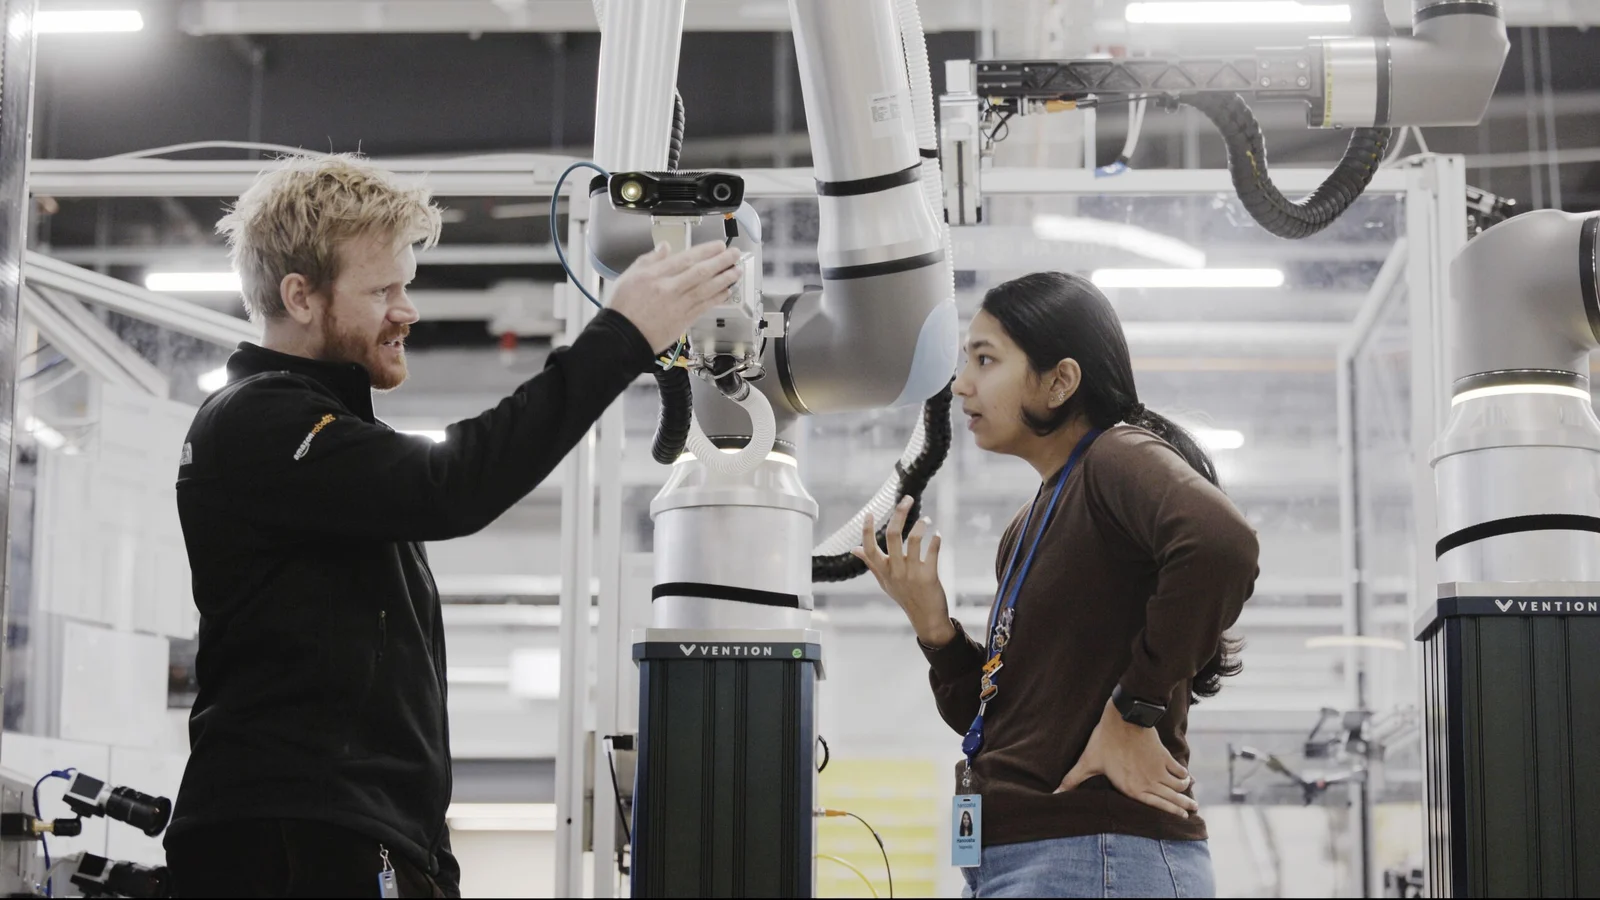
Выберите ограниченный участок и сформируйте проверочную выборку товаров. В ней должны быть не только удобные коробки, но и обычные для вашего склада сложные упаковки. Согласуйте начальные условия: освещение, заполнение ячейки, допустимые отклонения и способ подачи товара. Иначе результат демонстрации будет трудно воспроизвести.
Отдельно проведите несколько предусмотренных проверок отказа: отсутствует нужный предмет, ячейка заполнена иначе, захват не подтвердился. Испытания должны проходить по согласованной безопасной процедуре с интегратором. Для оценки важно увидеть не эффектный сбой, а понятную реакцию оборудования и способ возвращения к обычной работе.
Что можно перенести из примера Vulcan
Amazon использует свою систему в собственной логистической среде; её нельзя автоматически воспринимать как готовый продукт для любого предприятия. Но подход к постановке задачи полезен шире: определить конкретную операцию, собрать реальные случаи, выбрать подходящую оснастку и заранее решить, как обрабатываются исключения.
Редакционный вывод SHKARAN: осязание важно не как рекламная метафора, а как дополнительная информация для управления движением. Для покупателя робототехники главный вопрос звучит практично: какое действие система умеет надёжно завершать именно с вашими предметами? Ответ должен подтверждаться измерениями на рабочем процессе, а не только общим описанием искусственного интеллекта.