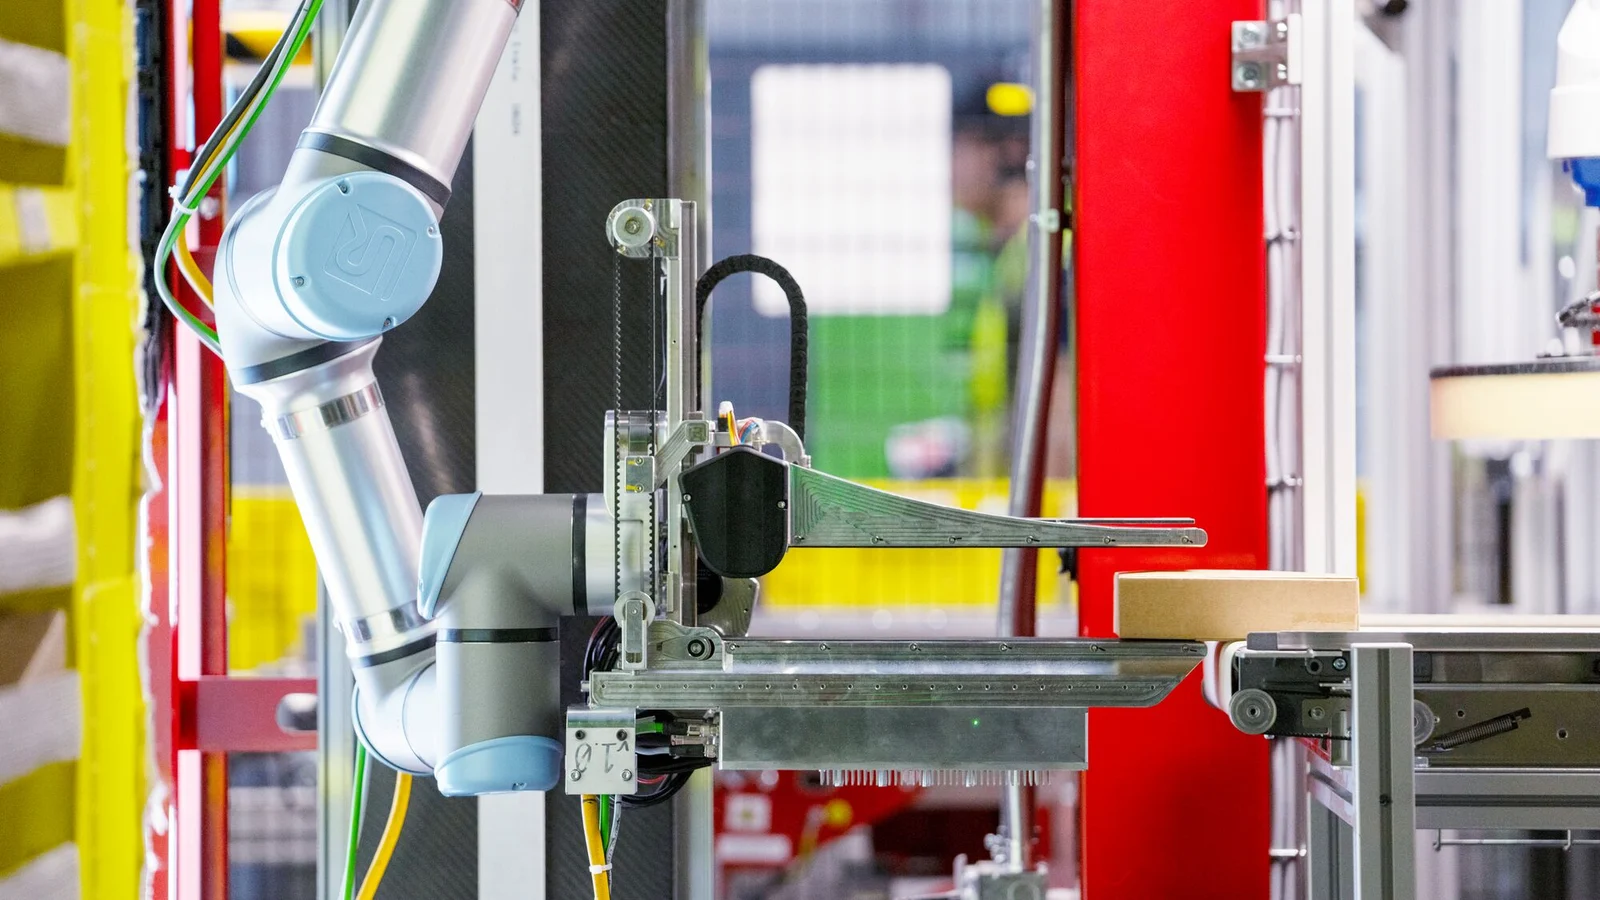
عندما ينقل الروبوت صناديق متطابقة من نقاط معروفة مسبقًا، يمكن وصف المهمة بدقة كافية. أما على رف المستودع المملوء، فالأمر أكثر تعقيدًا: تختلف العبوات في الشكل، وتتلامس الأشياء، ولا يوجد تقريبًا مساحة فارغة. تساعد الكاميرا في رؤية الوضع، لكن التفاعل مع الشيء يبدأ بعد أول تلامس.
Vulcan — نظام من Amazon تم تقديمه لأول مرة في عام 2025. تصفه الشركة بأنه أول روبوت لديها بإحساس اللمس. نحلل ما وراء هذا التعبير، وأين حدود الإمكانيات، وما هي الأسئلة العملية التي يطرحها هذا المثال أمام مالك المستودع التقليدي. هذا شرح للتقنية، وليس إعلانًا عن إطلاق جديد في أكتوبر 2026.
اللمس هو معلومات عن التلامس
يتم تعديل حركة يد الإنسان باستمرار بناءً على الإحساسات. فعند إخراج غرض من درج ضيق، نلاحظ المقاومة، نغير القوة، وإذا لزم الأمر نعيد وضع الأصابع. في الروبوتات، تساعد التغذية الراجعة حول قوة التلامس في حل مهمة مماثلة: الحركة ليست مضطرة للاستمرار بنفس الطريقة إذا تغيرت الظروف.
من المهم ألا نعتبر اللمس بمثابة المستشعر الوحيد الذي يجعل أي يد عالمية على الفور. هناك حاجة إلى تكامل بين الميكانيكا، والإدراك، والتحكم، ومعالجة الحالات غير النمطية. حتى إذا لاحظ النظام وجود مقاومة، لا يزال عليه تحديد الإجراء المسموح به. بالنسبة لأنواع التغليف المختلفة، قد يعني نفس التلامس أشياء مختلفة تمامًا.
ما الذي تعرضه أمازون تحديدًا
في الوصف الرسمي لـ Vulcan، تُستخدم أدوات مزودة بتغذية راجعة للقوة لوضع البضائع، وذراع مزودة بكاميرا وشفاطة لاستخراجها. كما تصف الشركة مراقبة عدم التقاط غرض مجاور مع الغرض المطلوب. هذا مثال على دمج الرؤية، والتلامس، والمعدات المتخصصة ضمن عملية مستودعية محددة.
وفقًا لتصريح أمازون، يعمل النظام مع حوالي 75% من أنواع البضائع في مراكز تنفيذ الطلبات الخاصة بها، ويمكنه إحالة الحالات المعقدة إلى الإنسان. الرقم يشير إلى تغطية أنواع العناصر. لا يعني ذلك أن 75% من المستودعات مؤتمتة بالكامل أو أن الروبوت قادر على معالجة أي مشكلة عشوائية من كل أربع دون مساعدة.
لماذا الرف الممتلئ أصعب من الصندوق المنفرد
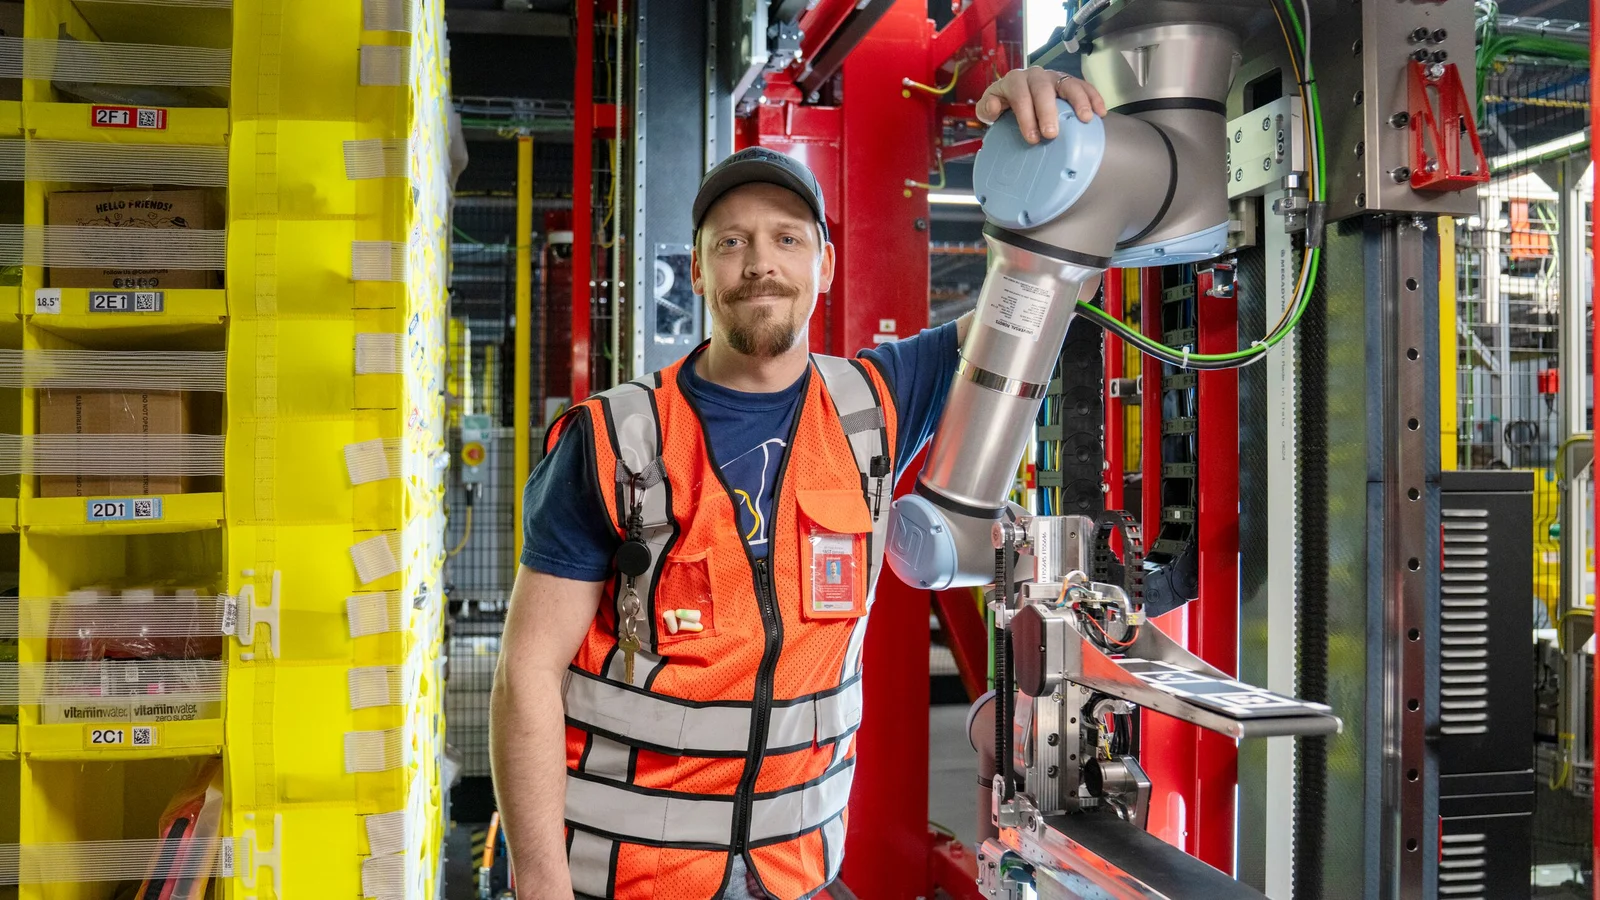
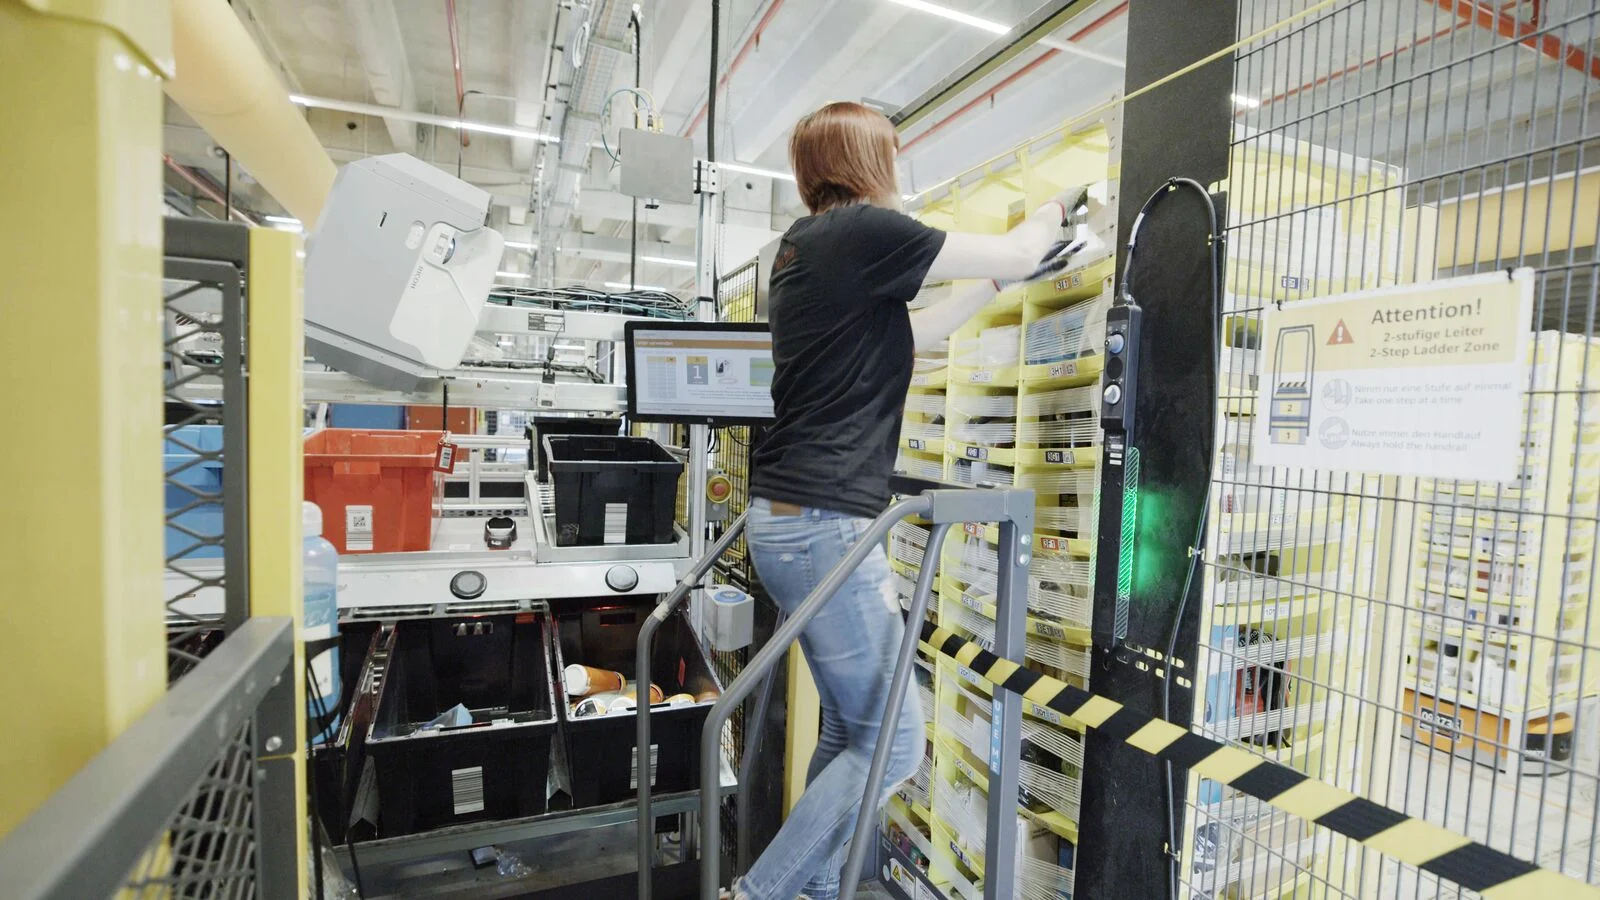
تخيل خلية افتراضية تحتوي على عبوة ناعمة، وصندوق صغير، وحقيبة مسطحة. قد يكون الغرض المطلوب مرئيًا في الصورة، لكن مسار الاستخراج محجوب جزئيًا. عندما يبدأ الذراع في التحرك، قد تتحرك الأشياء المجاورة. لذلك، التعرف على الغرض واستخراجه هما مرحلتان منفصلتان من التحقق.
لمثل هذه المهمة، لا يكفي عرض التقاط جميل من طاولة فارغة. هناك حاجة لسلسلة من المحاولات مع كثافات تعبئة مختلفة، وتوجهات، وحالات تغليف متنوعة. هذا استنتاج هندسي عام لروبوتات المستودعات، وليس ادعاءً بأن أي روبوت مزود بكاميرا ومستشعر قوة قادر بالفعل على تكرار إمكانيات Vulcan.
متى تكون الأداة المتخصصة أكثر فائدة من اليد العالمية
يتم تحديد اختيار الأداة بناءً على المهمة. هل يجب تثبيت الغرض، رفعه، سحبه، فصله عن المجاور، أم وضعه بدقة في مساحة محدودة؟ كل عملية تتطلب متطلبات مختلفة. أحيانًا توفر المعدات الأبسط لسيناريو ضيق نتيجة واضحة أسرع من محاولة تقليد اليد البشرية بالكامل.
عند تقييم المعدات، من المفيد طلب ليس فقط قائمة درجات الحرية، بل أيضًا وصف دورة العمل. أين يوجد الغرض قبل العملية؟ كيف يتم تأكيد الالتقاط الناجح؟ ما الذي يعتبر انتهاءً للعملية؟ الإجابات توضح أي جزء من العملية ينفذه النظام فعليًا بشكل مستقل وكم من العمل التحضيري يبقى للإنسان.
الاستثناءات جزء من النظام وليست إضافة مزعجة
قد يعمل الروبوت بشكل جيد في معظم المهام، لكن النتيجة الإجمالية ستكون ضعيفة إذا كان الموظفون يوقفون الخط باستمرار من أجل الحالات المتبقية. لذلك، من الضروري وجود مسار واضح للاستثناءات مسبقًا: إلى أين يتم نقل الغرض، كيف يتم إخطار المشغل، كيف تُستأنف العملية، وما الذي يجب حفظه للمراجعة اللاحقة. مجرد طلب المساعدة قد يكون قرارًا صحيحًا للنظام.
عند التجربة، يجب مراعاة تكرار مثل هذه الطلبات والوقت المستغرق لكل منها. مثال افتراضي: جهازان ينفذان نفس عدد الالتقاطات الناجحة في الدقيقة، لكن أحدهما يحتاج إلى وقت طويل للتعافي بعد العطل. في مقطع فيديو قصير قد يبدوان متشابهين، لكن نتائج الوردية قد تختلف كثيرًا. يجب تقييم العمليات المفيدة المكتملة.
ما المؤشرات التي يحتاجها المستودع العادي
قبل مناقشة روبوت معين، اجمع بياناتك الخاصة. كم عدد أنواع التغليف المختلفة التي تمر عبر القسم؟ ما هي العناصر التي غالبًا ما تعلق أو تتلف؟ كيف تتغير العملية عند توسيع التشكيلة؟ تساعد هذه المعلومات في التمييز بين المهمة الدائمة والاستثناء النادر وتحديد حدود المشروع الأول.
| المؤشر | لماذا يجب قياسه |
|---|---|
| نسبة العناصر التي تمت معالجتها بنجاح | فهم التغطية الحقيقية لتشكيلة منتجاتك |
| وقت الدورة الكاملة | أخذ البحث والنقل وتأكيد النتيجة في الاعتبار |
| عدد التدخلات اليدوية | تقييم العبء الفعلي على المشغل |
| الأضرار والالتقاطات الخاطئة | التحقق من جودة تنفيذ العملية |
| وقت الاستعادة | فهم عواقب التوقفات على القسم |
| العمل مع العناصر الجديدة | تقييم صعوبة توسيع التشكيلة |
كيفية تنظيم تجربة تجريبية نموذجية
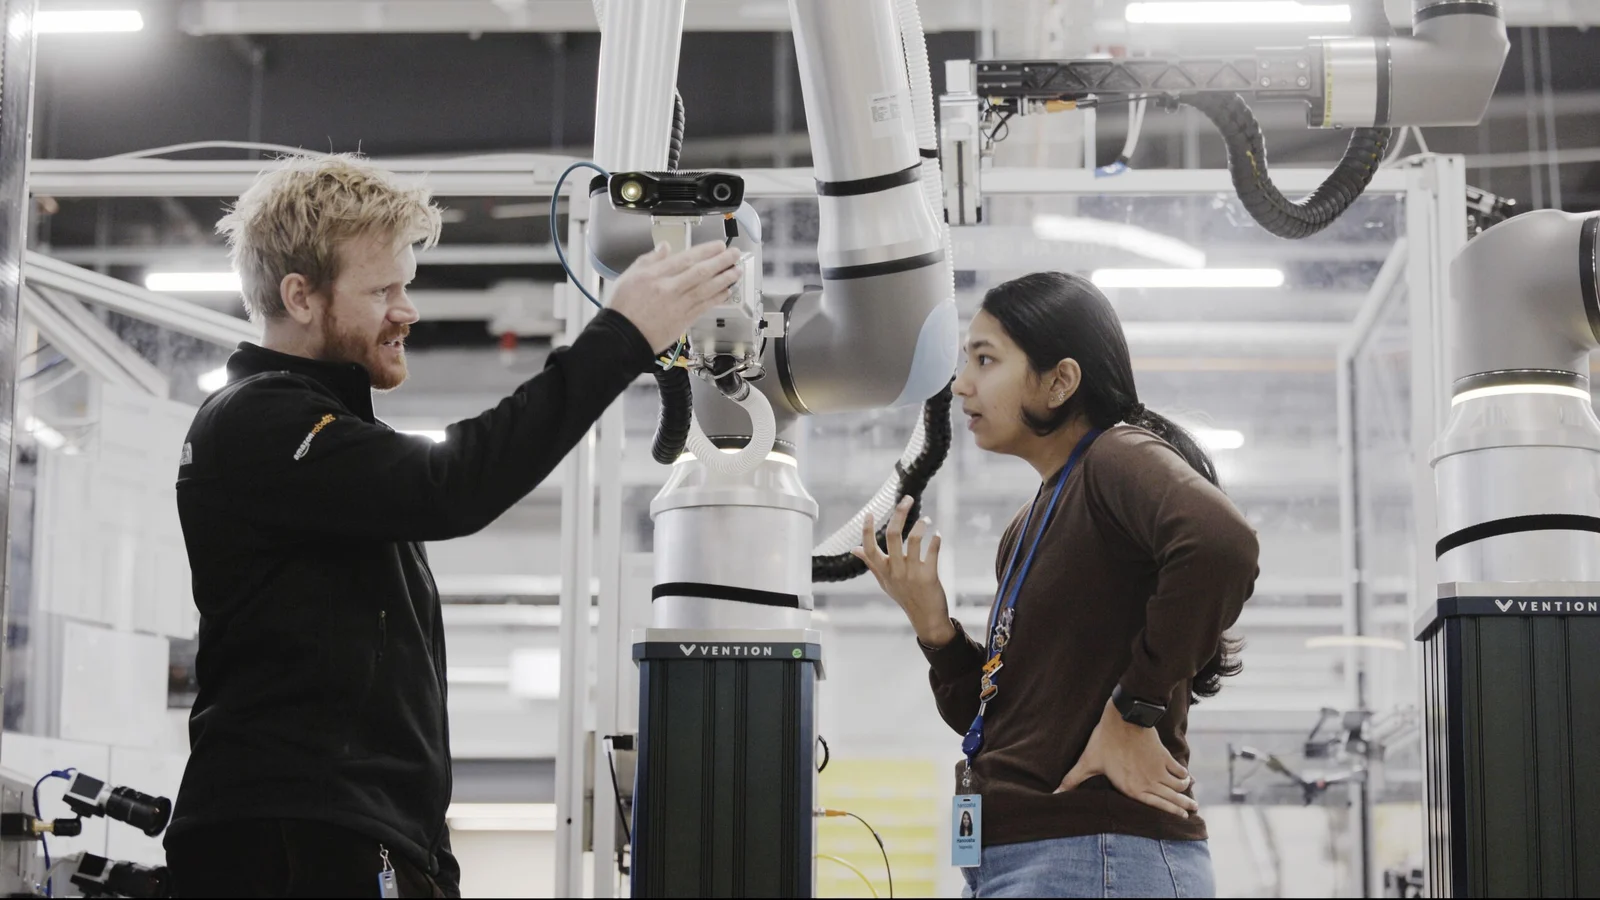
اختر منطقة محدودة وشكل عينة تحقق من البضائع. يجب أن تتضمن العينة ليس فقط الصناديق المريحة، بل أيضاً العبوات المعقدة المعتادة في مستودعك. نسق الشروط الأولية: الإضاءة، ملء الخلية، الانحرافات المسموح بها وطريقة تقديم البضاعة. وإلا سيكون من الصعب إعادة إنتاج نتيجة العرض التجريبي.
قم بإجراء عدة اختبارات فشل مخطط لها بشكل منفصل: غياب العنصر المطلوب، امتلاء الخلية بطريقة مختلفة، عدم تأكيد الالتقاط. يجب أن تتم الاختبارات وفق إجراء آمن متفق عليه مع المدمج. من المهم في التقييم رؤية رد فعل واضح للمعدات وطريقة العودة إلى العمل الطبيعي، وليس مجرد عطل مثير للإعجاب.
ما الذي يمكن نقله من مثال Vulcan
تستخدم Amazon نظامها في بيئة لوجستية خاصة بها؛ لا يمكن اعتباره تلقائياً منتجاً جاهزاً لأي مؤسسة. لكن النهج في تحديد المهمة مفيد بشكل أوسع: تحديد العملية المحددة، جمع الحالات الواقعية، اختيار المعدات المناسبة وحل كيفية معالجة الاستثناءات مسبقاً.
استنتاج تحرير SHKARAN: اللمس مهم ليس كاستعارة دعائية، بل كمعلومة إضافية لإدارة الحركة. بالنسبة لمشتري الروبوتات، السؤال الرئيسي عملي: ما هي العملية التي يمكن للنظام إتمامها بشكل موثوق مع عناصر منتجاتك تحديداً؟ يجب أن يكون الجواب مدعوماً بقياسات من سير العمل الفعلي، وليس فقط بوصف عام للذكاء الاصطناعي.