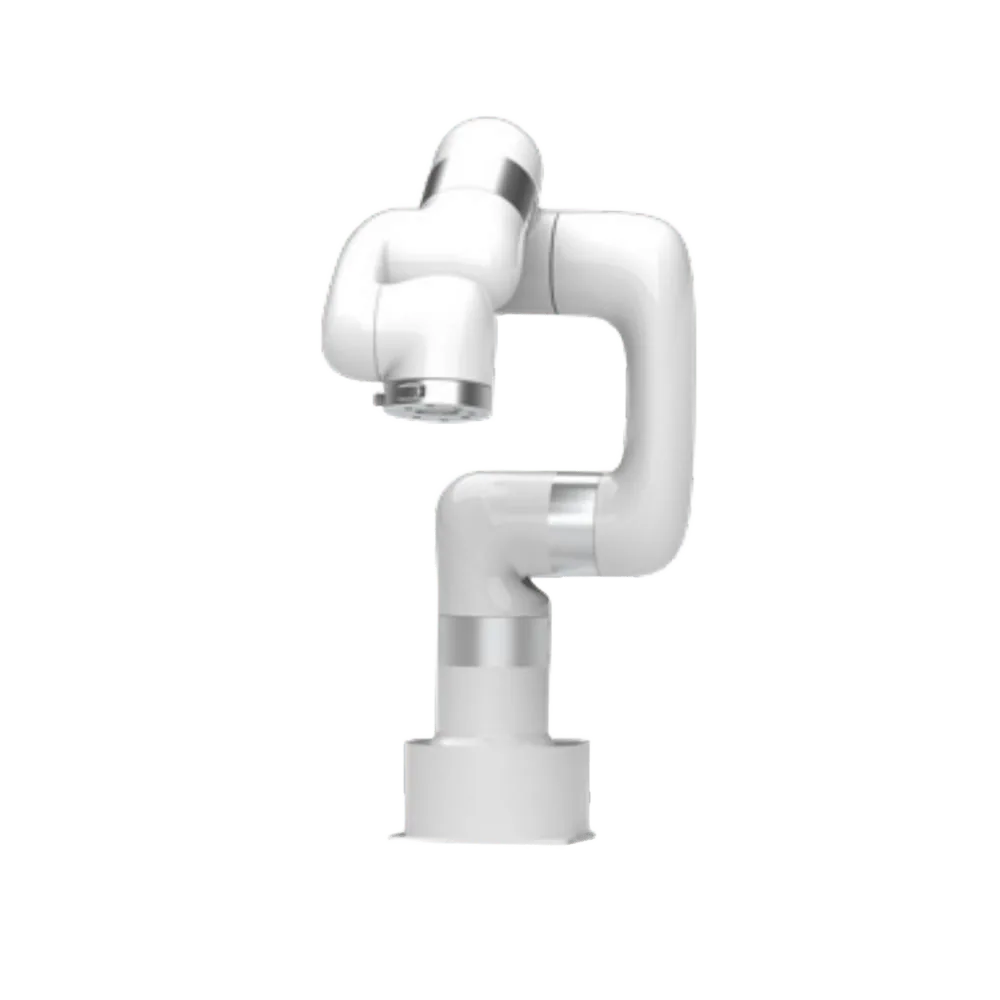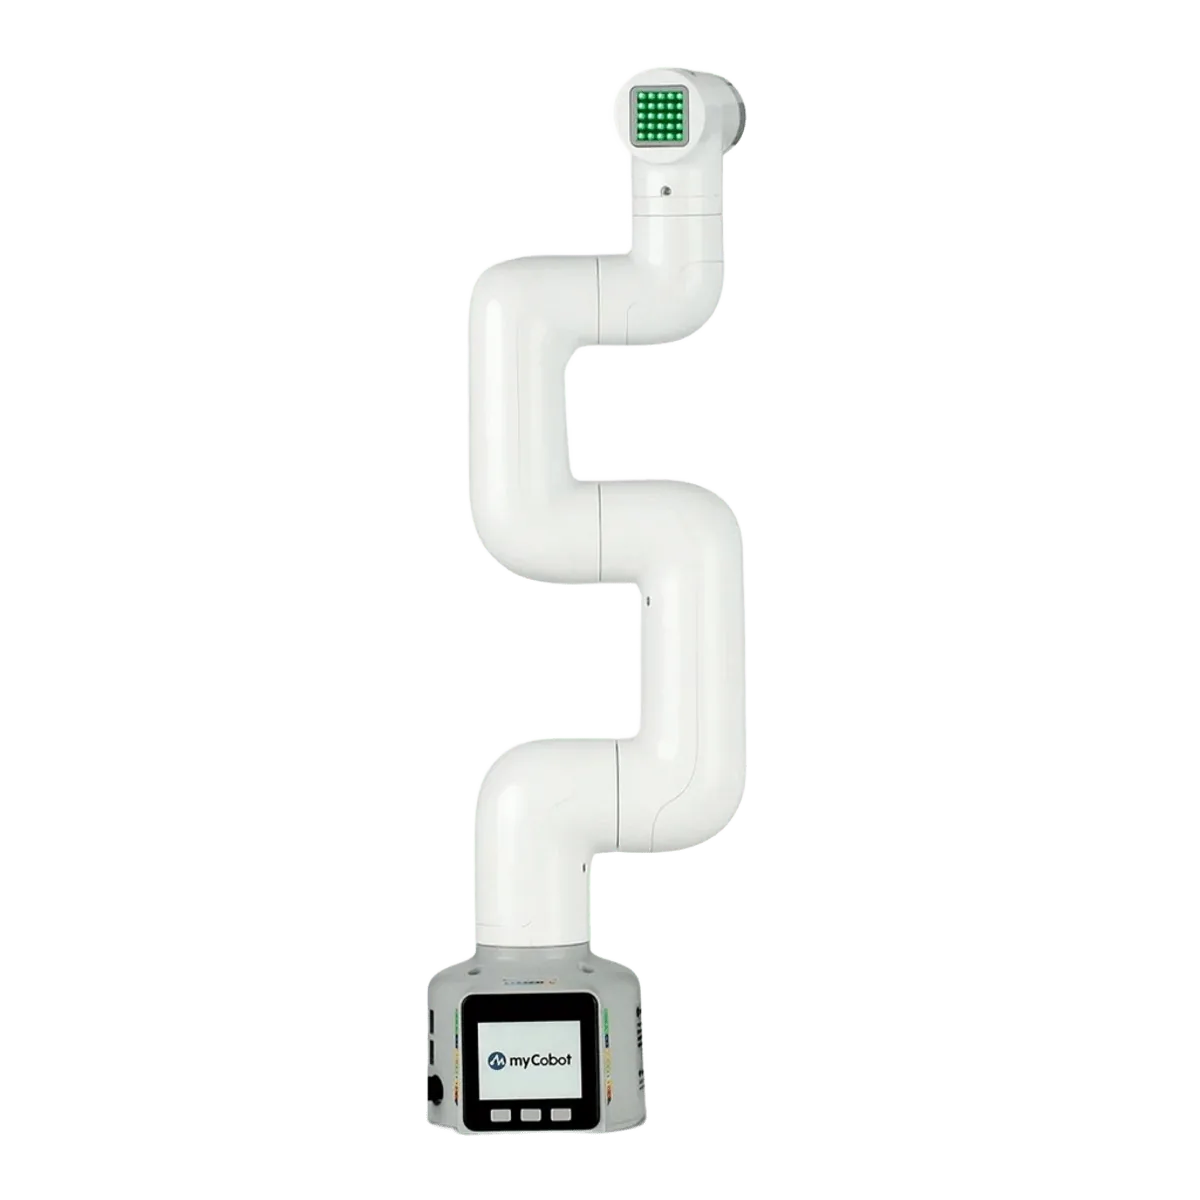
如果您需要机器人来教学生、验证想法或制作原型,不要一上来就买工业级协作机器人。桌面机械臂便宜一个数量级,无需围栏,却能培养同样的基本技能:轨迹、坐标、抓取、相机接入和开发环境。
桌面机械臂能带来什么
- 理解运动学:轴和关节如何转化为工具的运动;
- 使用坐标、轨迹和点位,而不只是按按钮;
- 使用 Python、ROS 或 Blockly 等图形化环境编程;
- 积累接入相机、传感器和夹爪的经验;
- 快速实验,不会损坏工件或伤到人。
目录中的三款型号
| 参数 | Elephant myCobot 280 Pi | UFACTORY Lite 6 | AgileX PiPER |
|---|---|---|---|
| 轴数 | 6 | 6 | 6 |
| 承重 | 250 克 | 600g | — |
| 臂展 / 半径 | 280 毫米 | 440mm | 653 毫米 |
| 精准 | — | — | ±0.1 毫米 |
| 编程 | Python, ROS 1/2, myBlockly | Python, ROS, Blockly | ROS1, ROS2, Python API |
| 特点 | 基于树莓派,教学形态 | 实验室用桌面协作机器人 | 24 V 供电,CAN,拖动示教 |
| 适合对象 | 学校、高校、创客 | 实验室、教学、测试 | 实验室、高校、移动操作 |
课程从哪里开始
- 第一课:手持示教、记录点位、把物体从 A 点搬到 B 点;
- 第二课:用 Python 控制——坐标、速度、等待、循环;
- 第三课:添加相机,按颜色或标记识别物体;
- 第四课:在 ROS 中连接机械臂,搭建简单工作单元:传送带、相机、夹爪;
- 项目:迷你分拣线、咖啡吧台、实验室助手机器人。
桌面机械臂做不到什么
负载小、臂展短限制了任务范围:它不能取代生产中的工业协作机器人,也不适合重型工件。但作为教学和原型工具,它能覆盖大部分需求,从中小学课程到实验室研究。原型完成后,其算法可迁移到更强大的平台上。
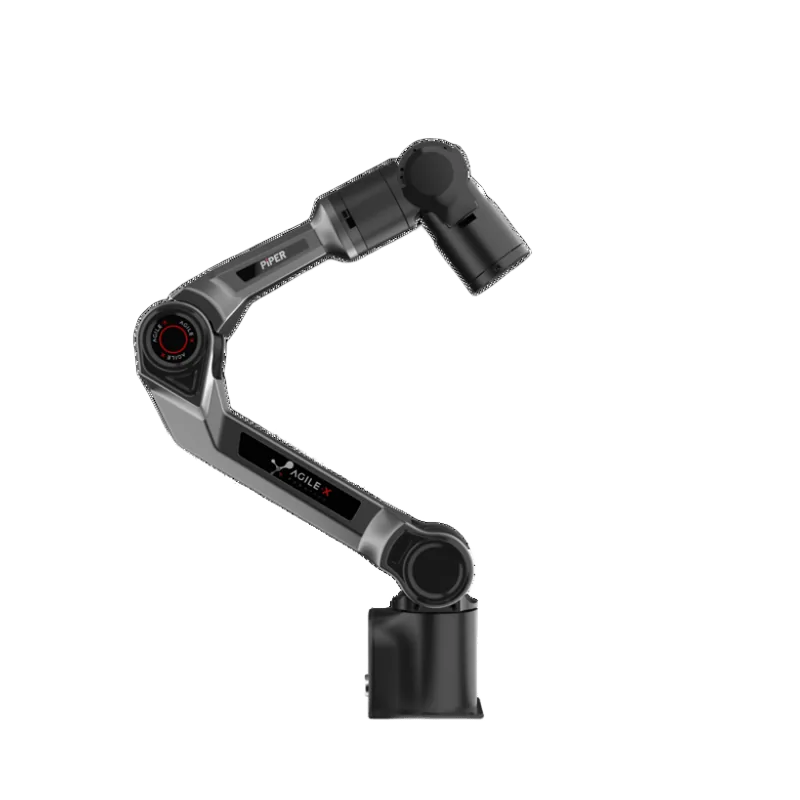
如何为教室或实验室订购
对于教育机构,最好直接核算整套配置:多台机械臂、夹爪、相机、移动支架和教学资料。请在网站上留下需求,告知小组人数和计划开设的课程。我们将为您配置方案并发送供货条件。
延伸阅读
常见问题
学习机器人技术应从哪里入手?
从桌面机械臂开始:安全、不贵,可以尝试手持示教、Python 和 ROS。Elephant myCobot 280 Pi 和 UFACTORY Lite 6 都合适。
教学机械臂需要围栏吗?
对于负载很小的小型机械臂,通常不需要,但课堂安全规则仍然必要:划定限制区域并进行安全交底。
应该使用哪种编程语言?
最常用的是 Python;复杂任务和研究用 ROS。中小学生适合使用 Blockly 等图形化环境。
程序可以迁移到工业协作机器人上吗?
逻辑和算法可以,但参数、安全设置和界面需要重新配置:每个平台都有自己的开发环境。