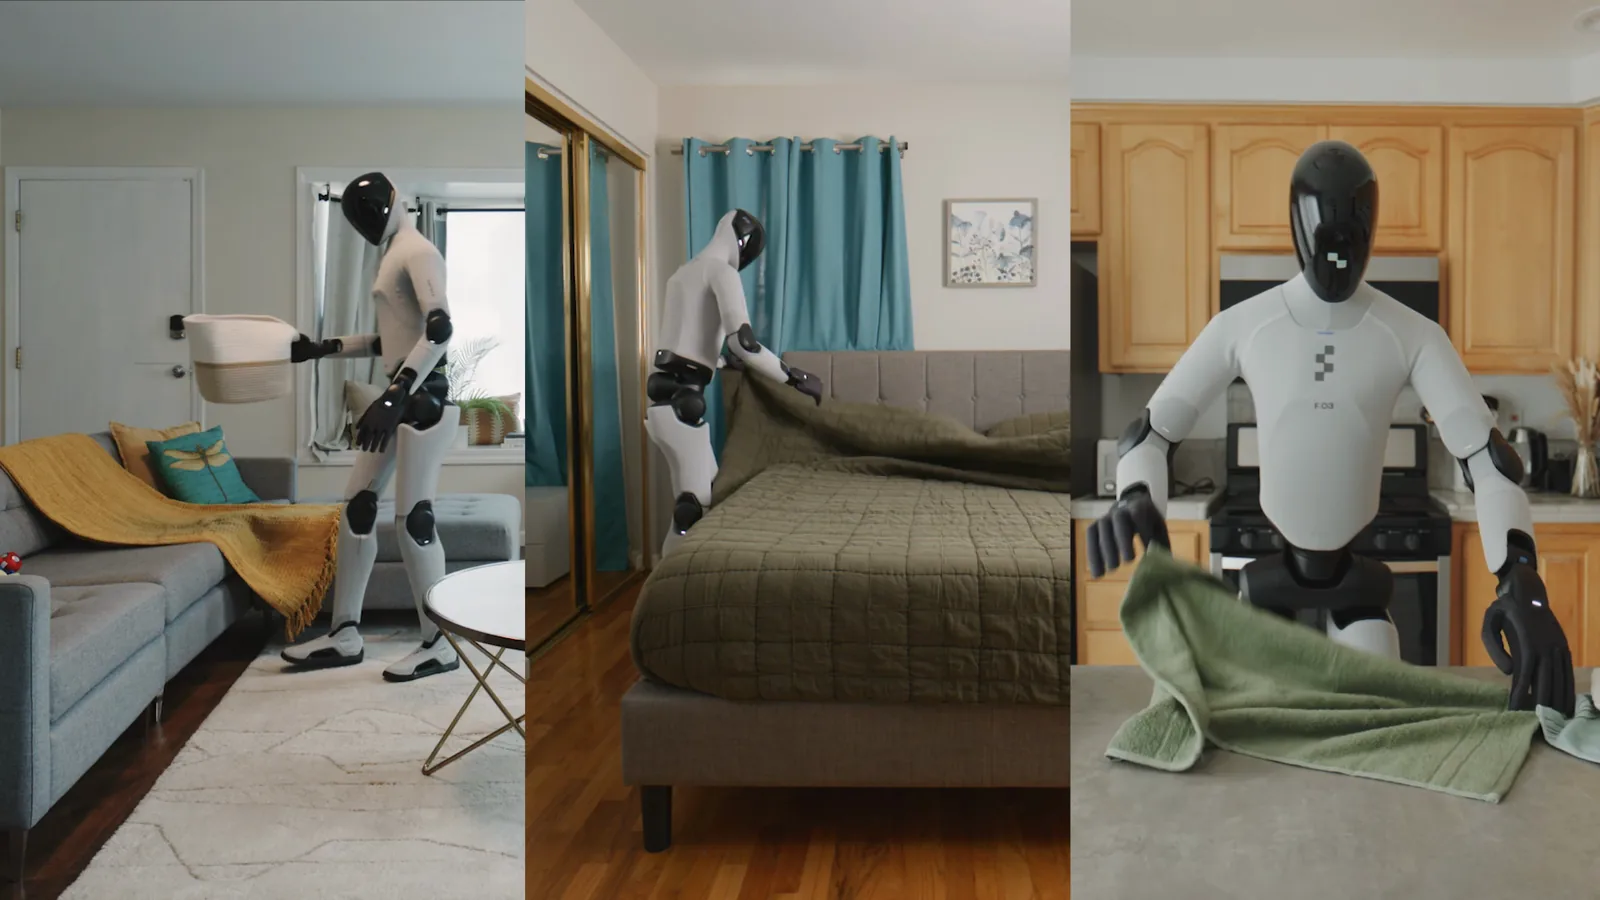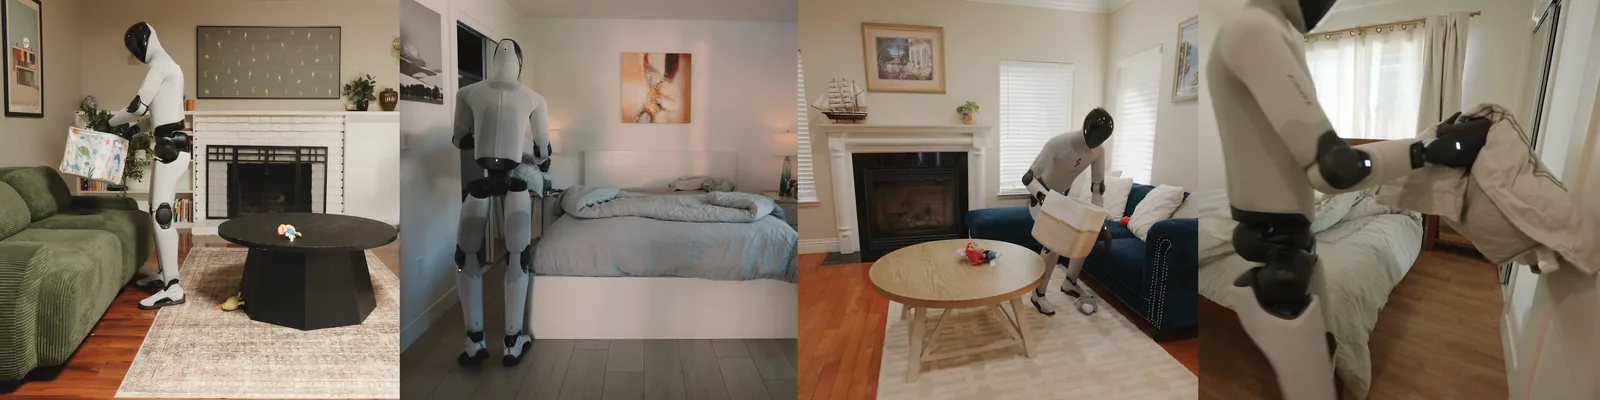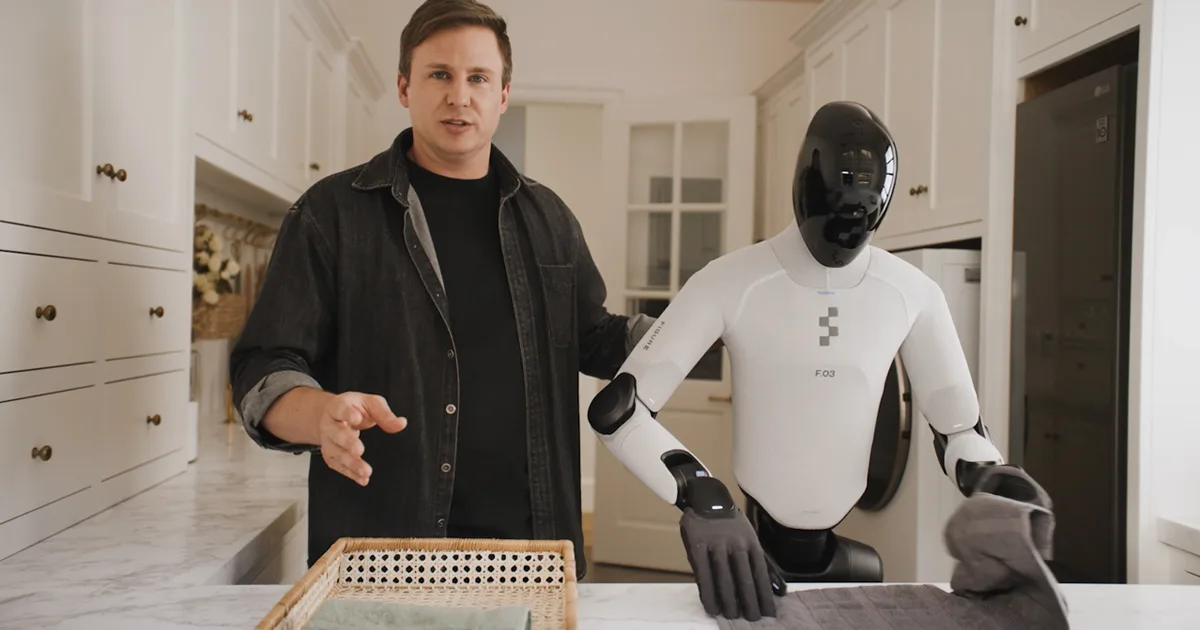
Figure AI发布了Helix 2.5模型成果,可控制人形机器人全身。核心问题是:机器人能否进入从未训练过的家庭并立即工作?测试选取了旧金山湾区30个未采集过数据的家庭,三项任务:收拾客厅玩具、叠毛巾、铺床。
三项技能均源自同一基础模型。模型先在Figure自建的大规模人类动作数据集Index上预训练,再针对每项任务用小数据集微调。在新家庭和陌生物品上,机器人未做任何再训练或适配。
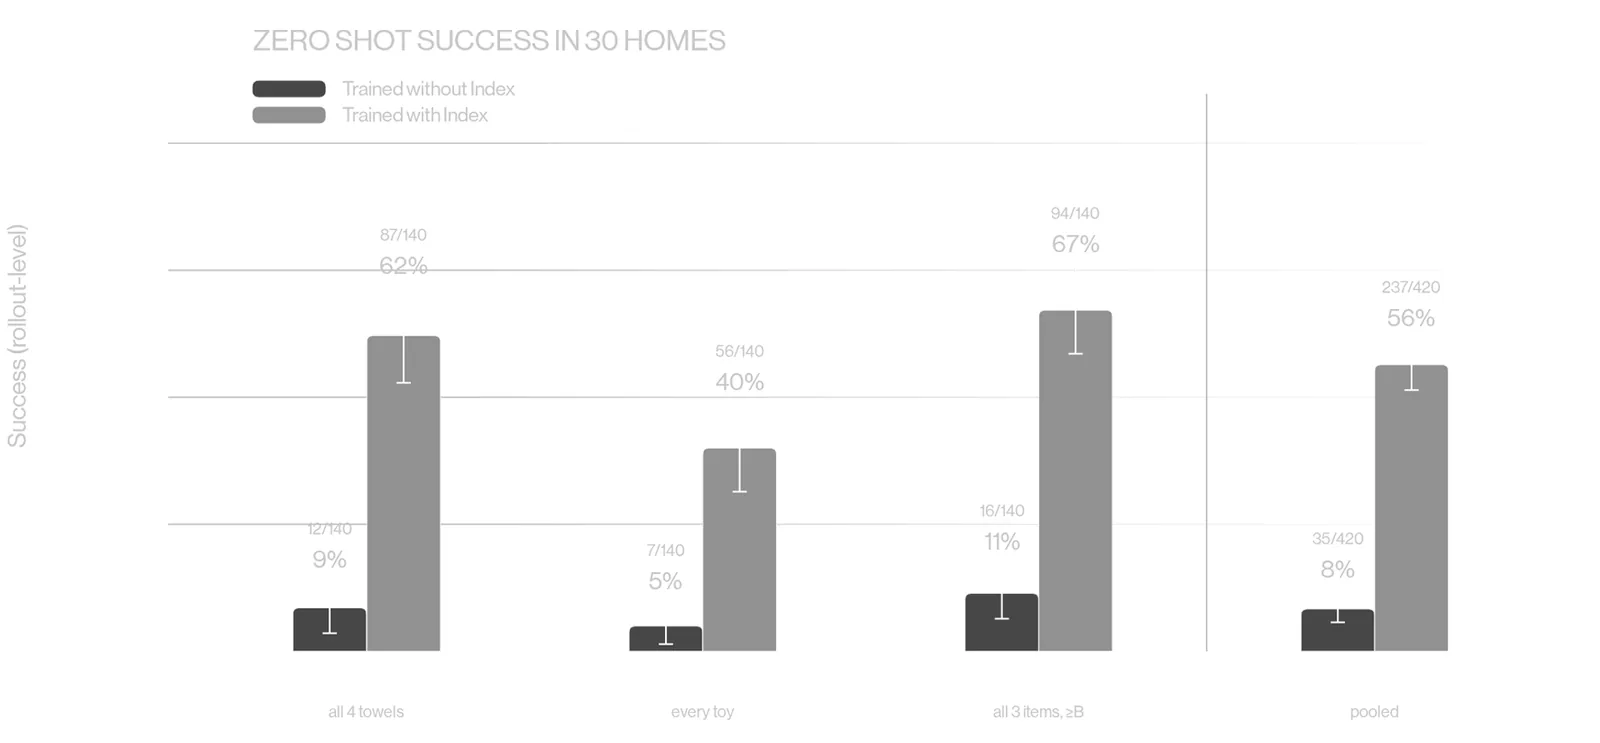
为评估预训练效果,Figure用相同任务数据训练两版模型:一版从零开始,一版基于Index预训练。仅完全完成任务才计为成功:所有玩具收拾好、毛巾叠好、床铺整理完毕。无预训练版成功率9%,预训练版达56%,420次尝试中237次成功。铺床(67%)和叠毛巾(62%)表现最佳,收拾玩具(40%)略逊。
公司还指出数据效率提升:每项任务所需专用数据仅为上一代Helix 02同类技能的一半。此外,Figure发现了规模效应:每增加一倍人类数据,机器人控制能力可预测提升,最大规模实验的误差也能提前估算。
Figure强调,通用家用人形机器人仍未实现。在陌生环境下成功率略超一半,真实反映了当前水平:对科研是重大进步,但离无人监管的家用还远。企业如考虑人形机器人,建议聚焦可控环境和重复性操作,家用任务则是未来几年发展方向。