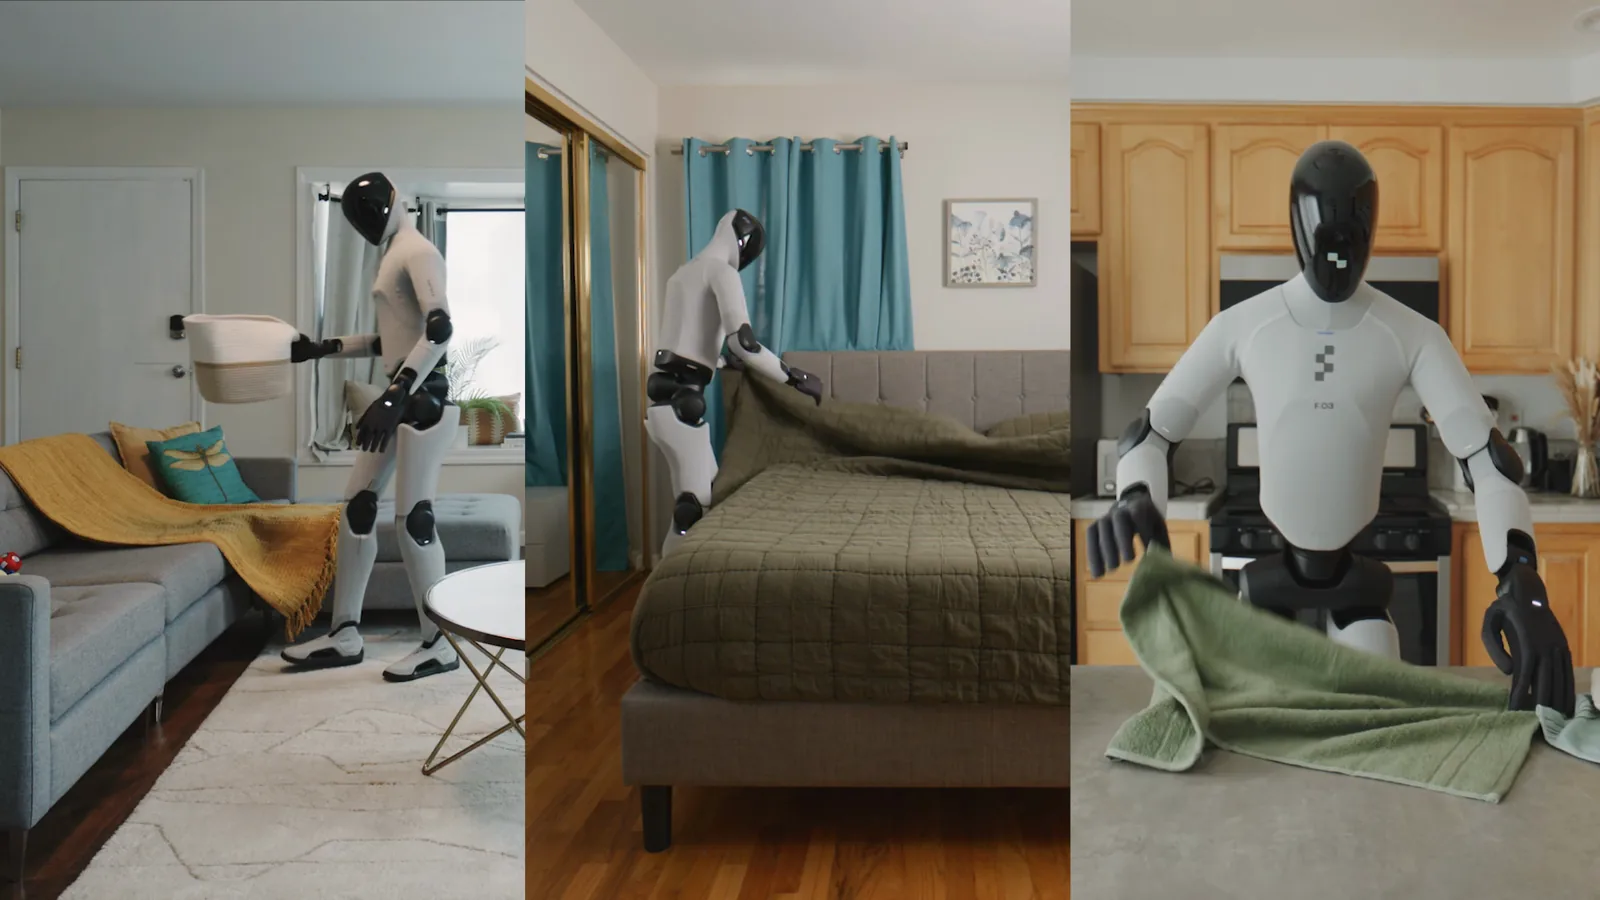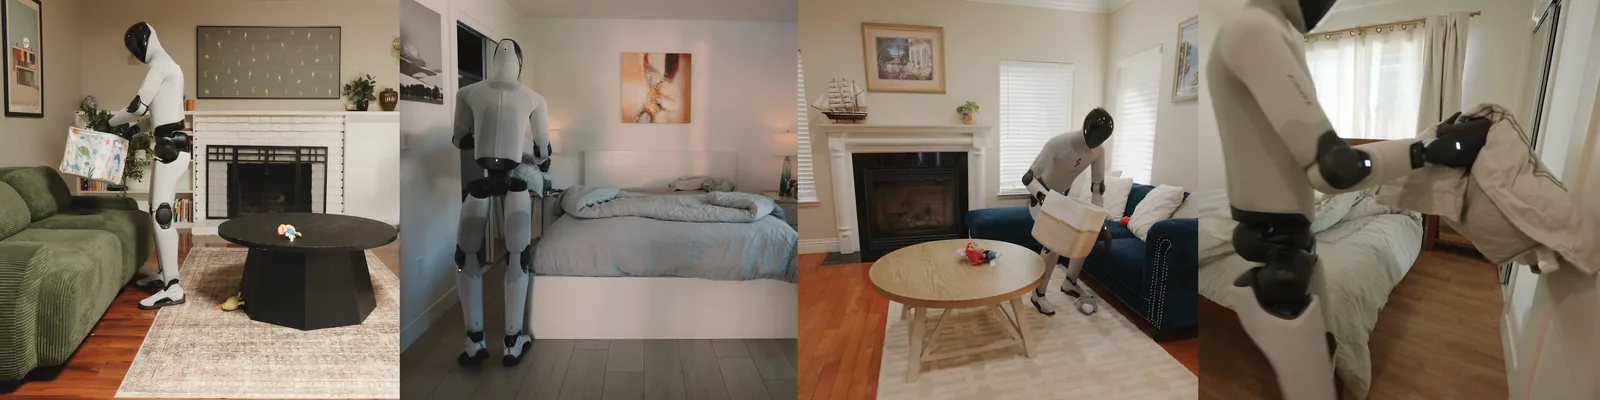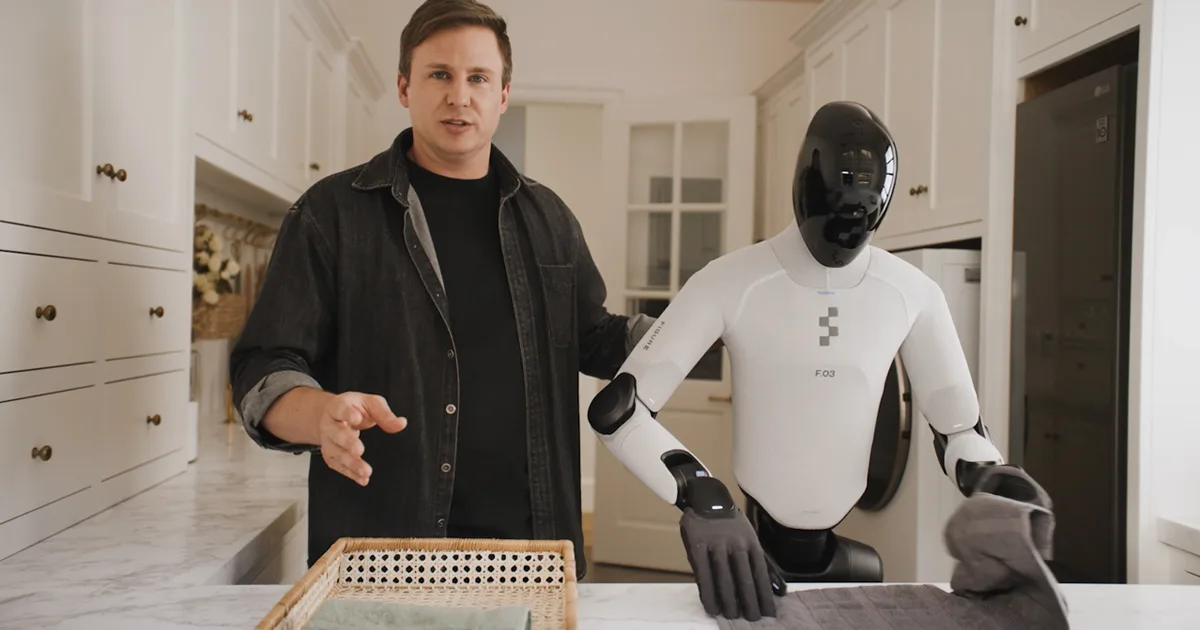
Figure AI опубликовала результаты модели Helix 2.5, которая управляет всем телом гуманоида. Главный вопрос эксперимента — сможет ли робот прийти в дом, где его никогда не обучали, и сразу взяться за работу. Для проверки выбрали 30 домов в районе залива Сан-Франциско, в которых не собирали ни одного кадра данных, и три задачи: убрать игрушки в гостиной, сложить полотенца и заправить кровать.
Все три навыка получены из одной базовой модели. Её предобучили на Index — собственном массиве записей человеческих действий, который Figure собирает в большом масштабе, — а затем дообучили на небольшом наборе данных под каждую задачу. На новых домах и незнакомых предметах робот не получал ни доучивания, ни подстройки.
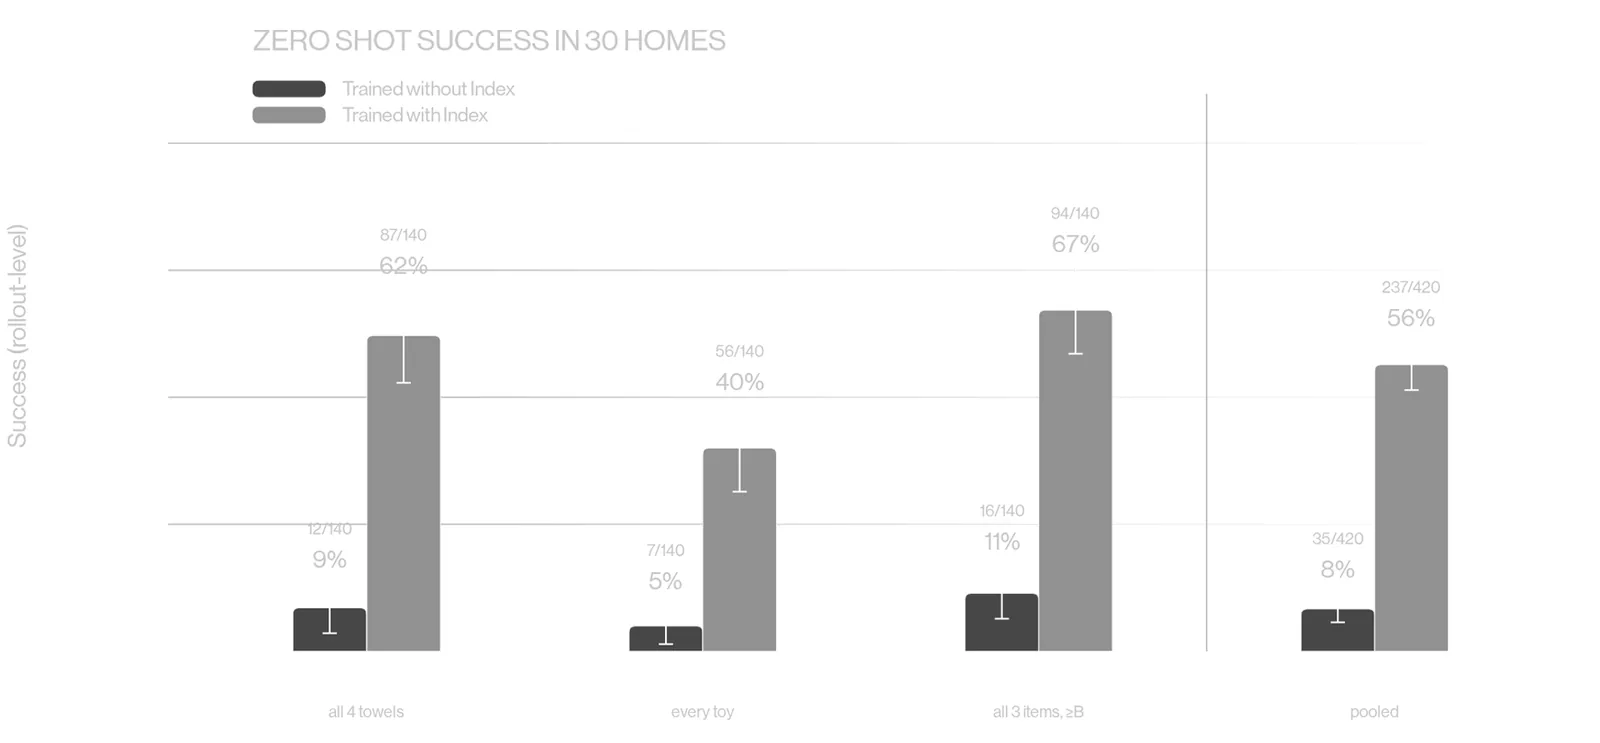
Чтобы измерить вклад предобучения, Figure обучила две версии на одинаковых данных задач: одну с нуля, другую из модели, предобученной на Index. Засчитывалось только полностью выполненное задание: все игрушки убраны, все полотенца сложены, кровать заправлена целиком. Версия без предобучения справилась в 9 % попыток, с предобучением — в 56 %, из 420 попыток успешными оказались 237. Лучше всего вышло с кроватью (67 %) и полотенцами (62 %), хуже — с уборкой игрушек (40 %).
Компания отмечает и экономию данных: под каждую задачу понадобилось вдвое меньше специальных записей, чем для сопоставимого навыка предыдущей версии Helix 02. Кроме того, Figure нашла закономерность масштабирования: каждое удвоение объёма человеческих данных предсказуемо улучшает управление роботом, и ошибку крупнейшего запуска удалось спрогнозировать заранее.
Сама Figure подчёркивает, что задача универсального домашнего гуманоида не решена. Успех чуть больше половины попыток в незнакомой обстановке — честная отметка текущего уровня: для исследований это заметный шаг, для бытовой эксплуатации без присмотра — пока мало. Компаниям, которые присматриваются к гуманоидам, разумно ориентироваться на сценарии с контролируемой средой и повторяющимися операциями, а домашние задачи рассматривать как направление на ближайшие годы.