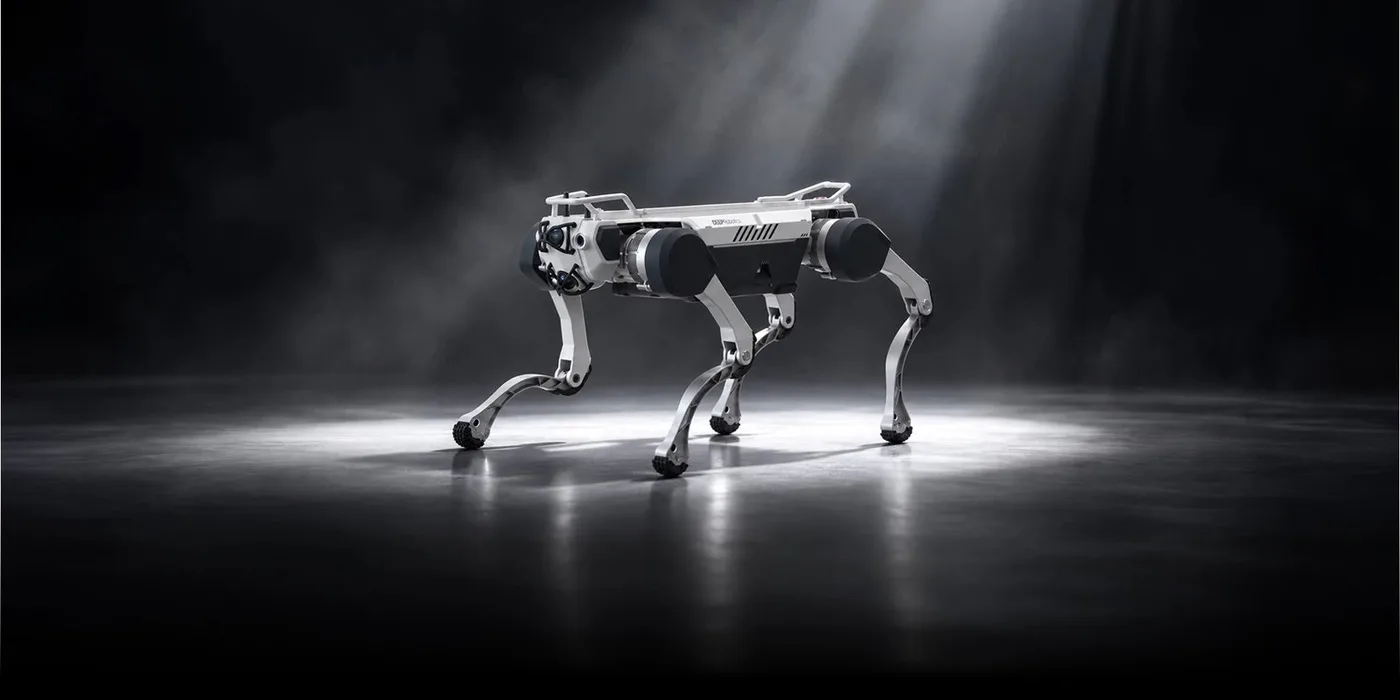
矿井气体分析机器人专为一项任务设计:在人员进入前先行进入矿道,检测空气成分并带回报告。无需进入未检测区域,工作人员即可获得每个点位的 CO、CO₂、H₂S 和 NO₂ 数据。本文汇总了该领域的现状:有哪些机器人和无人机可用于空气监测和矿道巡检,生产厂家、功能、地下无信号时的工作方式,以及如何为您的矿山选择合适的平台。
本资料适用于俄罗斯及独联体国家的矿区负责人、总工程师及企业安全部门:有色金属矿、地下矿井、隧道和管廊。典型工况包括水、泥、坡度、无信号环境及 CO、CO₂、H₂S、NO₂ 等气体。所有平台参数均来自官方资料,具体以配置为准。价格按项目定制,本文不作报价。
为什么需要在人员进入前用机器人检测矿道
爆破作业、停工或通风停止后,矿道内空气成分未知。一氧化碳、二氧化碳、硫化氢和氮氧化物极具危险且不一定有气味。传统流程是:工作人员携带便携仪器前往,首个进入未知环境的就是人。这不仅有风险,还浪费时间,因为入场需审批、准备和安全保障。
机器人空气监测改变了流程。机器先行,人员留在已检测区域。优势体现在三方面:
- 安全:在气体分析仪完成全程检测前,无人进入未知环境;
- 可复现性:每次同样路线、同样检测点,便于班次间数据对比;
- 记录:每种气体的检测日志,含时间、坐标与数值,便于分析和监管。
重要说明:机器人不能替代企业规章和责任人。是否允许人员进入仍由人决定,机器人仅提供可靠数据。须严格遵守矿山安全法规和内部指令,并与技术部门及监管机构协商设备应用。
机器人如何在无信号矿道内自动检测
地下矿道通常无 GPS、移动信号或 Wi-Fi。因此气体分析机器人需自主运行:操作员在入口处(有信号区)设定任务,之后机器人独立执行。任务流程分五步:
- 启动。操作员在入口信号区启动任务,路线与检测点预设。
- 自主行进。机器人按路线独立前进,基于激光雷达和矿道地图导航,无需 GPS 和信号。
- 检测。在每个点位,气体分析仪检测 CO、CO₂、H₂S、NO₂,数据与地图位置关联记录。
- 返回。机器人回到信号区,上传所有数据。
- 报告。操作员获得检测地图、各点数值、超标标记及路线照片、视频。
对于固定路线,可增设中继器,实现机器人未归时实时数据传输。关于地下通信,详见下文。
矿井气体分析:检测哪些气体,用什么设备
人员进入前的最小检测组合:CO、CO₂、H₂S、NO₂。这些气体决定是否可入场:爆破后常见一氧化碳和氮氧化物,硫化氢多见于某些硫化矿,二氧化碳易在通风不良区积聚。矿山可根据实际需求扩展检测项,如氧气等。
认证气体分析仪,而非“机器人上的传感器”
机器人平台搭载气体分析模块作为有效载荷。检测仪选用认证的工业多气体分析仪,具体型号根据矿山要求和检测范围定制。供电与数据传输通过机器人外部接口。地面平台和无人机有现成多气体模块,如 Sniffer4D:可安装于无人机或地面平台,实时生成带地理信息的浓度分布图。
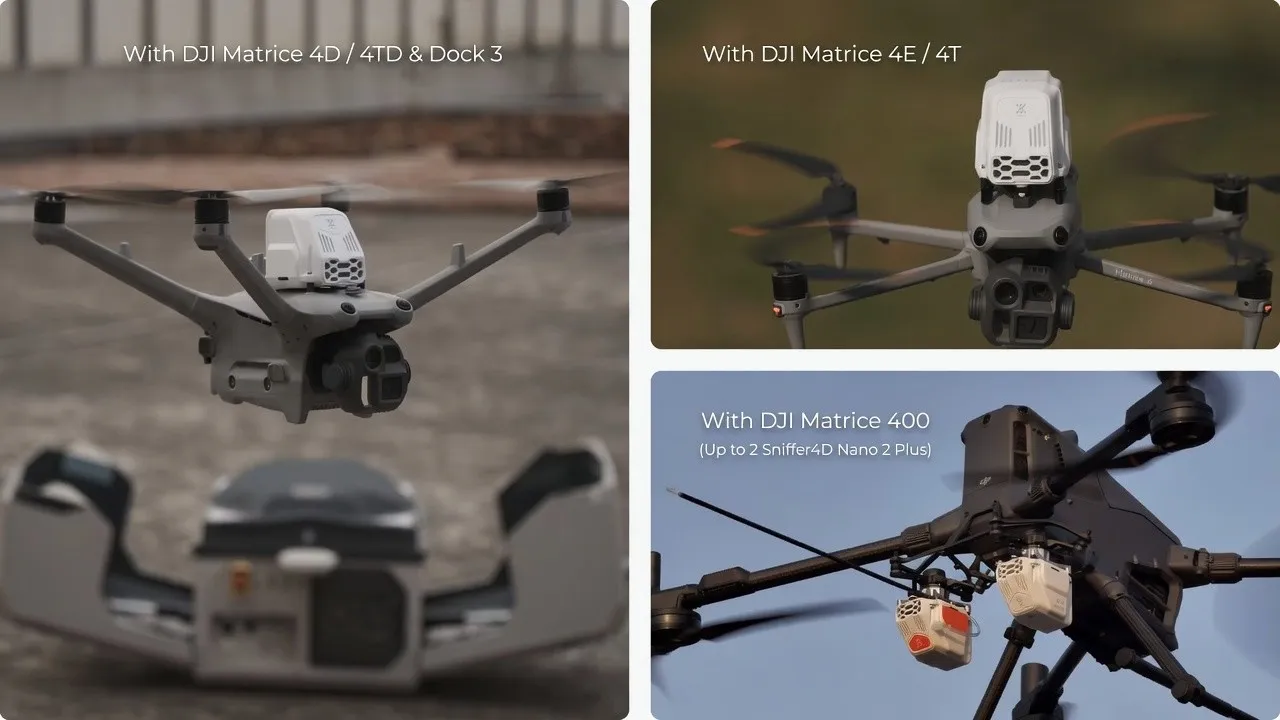
测量日志作为主要成果
机器人的主要工作成果不是“即时读数”,而是日志:时间、地图上的点以及每种气体的数值。日志可导出为报告,并留存给工业安全部门。超标标记可立即显示空气不达标的位置及路线的具体区段。
适用于矿山巷道的机器人
矿山巷道适用三类平台:四足步行机器人、履带机器人和无人机。它们各司其职,互不竞争。
矿井用四足机器人:强大通过性,适应水和泥泞环境
四足机器人可行走于不平地面、台阶和坡道,轮式平台易受阻。对于有水和泥的巷道,机身防护尤为重要:下述两款平台均为IP67防护等级,工作温度范围为−20至+55°C。
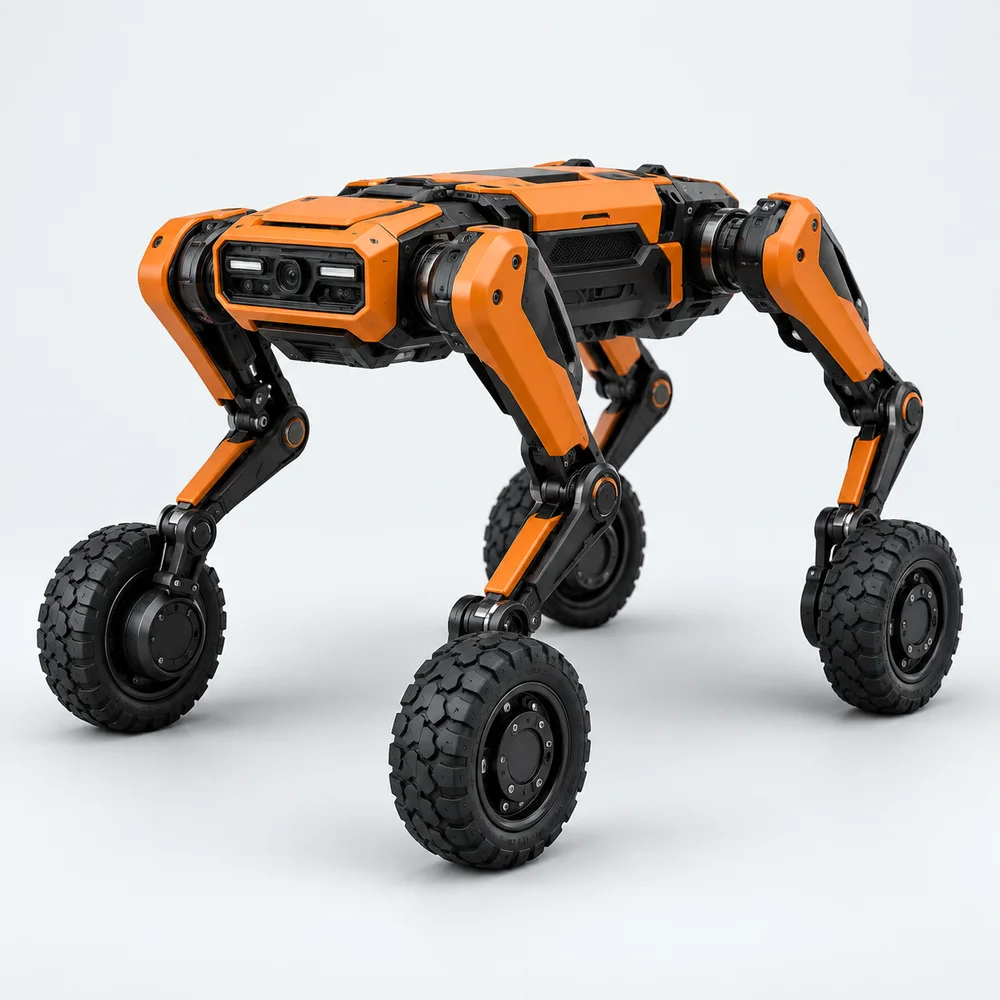
DEEP Robotics Jueying X30 Pro(中国):站立尺寸约1000 × 470 × 715 mm,含电池重量约59 kg,载重20 kg。无载续航约4小时,满载约2.5小时,电池可快速更换,支持自动返回充电站。可越过20 cm台阶和30°坡道。配备四个激光雷达和摄像头,可在弱光和黑暗环境下作业。支持24 / 12 / 5 V电源接口,Ethernet和USB接口可安装气体分析仪。
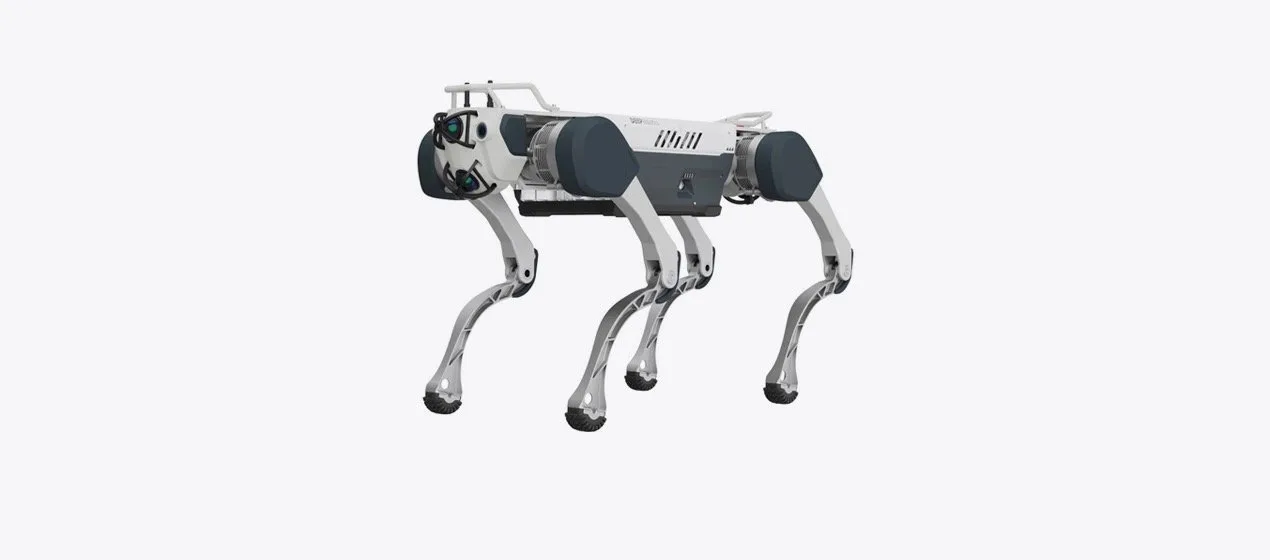
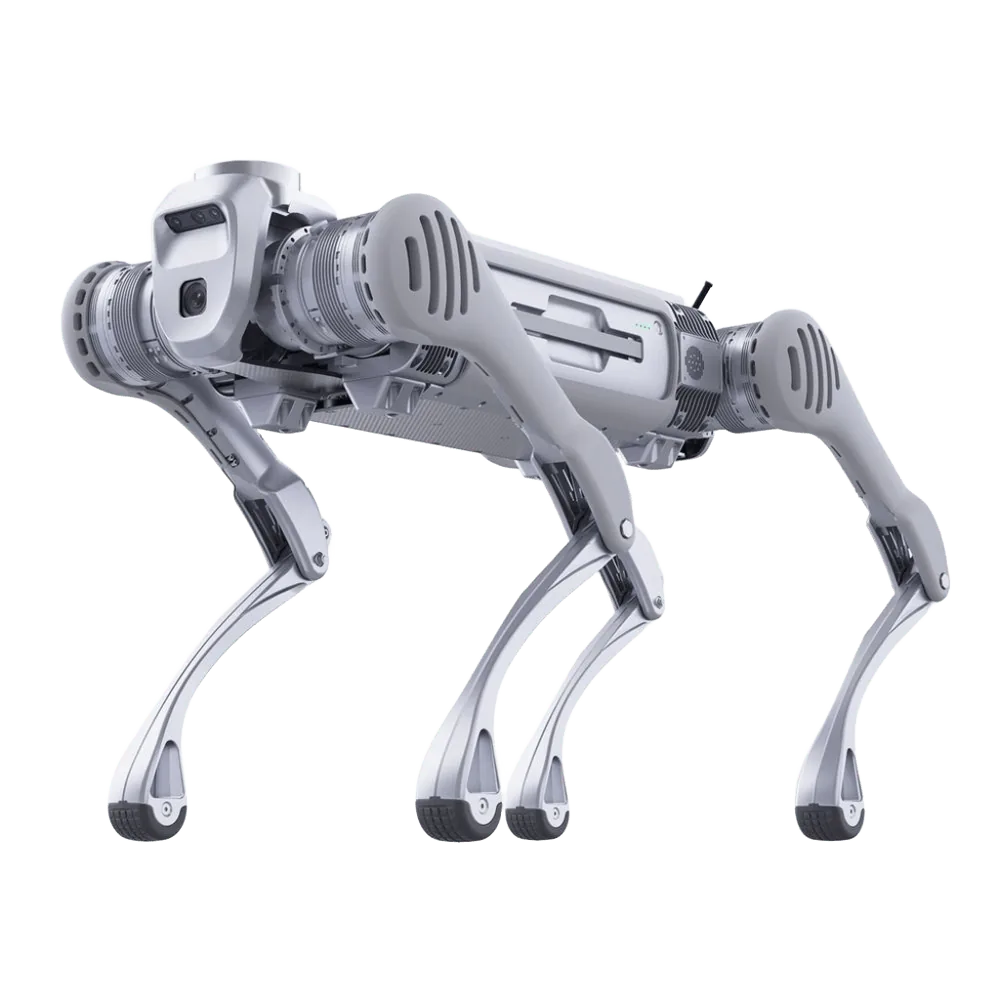
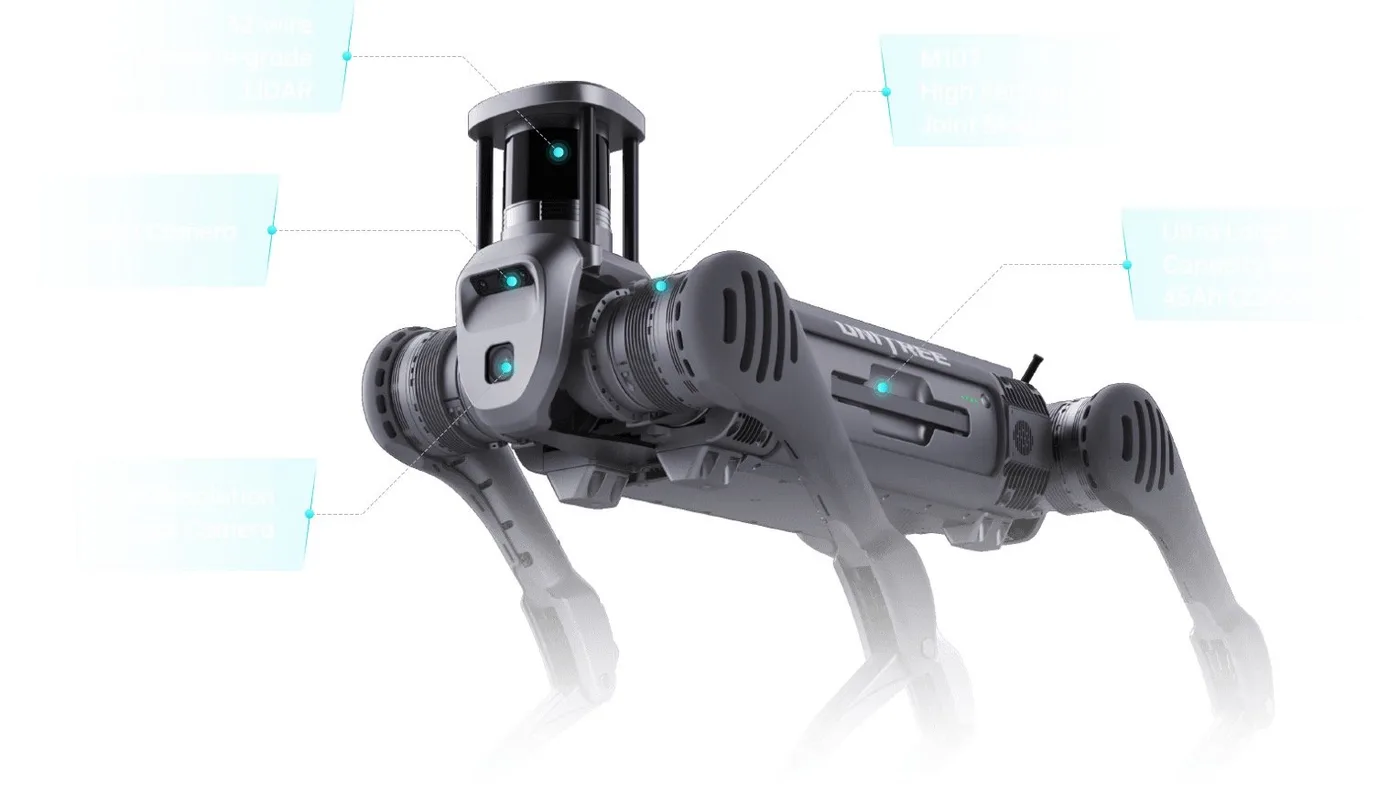
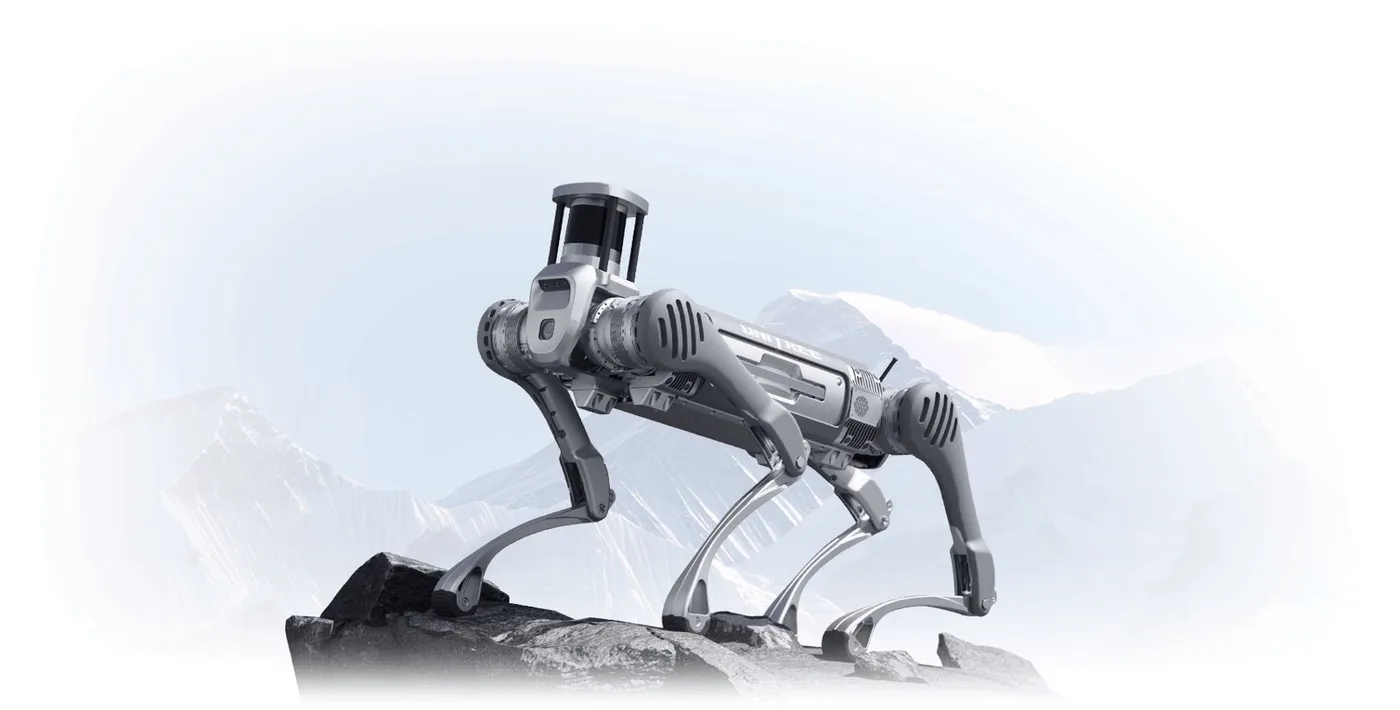
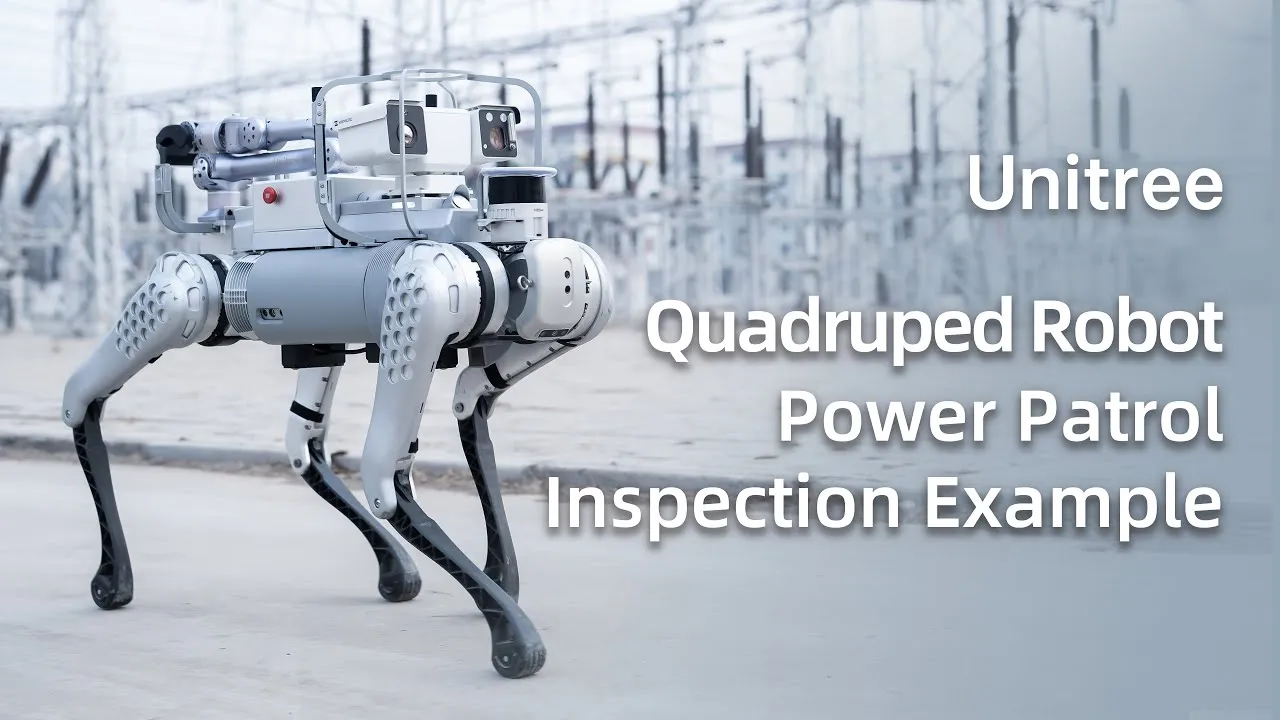
Unitree B2(中国):站立尺寸约1098 × 450 × 645 mm,含电池重量约60 kg,运动载重超40 kg。续航4至6小时;载重20 kg时官方标称续航超4小时、行程15 km。可越过40 cm障碍和45°以上坡道。配备3D激光雷达、两台深度摄像头和两台普通摄像头。四个Ethernet端口、四个USB 3.0端口,支持12 / 24 / 5 V供电。适合长距离和复杂路段,是更重更耐用的平台。详情见我们目录:Unitree B2工业巡检机器人。
矿井履带机器人:泥泞环境稳定,ATEX防爆认证
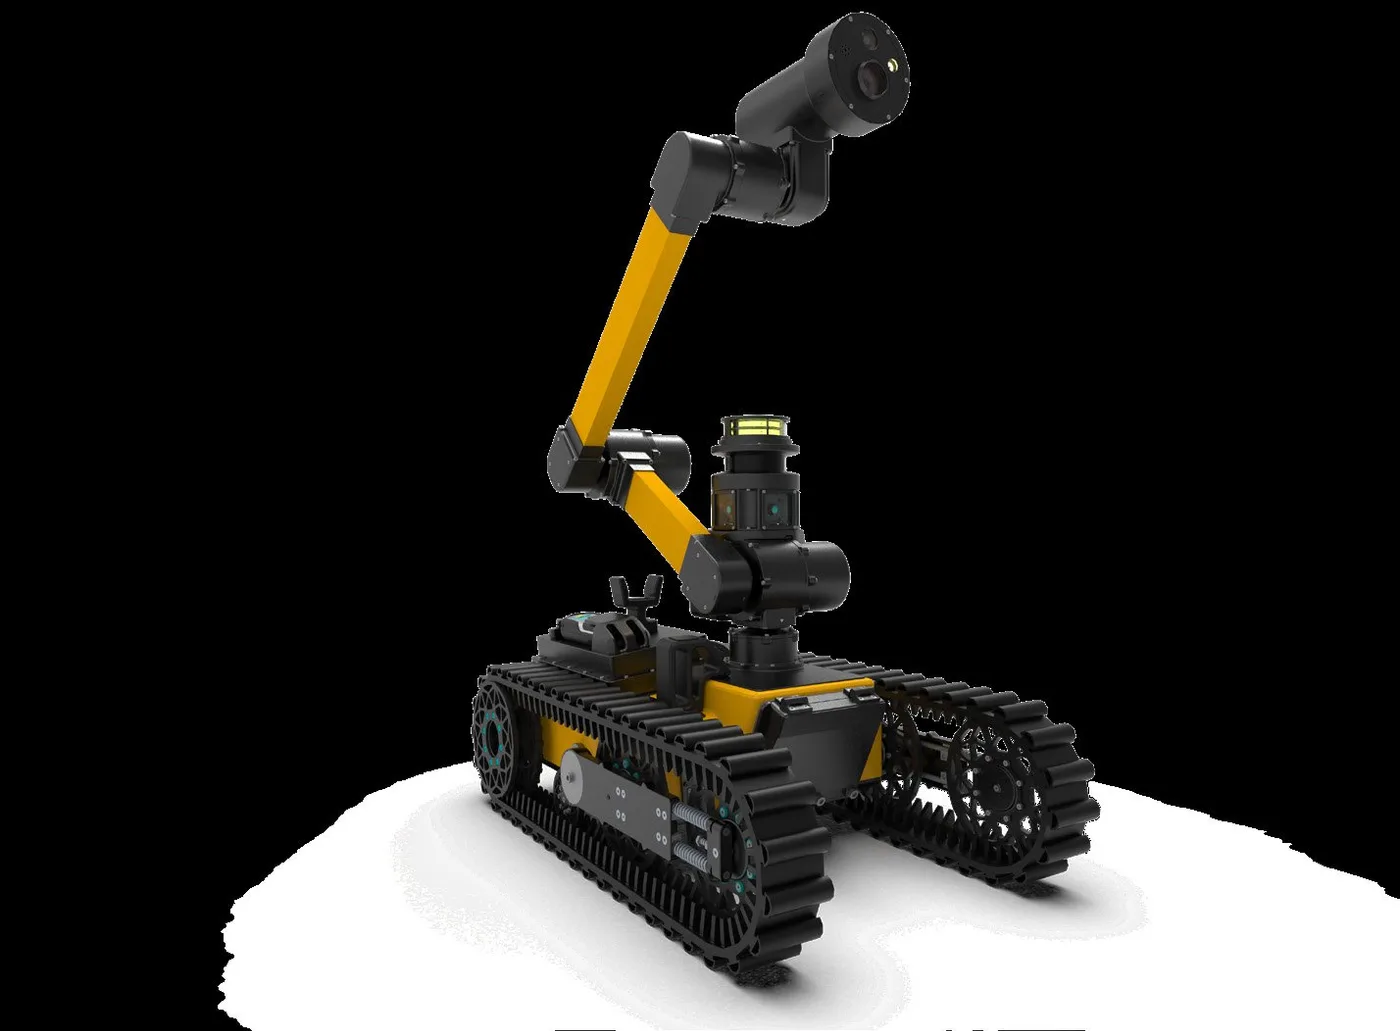
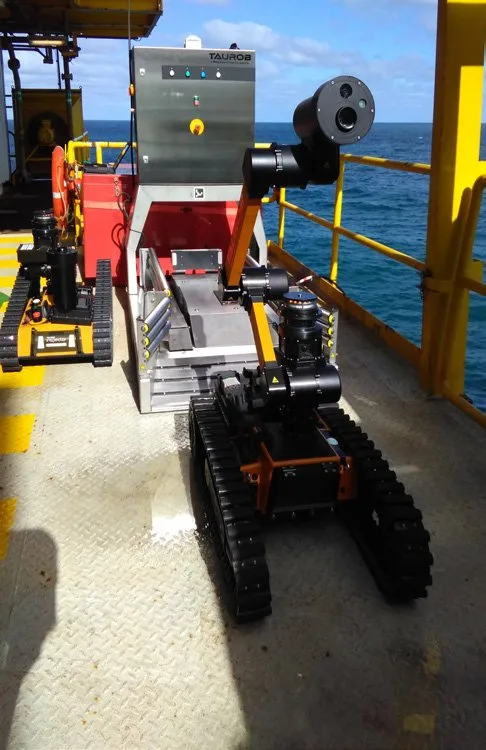
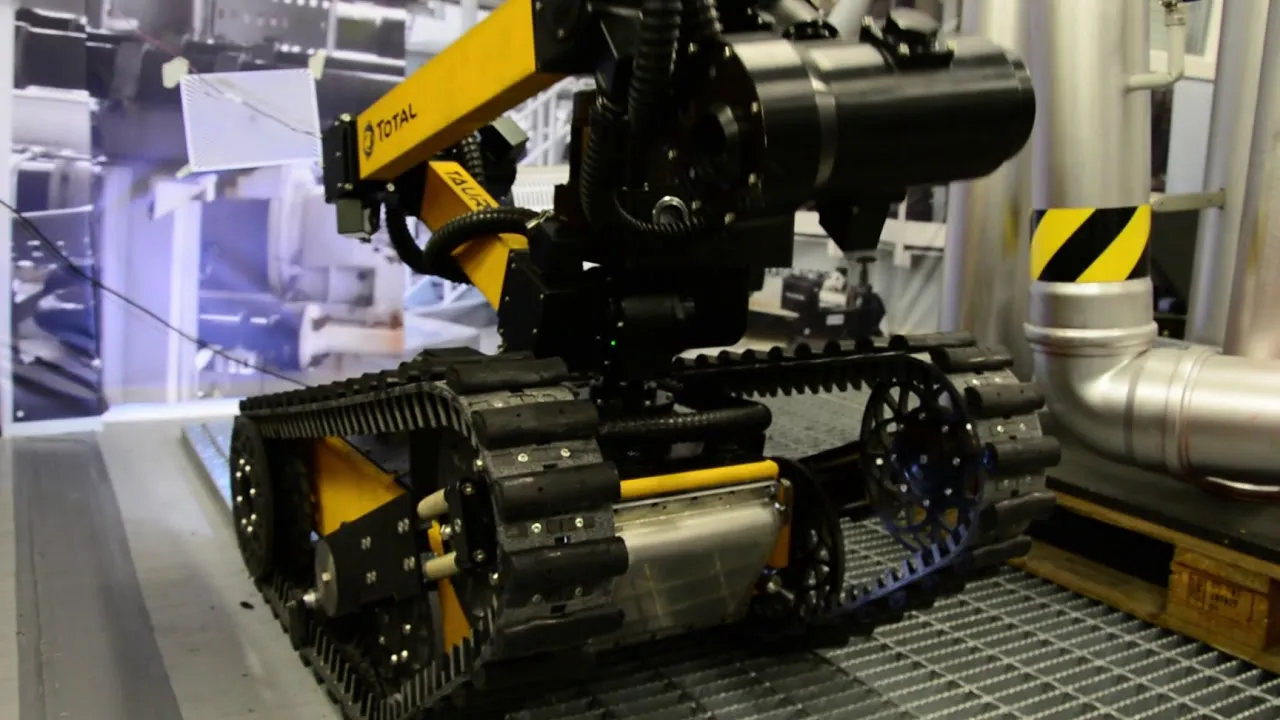
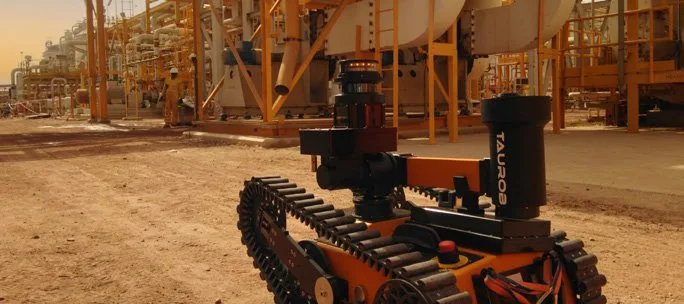
Taurob Inspector(奥地利)是一款履带式巡检机器人。尺寸100 × 58 × 75 cm,重量90 kg,速度2.5 km/h,续航2小时,电池可更换,配有充电站。可越过45°坡道、25 cm台阶,以及碎石、泥泞和格栅地面。IP67防护,具备ATEX认证,工作温度−20至+60°C。配备3D激光雷达、4K摄像头、热成像仪、360°摄像头和多气体传感器。支持自主导航,Wi-Fi或4G通信。
这是本次介绍的平台中唯一官方标明具备防爆(ATEX)认证的。其他平台未声明防爆。如您的矿井存在甲烷或其他爆炸性环境,应首先解决防爆问题,再选择机器人类型。
巷道勘查无人机:快速侦查与3D建图
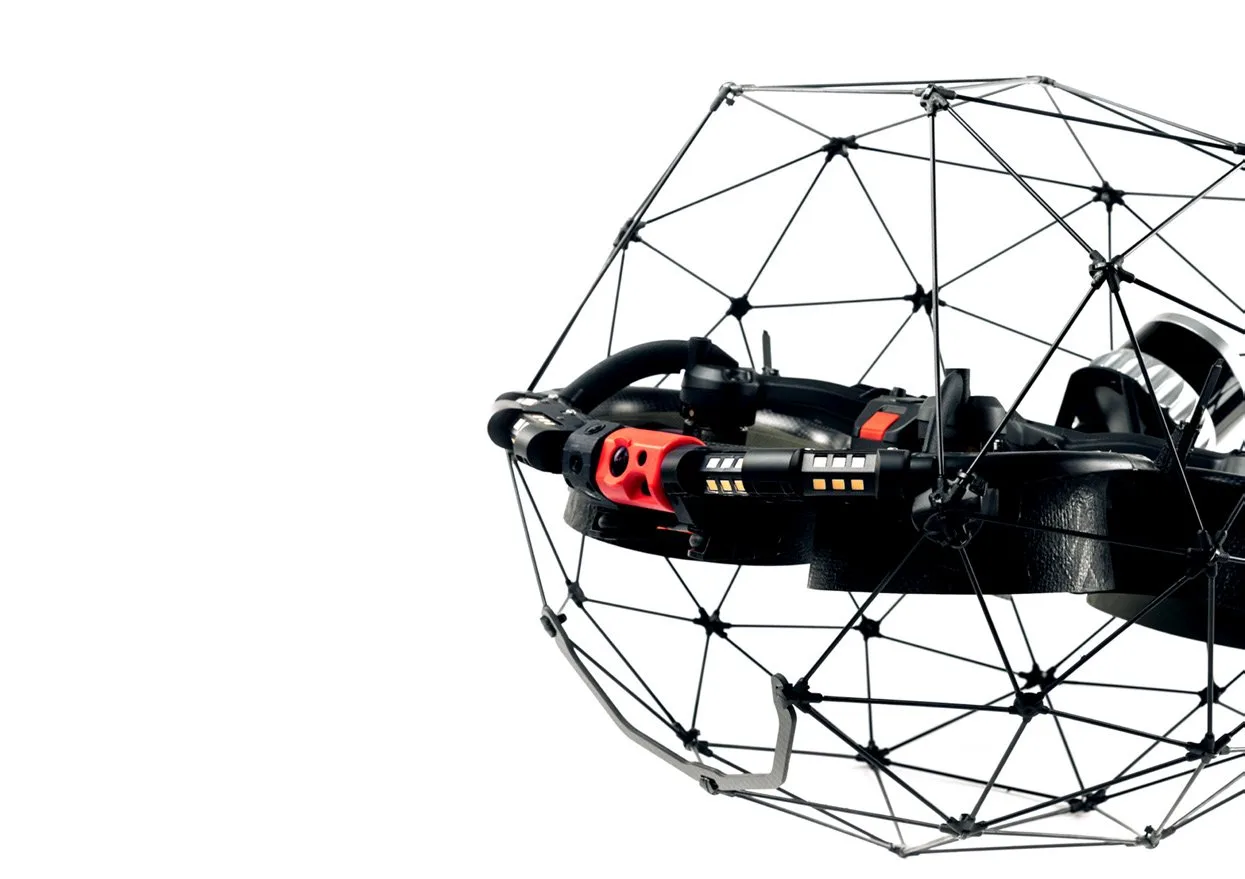
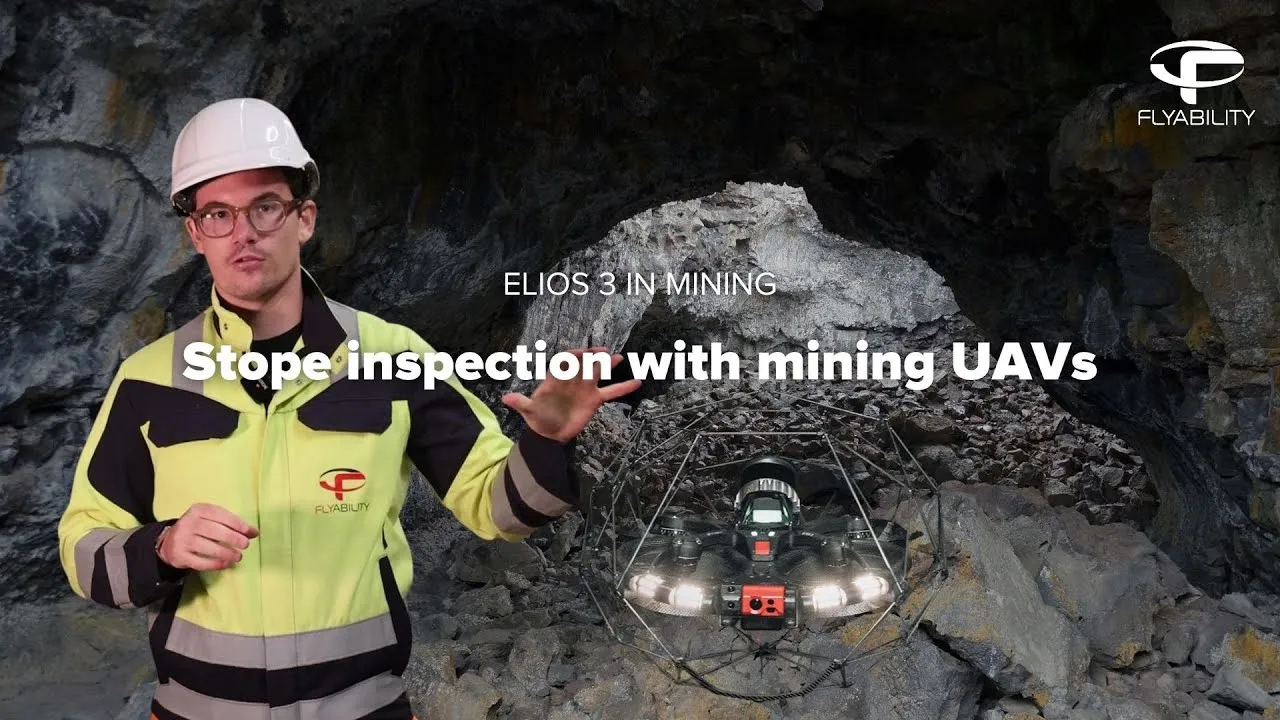
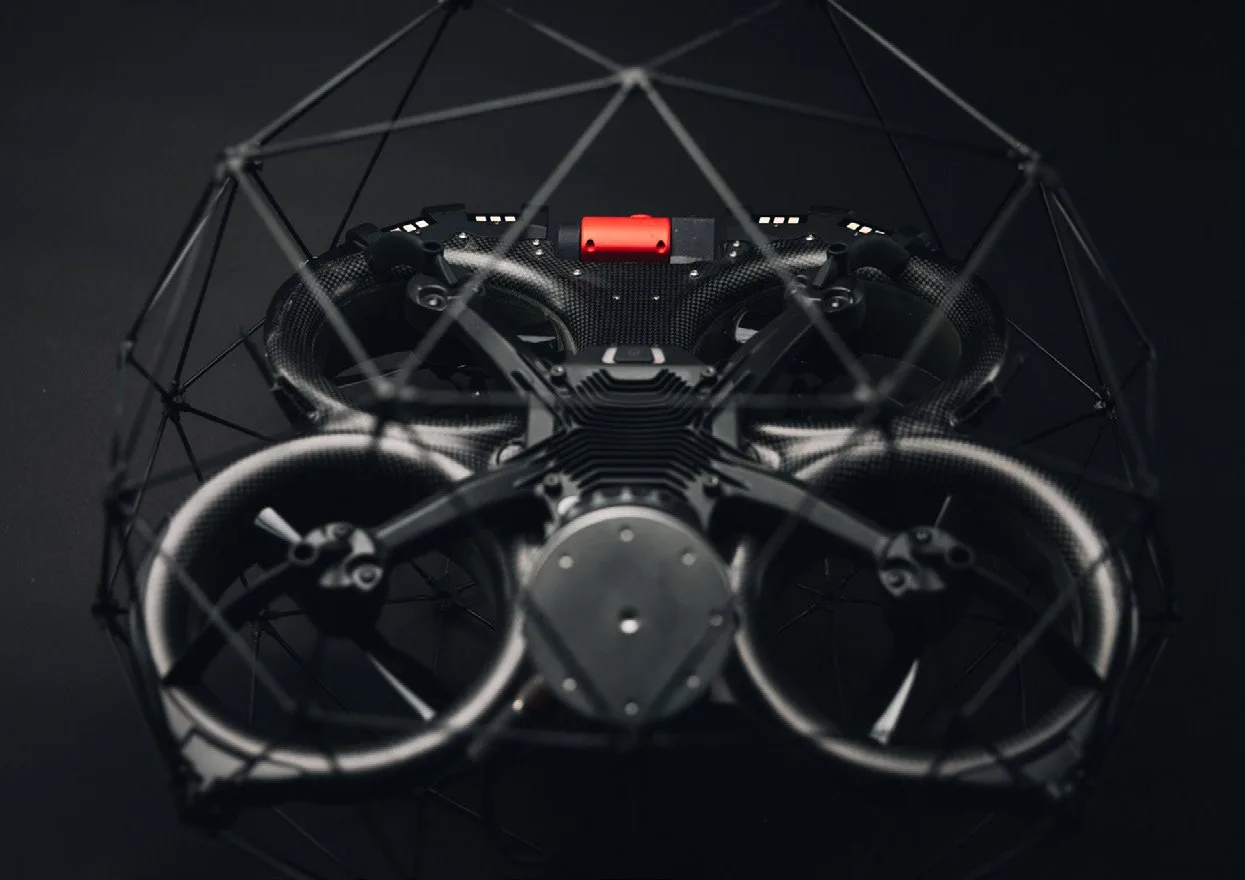
Flyability Elios 3(瑞士)是一款带防护笼的室内无人机,可承受碰撞。宽48 cm,高38 cm,含激光雷达重2350 g,续航超9分钟,换电池小于10秒。采用Ouster OS0-32激光雷达导航:无需GPS即可飞行并构建巷道3D地图。配备主摄像头、热成像仪和内置照明。IP44防护,激光雷达模块IP68,工作温度0至+50°C。
无人机任务是快速侦查和3D拍摄地面机器人难以到达或耗时较长的区域:如塌方、水面、清理室。Elios 3气体传感器的安装需根据具体配置向厂家咨询。
平台对比:各自适用场景
| 平台 | 类型 | 水和泥泞 | 通过能力 | 续航时间 | 气体分析 | 最适合于 |
|---|---|---|---|---|---|---|
| DEEP Robotics X30 Pro | 步行式 | IP67 | 台阶20 cm,坡道30° | 满载约2.5小时 | 平台模块 | 定期准入前检测 |
| Unitree B2 | 步行式 | IP67 | 障碍40 cm,坡道45°以上 | 20 kg载重超4小时 | 平台模块 | 长距离、复杂路段 |
| Taurob Inspector | 履带式 | IP67, ATEX | 坡道45°,台阶25 cm | 2小时 | 多气体传感器 | 固定路线、泥泞、易爆环境 |
| Flyability Elios 3 | 无人机 | IP44,激光雷达IP68 | 可飞越废墟与水面 | 超过9分钟 | 由制造商确认 | 快速侦查,3D地图 |
数据来源于制造商官方资料。实际数值取决于配置、负载和使用环境。
地下通信:机器人如何在无信号环境下工作
在巷道中无信号并不影响机器人作业。它依靠激光雷达和地图导航,而非GPS,并将数据本地存储。支持两种模式。
- 全自动模式。任务在入口处启动,机器人返回后交付日志。适用于一次性检查和侦查。
- 带中继器模式。沿路线布置无线中继器,数据在巡检过程中实时传输给操作员。适合需要实时画面、固定路线的场景。
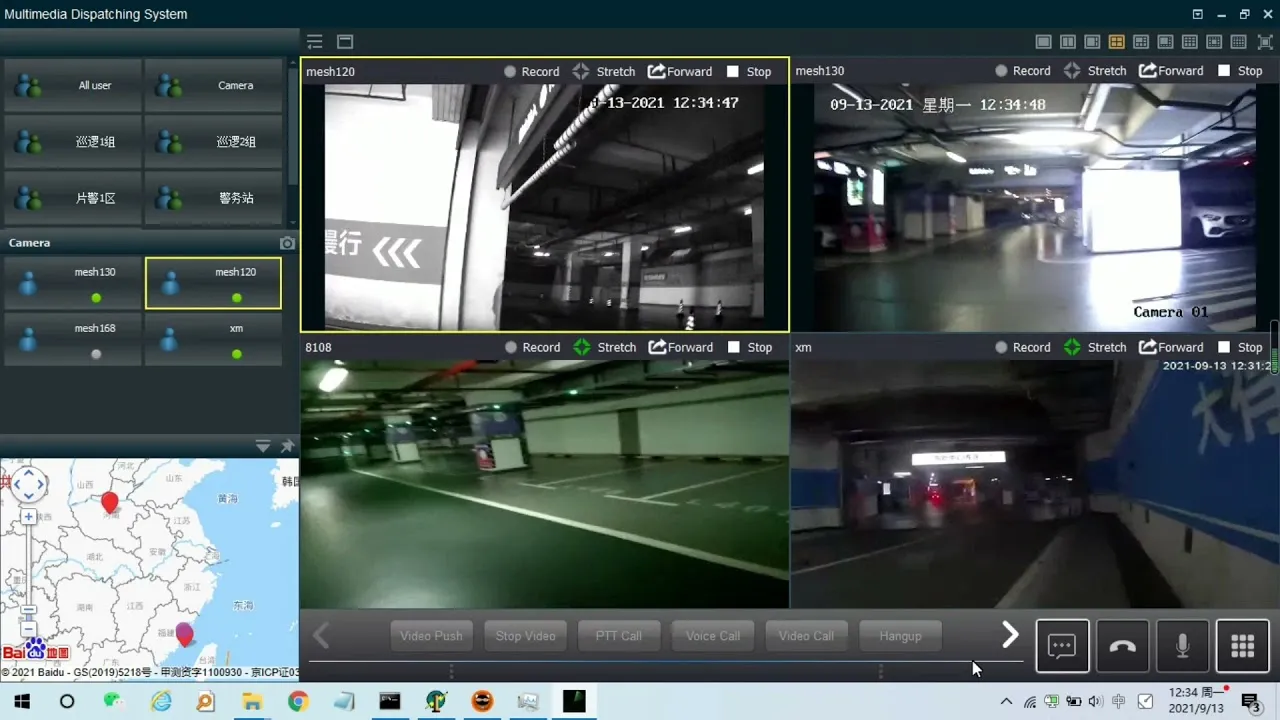
远距离地下区域采用mesh无线电台。例如,IWAVE为地下作业提供mesh网络:无线节点沿机器人路线组成中继链路。具体通信套件根据巷道长度和结构勘查后定制。
制造商应用案例:隧道与矿井
以下为这些平台和设备的实际应用案例,均为制造商自有项目,链接指向其官方视频。
地下隧道:定期自主巡检
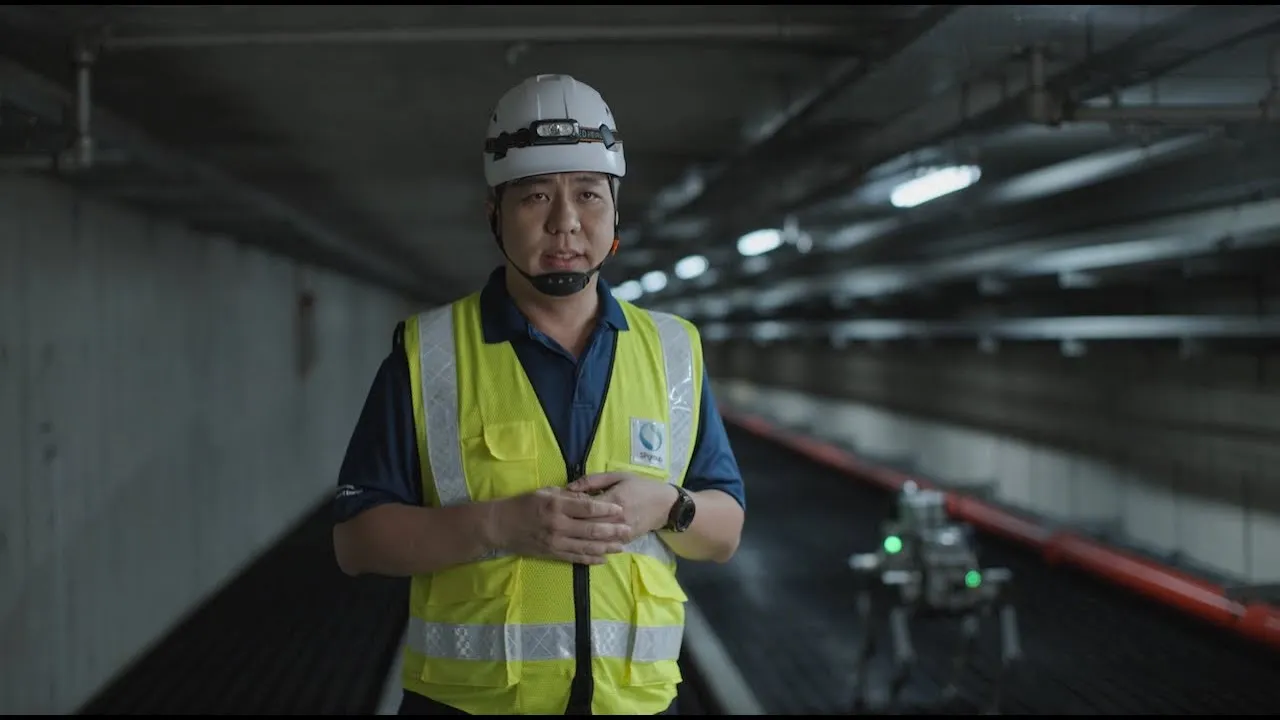
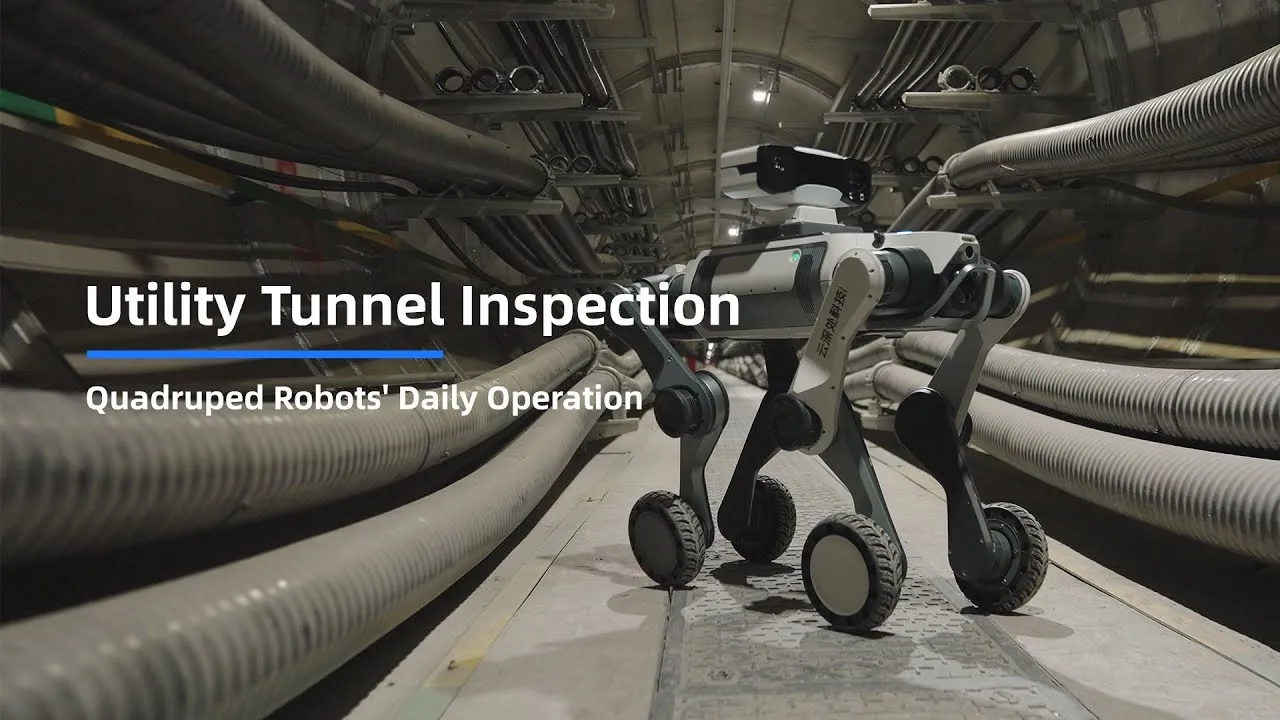
DEEP Robotics X30在新加坡SP Group:机器人“SPock”巡检长达40公里、深度60米的地下电缆隧道。SP Group评估每年可节省约480小时人工巡检。X30与Lynx M20同样每日自主巡检电缆与管道隧道,完成检查与数据记录。
矿井与采空区:无人机侦查
Flyability Elios 3在地下矿井飞行,包括V型巷道:无GPS导航,实时3D建图。还可用于采空区(stope)检查与3D拍摄,无需人员进入危险区。
工业设施:履带与步行机器人
Taurob Inspector在工业设施执行自主巡检任务。Unitree步行机器人定期巡检能源设施。
- SP Group视频:X30机器人地下隧道作业
- DEEP Robotics视频:市政隧道巡检
- Flyability视频:Elios 3地下矿井作业
- Flyability视频:采空区检查
- Taurob视频:Taurob Inspector任务
- Unitree视频:巡检路线
- AIRINS视频:Sniffer4D气体分析模块
- IWAVE视频:地下mesh通信
如何为矿井选择机器人:SHKARAN建议
没有通用答案,但针对典型需求“人员进入前的巷道检查及在水、泥、坡度、无信号环境下侦查”,我们推荐如下方案。
- 主力工具:配备气体分析仪的步行机器人,Unitree B2或DEEP Robotics X30 Pro。可通过水、泥和坡道,无需通信,适合定期巷道检查。
- 侦查:Elios 3无人机,快速查看并生成危险或地面机器人难以到达区域的3D地图。
- 备选方案:履带式Taurob Inspector,适用于固定路线、重视泥地稳定性和内置气体传感器,或需防爆场景。
- 试点:从单一区域开始。勘查巷道,选择平台,优化路线与报告,再逐步扩展。
选择前需自问的问题
- 矿井中是否存在爆炸性环境,例如甲烷?如果有,应优先选择具备认证防爆功能的平台。
- 需要监测哪些气体及其浓度范围,是否需要检测氧气?
- 巡检路线如何:爆破作业后的单次检查,还是持续巡检?
- 最艰难的区域有哪些:台阶、坡道、积水区、塌方?
- 单程路线长度是多少,是否需要中继器?
- 您的工业安全部门需要哪种报告格式?
这些答案将形成技术需求,我们据此为您的场景准备技术评估:平台选择、气体分析模块、通信方案、任务流程及试点配置。
机器人不做的事:真实的局限性
- 它不能替代负责人关于人员准入的决策,也不免除安全规范要求。
- 它不保证防爆安全:需选用具备相应认证的平台,制造商资料中仅 Taurob Inspector 声明具备此功能。
- 续航时间受电池限制:履带平台约2小时,四足平台4–6小时,无人机仅数分钟。巡检路线需据此规划,电池可更换。
- 无人机适合勘查和3D拍摄,但无法替代地面机器人完成长距离例行巡检。
- 具体参数及气体模块的适配性取决于配置,最终将在技术评估阶段确认。
矿用气体分析机器人常见问题
哪款机器人更适合矿井气体分析?
常规人员准入前的巡检多选用配备气体分析仪的四足机器人,如 Unitree B2 或 DEEP Robotics X30 Pro:可通过积水、泥泞、台阶和坡道。持续巡检及防爆环境推荐履带式 Taurob Inspector(ATEX),勘查任务选用 Elios 3 无人机。最终选择取决于矿井实际条件。
机器人能在无信号区域工作吗?
可以。机器人依靠激光雷达和地图导航,无需 GPS 或移动通信,按预设路线行走,测量数据与地图关联,回到信号区后上传数据。持续巡检可布设中继器,实现实时数据传输。
气体分析机器人可检测哪些气体?
基础配置:CO、CO₂、H₂S、NO₂。可根据矿井需求增加氧气及其他通道。采用认证的工业级多气体分析仪,按需定制检测范围。
这些机器人适用于防爆矿井吗?
并非所有型号都适用。制造商官方资料中,Taurob Inspector 声明具备 ATEX 防爆认证。Unitree B2、DEEP Robotics X30 Pro 及 Elios 3 无人机未声明防爆。含甲烷等爆炸性环境的矿井需在选型前明确此要求。
无人机能替代人工巡检矿井吗?
Elios 3 无人机配备防护笼,抗碰撞,无需 GPS,可构建矿井3D地图,适用于勘查和拍摄作业区,无需人员进入。配激光雷达续航超9分钟,适合快速检查,不适合长距离例行巡检。气体传感器配置请咨询制造商。
机器人单块电池续航多久?
官方数据:DEEP Robotics X30 Pro 空载约4小时,负载约2.5小时;Unitree B2 续航4–6小时(负载20kg超4小时/15km);Taurob Inspector 约2小时;Elios 3 超9分钟。电池可更换,具体续航视配置和环境而定。
如何在矿井启动机器人应用?
从单一区域试点开始:我们勘查现场,选定平台及气体分析模块,优化路线与报告流程,随后可扩展应用。起点是技术需求说明:气体类型、巡检路线、环境条件、路线长度及报告要求。
申请专属技术评估
请描述您的需求:矿井或隧道类型、需监测气体、是否有积水、坡度及爆炸性环境、路线长度。我们将为您定制平台技术评估:任务流程、气体分析模块、通信方案及试点计划。请在订单页面提交申请或直接联系我们。